آي كيوب
المحتويات
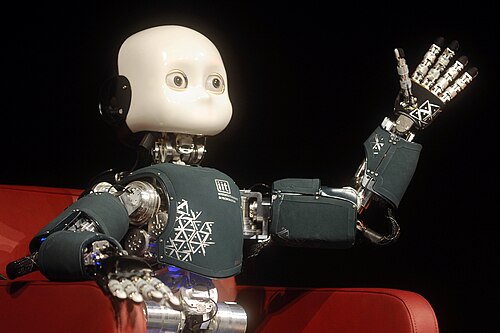
بدايةً، آي كيوب عبارة عن منصة اختبار روبوتية بشرية مفتوحة المصدر يبلغ طولها مترًا واحدًا مخصصة لأبحاث الإدراك البشري والذكاء الاصطناعي. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
من جهة ثانية، يكمن الدافع وراء التصميم الشبيه بالإنسان في فرضية الإدراك المجسد التي تنص على أن التفاعل الشبيه بالتفاعل البشري يلعب دورًا حيويًا في تطور الإدراك البشري. يتعلم الطفل الكثير من المهارات الإدراكية من خلال التفاعل مع بيئته ومع الآخرين باستخدام أطرافه وحواسه ومن ثم فإن نموذجه الداخلي للعالم يتحدد إلى حد كبير بشكل جسم الإنسان. صُمم الروبوت لاختبار هذه الفرضية من خلال السماح بتمثيل سيناريوهات التعلم الإدراكي عبر محاكاة دقيقة للنظام الإدراكي ومفصل يشبه مفصل الطفل الصغير بحيث يمكنه التفاعل مع العالم بنفس الطريقة التي يتفاعل بها هذا الطفل.
ومن ناحية أخرى، صُمم هذا الروبوت من قِبل اتحاد روبوت-طفل الذي يضم عدة جامعات أوروبية وبُني بواسطة المعهد الإيطالي للتكنولوجيا ويحظى الآن بدعم مشاريع أخرى مثل آي توك. الروبوت مفتوح المصدر حيث أصدر تصميم الأجهزة والبرمجيات والوثائق بموجب ترخيص جنو العمومية . الاسم هو اختصار جزئي، حيث يرمز كيوب إلى الجسم المعرفي الشامل(الجسم المعرفي الشامل). بلغ التمويل الأولي للمشروع 8.5 مليون يورو من الوحدة إي5 الأنظمة المعرفية والروبوتات التابعة للبرنامج الإطاري السابع للمفوضية الأوروبية واستمر هذا التمويل لمدة 65 شهرًا من 1 سبتمبر 2004 حتى 31 يناير 2010.
إمكانيات آي كيوب
الزحف، باستخدام التوجيه البصري بواسطة علامة بصرية على الأرض
وفي السياق ذاته، أثبتت قدرة جهاز آي كيوب على أداء المهام التالية بنجاح من بين مهام أخرى:
6 في كل ساق
ومن ناحية أخرى، منذ بناء الروبوتات الأولى خضع التصميم لعدة مراجعات وتحسينات مثلًا أيدٍ أصغر حجماً وأكثر مرونة وأرجل أخف وزناً وأكثر متانة بزوايا مفصلية أكبر تسمح بالمشي بدلاً من الزحف فقط.
من جانب آخر، يحتوي الرأس على كاميرات ستيريو مثبتة في قاعدة دوارة مكان العينين في الإنسان وميكروفونات على الجانب. كما يحتوي على صفوف من مصابيح أل إي دي حمراء تمثل الفم والحاجبين مثبتة خلف لوحة الوجه لتكوين تعابير الوجه.
حل المتاهات ثلاثية الأبعاد المعقدة
- الرماية وإطلاق السهام بالقوس وتعلم إصابة مركز الهدف
- تعابير الوجه مما يسمح لـ آي كيوب بالتعبير عن المشاعر
- التحكم في القوة باستغلال أجهزة استشعار القوة/العزم القريبة
- الإمساك بالأشياء الصغيرة مثل الكرات والزجاجات البلاستيكية وما إلى ذلك.
- تجنب الاصطدام في البيئات غير الثابتة وكذلك تجنب الاصطدام الذاتي
7 في كل ذراع
3 في منطقة الجذع/الخصر
6 في الرأس (3 للرقبة و3 للكاميرات)
في هذا الإطار، 9 في كل يد (3 للإبهام و2 للسبابة و2 للإصبع الأوسط و1 للبنصر والخنصر معًا و1 للتقريب/التبعيد)
الروابط الخارجية
ومن ناحية أخرى، Toward Intelligent Humanoids - Video showing current abilities of the iCub (2012)
- - Nature article about the iCub.
- YouTube Channel - a YouTube channel about the iCub.
- iCub presentations - from the Humanoid robotics symposium 2010.
- IROS'10 - Videos and workshop on iCub research (2010).
التحديد
وفي السياق ذاته، يستعمل هذا الروبوت مفاصل تعمل بالأوتار لليد والكتف حيث تُثنى الأصابع بواسطة أوتار كابلات مغلفة بالتفلون تمر داخل أنابيب مغلفة بالتفلون وتقاوم ارتداد الزنبرك. تُقاس زوايا المفاصل باستخدام مستشعرات هول مصممة خصيصًا ويمكن تزويد الروبوت بمستشعرات عزم الدوران. كما يمكن تزويد أطراف الأصابع بمستشعرات لمسية ويجري تطوير جلد مزود بمستشعر سعوي موزع.
وفي هذا السياق، أبعاد الروبوت آي كيوب مشابهة لأبعاد طفل يبلغ من العمر ثلاث سنوات ونصف. ويتم التحكم في الروبوت بواسطة وحدة تحكم بي سي 104 مدمجة تتواصل مع المحركات والمستشعرات باستخدام بروتوكول موصل كان.
وعلى صعيد آخر، تعتمد مكتبة البرمجيات بشكل أساسي على لغة سي++ وتستعمل بروتوكول منصة روبوت أخرى للاتصال الخارجي عبر شبكة إيثرنت جيجابت مع برمجيات خارجية تُنفذ وظائف متقدمة وقد تولى اتحاد روبوت-طفل تطويرها. لم يُصمم الروبوت للعمل بشكل مستقل ومن ثم فهو غير مزود ببطاريات أو معالجات داخلية ضرورية لذلك — بل يوفر كابل توصيل الطاقة والاتصال بالشبكة.
وعلى صعيد آخر، في نسخته النهائية يحتوي الروبوت على 53 درجة حرية متحركة منظمة على النحو التالي:
أشبال الأطفال في العالم
- انظر كذلك
- أندرويد
- الذكاء الاصطناعي
- سايبورغ
- روبوت ابن سينا
- الروبوتات
- المراجع
في هذا الإطار، تُصنع هذه الروبوتات في معهد التكنولوجيا الإيطالي (آي آي تي) وتبلغ تكلفتها نحو 250,000 يورو لكل روبوت وذلك حسب الإصدار. ويأتي أغلب الدعم المالي من الوحدة إي5 التابعة للمفوضية الأوروبية أو من معهد التكنولوجيا الإيطالي (آي آي تي) عبر قسم آي كيوب المُنشأ حديثًا. ويُعد تطوير وبناء آي كيوب في معهد التكنولوجيا الإيطالي جزءًا من فيلم وثائقي مستقل بعنوان قم بالتوصيل والدعاء والذي صدر عام 2010.
من جهة ثانية، صُممت هذه الروبوتات من قِبل المعهد الإيطالي للتكنولوجيا (آي آي تي) في جنوة ويستعملها مجتمع صغير ولكنه نشط من العلماء الذين يستعملون جهاز آي كيوب لدراسة الإدراك المجسد في الأنظمة الاصطناعية. يوجد نحو ثلاثين جهاز آي كيوب في مختبرات مختلفة أغلبها في الاتحاد الأوروبي إلى جانب جهاز واحد في الولايات المتحدة. كان ستيفن إي. ليفينسون أول باحث في أمريكا الشمالية يحصل على جهاز آي كيوب وذلك لإجراء دراسات حول النماذج الحاسوبية للدماغ والعقل واكتساب اللغة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟