أسامة الخطيب
المحتويات
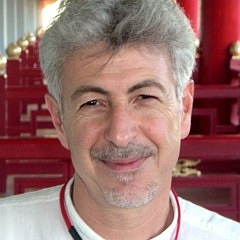
بدايةً، أسامة الخطيب مختص بالروبوت (الرجال الآليين) وأستاذ علوم الحاسب في جامعة ستانفورد، وزميل في جمعية مهندسي الكهرباء والإلكترونيات IEEE كان له الفضل في العمل المميز في مجالات تتراوح بين تخطيط الحركة والتحكم للروبوت، إلى تصميم روبوت صديق للإنسان، إلى التفاعل اللمسي ومحاكاة الحركة البشرية.وقد ركز عمله على تطوير النظريات والخوارزميات، والتكنولوجيات للتحكم في أنظمة الروبوت باستخدام نماذج الديناميكية الجسمية. وتستعمل هذه النماذج الديناميكية لاشتقاق وحدات التحكم الأمثل للروبوتات المعقدة التي تتفاعل مع البيئة في الزمن الحقيقي. حصل على جائزة نوابغ العرب عن فئة الهندسة والتكنولوجيا عام 2024م. ونتناول فيما يلي مزيدًا من التفاصيل.
العمل الأكاديمي
من جهة ثانية، قدمت لأول مرة عام 1978 حيث تم تفعيل هذه الطريقة بسبب الحاجة الملحة لتمكين عمل الروبوت التفاعلي في البيئات غير المنظمة.ومنذ ذلك الحين أصبحت طريقة معتمدة بازدياد عدد الباحثين في مناطق واسعة الانتشار والتطبيقات في مجال الاليات والتصوير والطيف والرسوم المتحركة.
في هذا الإطار، كانت مساهمة الخطيب الأولى والهامة طريقة الحقل الصنعي الكامن والتي تتجنب مشكلة الحركة المعقدة للروبوت. وذلك بالسيطرة على الروبوت بالحقول الكامنة في مجال الحركة
الروبوتات
وعلى صعيد آخر، اقترح الخطيب مع sean Quinlan طريقة الحزام المرن والتي تزود مخطط للروبوت قادر على تعديل وتحسين حركاته أثناء التنفيذ بينما يتحرى التصادم المحتمل بكفاءة عالية باستعمال مجال هرمي التسلسل.
عضويته
جهاز الرنين المغناطيسي الوظيفي ذو الواجهة اللمسية
من جهة ثانية، تسمح هذه الواجهة اللمسية بالقيام بمهام افتراضية داخل جوف جهاز الرنين المغناطيسي وذلك لخفة وزنها وشفافيتها لتمكن من القيام بتجارب العلوم العصبية ذات الدقة العالية وقد عرضت مجموعة الخطيب بنجاح تحكم حلقة مغلقة بالزمن الحقيقي للواجهة اللمسية خلال تصوير رنين مغناطيسي وظيفي عالي الدقة بأقل مستوى ضجيج ممكن ليُمكن من تحليل صور شخص واحد دون إجراء تنعييم أو تسوية لها.
إضافةً إلى ذلك، HFIهي واجهة لمسية متوافقة مع أجهزة تصوير بالرنين المغناطيسي الوظيفي ولها تلات درجات حرية
ومن ناحية أخرى، تم تطوير واجهة لمسية لجهاز الرنين المغناطيسي الوظيفي (fMRI) عام 2013 من قبل سمير منون Samir Menon وجيرالد بارتنر وكريس اهولت باشراف الدكتور الخطيب.
بعض ما نشر له
منصات ستانفورد للروبوتات
علاوةً على ذلك، في منتصف التسعينات، ركز مختبر الخطيب جهوه الرامية إلى تطوير مناورة الروبوتات في بيئة الإنسان، منشآت ستاتفورد للروبوتات، المتطورة في هذه العملية كانت أول المنشآت المتكاملة تماماً لمناورة المحمول الهولونومية، التي عرفت مؤخراُ باسم روميو وجولييت، هذا الجهد حقق ولادة الروبوت التجاري المناور المحمولي، النوماند أكس آر 4000، Nomand XR4000، المقدم من قبل مؤسسة التكنولوجيات النوماندية Nomadic Technologies.أنشأت النماذج والخوارزميات الناتجة عن هذا المشروع الأساس لاكتشافه اللاحق للروبوتات البشرية مثل هوندا أسيمو Honda ASIMO.
الصفحة الرئيسية
وفي السياق ذاته، أسامة الخطيب: Uncanny Valley Revisited في المؤتمر العالمي للأنظمة والروبوتات الذكية
إضافةً إلى ذلك، Experts Plunge Into the Uncanny Valley, Celebrate Masahiro Mori في المؤتمر العالمي للأنظمة والروبوتات الذكية في 2013
أسامة الخطيب: الإنسان والروبوت في سامر سكور في 2012
من جهة ثانية، CS223A مقدمة عن الروبوتات مقدمة مجاناً من قبل جامعة ستانفورد.
حياته
عمله
وعلى صعيد آخر، حصل درجتي البكالوريوس والماجستير في الهندسة الكهربائية من جامعة «مونبلييه» الفرنسية، ثم حصل الخطيب على دكتوراه في الهندسة الكهربائية من فرنسا عام 1980م، ثم انضم إلى قسم علوم الكمبيوتر في جامعة ستانفورد حيث أصبح عضوا في الكلية منذ ذلك الوقت. هو في الوقت الحالي مدير مخبر ستانفورد للآليات وعضو جامعة ستانفورد bio-x التمهيدية.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟