التخطيط الآلي والجدولة
المحتويات
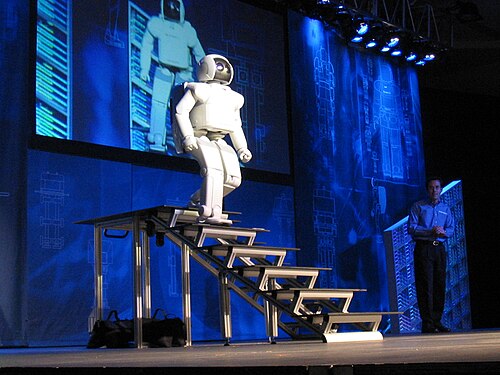
على سبيل التعريف، التخطيط الآلي والجدولة والتي يشار إليها أحيانًا بتخطيط الذكاء الاصطناعي ، وهي فرع من الذكاء الاصطناعي الذي يتعلق بتحقيق الاستراتيجيات أو تسلسل الإجراءات، وعادة ما يتم تنفيذه من قبل عملاء أذكياء، وروبوتات مستقلة ومركبات بدون طيار. على عكس مشاكل التحكم والتصنيف الكلاسيكية، فإن الحلول معقدة ويجب اكتشافها وتحسينها في مساحة متعددة الأبعاد. ويرتبط التخطيط كذلك بنظرية القرار. ونتناول فيما يلي مزيدًا من التفاصيل.
ومن ناحية أخرى، في البيئات المعروفة مع النماذج المتاحة، يمكن إجراء التخطيط دون اتصال بالإنترنت. ويمكن إيجاد الحلول وتقييمها قبل التنفيذ. أما في البيئات غير المعروفة ديناميكيًا، فغالبًا ما تحتاج الاستراتيجية إلى المراجعة عبر الإنترنت. مع ضرورة تكيف النماذج والسياسات. وعادة ما تلجأ الحلول إلى عمليات التجربة والخطأ التكرارية الشائعة في الذكاء الاصطناعي. وتشمل هذه البرمجة الديناميكية، التعلم المعزز والتحسين التوافقي. وغالبًا ما تسمى اللغات المستعملة لوصف التخطيط والجدولة بلغات العمل.
التخطيط المشروط
إضافةً إلى ذلك، تم إدخال التخطيط الحتمي مع نظام تخطيط STRIPS ، وهو مخطط هرمي. يتم ترتيب أسماء الإجراءات في تسلسل، وهذه خطة للروبوت. ويمكن مقارنة التخطيط الهرمي بشجرة سلوكية يتم إنشاؤها تلقائيًا. العيب هو أن شجرة السلوك العادية ليست معبرة مثل برامج الكمبيوتر. وهذا يعني أن تدوين الرسم البياني للسلوك يحتوي على أوامر إجرائية، ولكن لا تحتوي حلقات أو عبارات إذا-ثم. مع ذلك يتخطى التخطيط المشروط المأزق ويقدم تدوينًا تفصيليًا مشابهًا لتدفق التحكم، من لغات برمجة أخرى معروفة مثل باسكال. وهو يشبه إلى حد كبير تركيب البرنامج، وهذا يعني أن المخطط يولد رمز المصدر الذي يمكن تنفيذه بواسطة المترجم.
علاوةً على ذلك، مثال مبكر لمخطط شرطي هو "Warplan-C" الذي تم تقديمه في منتصف السبعينيات. ما الفرق بين التسلسل العادي والخطة المعقدة التي تحتوي على عبارات «إذا ثم»؟ يتعلق الأمر بالشك عند التشغيل الخطة. الفكرة هي أن الخطة يمكن أن تتفاعل مع إشارات المستشعر غير المعروفة للمخطط. ويجهز المخطط خيارين مقدمًا. مثلًا، إذا تم الكشف عن الهدف، يتم تنفيذ الإجراء A ، إذا كان الهدف مفقودًا، يتم تنفيذ الإجراء B. الميزة الرئيسية للتخطيط المشروط هي القدرة على التعامل مع الخطط الجزئية . عندها لا يضطر الوكيل إلى التخطيط لكل شيء من البداية إلى النهاية، ولكن يمكنه تقسيم المشكلة إلى اجزاءو هذا يساعد على تقليل مساحة الحالة ويحل مشاكل أكثر تعقيدًا.
التخطيط الزمني
من جانب آخر، يمكن حل التخطيط الزمني بطرق مشابهة للتخطيط الكلاسيكي. والفرق الرئيسي هو بسبب إمكانية اتخاذ الكثير من الإجراءات المتداخلة مؤقتًا في وقت واحد، وأن تعريف الحالة يجب أن يتضمن معلومات حول الوقت المطلق الحالي ومدى تقدم تنفيذ كل إجراء نشط. علاوة على ذلك، في التخطيط مع الوقت العقلاني أو الحقيقي، قد تكون مساحة الحالة غير محدودة، على عكس التخطيط الكلاسيكي أو التخطيط مع الوقت الصحيح. وان التخطيط الزمني يرتبط ارتباطًا وثيقًا بمشكلات الجدولة.و يمكن كذلك فهم التخطيط الزمني من حيث التوقيت الآلي.
التخطيط المستقل للنطاق
كذلك، في تخطيط الذكاء الاصطناعي، عادة ما يقوم المخططون بإدخال نموذج المجال (وصف لمجموعة من الإجراءات المحتملة التي تمثل المجال) فضلًا عن المشكلة المحددة التي يتعين حلها حسب الحالة والهدف الأولي، على عكس تلك التي لا يوجد فيها تحديد مجال الإدخال. يُطلق على هؤلاء المخططين اسم «مستقل عن النطاق» للتأكيد على حقيقة أنه يمكنهم حل مشكلات التخطيط من مجموعة واسعة من المجالات. ومن الأمثلة النموذجية على مجالات تكديس الكتل، والخدمات اللوجستية، وإدارة سير العمل، وتخطيط مهام الروبوت. وبالتالي يمكن استخدام مخطط مستقل لنطاق واحد لحل مشاكل التخطيط في جميع هذه المجالات المختلفة. من ناحية أخرى، يعد مخطط المسار نموذجيًا لمخطط خاص بمجال محدد
التخطيط المطابق
ومن ناحية أخرى، التخطيط المطابق هو عندما يكون الوكيل غير متأكد من حالة النظام، ولا يمكنه إجراء أي ملاحظات.و لدى الوكيل لاحقًا معتقدات حول العالم الحقيقي، لكنه لا يستطيع التحقق منها بأفعال الاستشعار، مثلًا. يتم حل هذه المشاكل من خلال تقنيات مشابهة لتلك الموجودة في التخطيط الكلاسيكي، ولكن حيث تكون مساحة االحالة اسيا مع حجم المشكلة بسبب عدم اليقين بشأن الحالة الحالية.
كذلك، عندها يوجد حل لمشكلة التخطيط المطابقة وهو تسلسل الإجراءات. وقد أثبتت Haslum وجونسون أن مشكلة التخطيط المطابق هو EXPSPACE -complete، و2EXPTIME-كاملة عندما يكون الوضع الأولي غير مؤكد، وليس هناك الحالات غير الحتمية في نتائج الأعمال.
التقليل من المشاكل الأخرى
وفي السياق ذاته، الحد من فحص النموذج - كلاهما بشكل أساسي مشاكل في اجتياز مساحات الدولة، وتتوافق مشكلة التخطيط الكلاسيكي مع فئة فرعية من مشاكل فحص النموذج.
الحد من مشكلة الإرضاء الافتراضية (satplan).
التخطيط الاحتمالي
علاوةً على ذلك، يمكن حل التخطيط الاحتمالي بأساليب متكررة مثل تكرار القيمة وتكرار السياسة، عندما تكون مساحة الحالة صغيرة بما فيه الكفاية. فمع قابلية الملاحظة الجزئية، يتم حل التخطيط الاحتمالي بالمثل بالطرق التكرارية، ولكن باستخدام تمثيل وظائف القيمة المحددة لمساحة المعتقدات بدلاً من الحالات.
ووكيل واحد
وفي هذا الصدد، نظرا لأن الحالة الأولية معروفة بنحو لا لبس فيه، وجميع الإجراءات الحتمية، يمكنها التنبؤ بدقة بحالة العالم بعد أي تسلسل من الإجراءات، ومسألة قابلية الملاحظة لا علاقة لها بالتخطيط الكلاسيكي
عمليات اتخاذ القرار ماركوف (MDP) هي مشاكل التخطيط مع:
وفي هذا السياق، علاوة على ذلك، يمكن تعريف الخطط على أنها تسلسل للإجراءات، لأنه الاجراءات المطلوبة تكون دائما معروفه مسبقًا.
في هذا الإطار، ومع الإجراءات غير المحددة أو الأحداث الأخرى خارج سيطرة الوكيل، تشكل عمليات الإعدام المحتملة شجرة، ويجب على الخطط تحديد الإجراءات المناسبة لكل عقدة من الشجرة.
ذكاء اصطناعي
- جدولة (حاسوب)
- القوائم
- التقنيات التكنولوجية التي نشأت حديثا
- المراجع
- قراءة متعمقة
التخطيط الكلاسيكي
وفي هذا السياق، التسلسل إلى الأمام بحالة الفضاء في الفضاء، ربما مع تعزيز الاستدلال
تخطيط جزئي
من جهة ثانية، البحث المتسلسل إلى الوراء، ربما يتم تعزيزه باستخدام قيود الحالة (انظر STRIPS ، Graphplan)
نشر نظم التخطيط
في هذا الإطار، يستعمل تلسكوب هابل الفضائي نظامًا قصير المدى يسمى SPSS ونظام تخطيط طويل المدى يسمى سبايك .
انظر كذلك
ووكيل واحد
من جانب آخر، عندما يتم استبدال القابلية للملاحظة الكاملة بالملاحظة الجزئية، يتوافق التخطيط مع عملية اتخاذ القرار التي يمكن ملاحظتها جزئيًا (POMDP).
ومن ناحية أخرى، إذا كان هناك أكثر من وكيل واحد، فلدينا تخطيط متعدد الوكلاء، والذي يرتبط ارتباطًا وثيقًا بنظرية اللعبة.
اجراءات لا تنتهي
تعظيم وظيفة المكافأة
أفعال غير محددة مع احتمالات، قابلية الملاحظة الكاملة
الإجراءات الحتمية،
التخطيط الطارئ
من جهة ثانية، أظهرت ميكائيل L. يتمان في عام 1998 أنه مع الإجراءات المتفرعة تصبح مشكلة التخطيط EXPTIME -complete. وتتمثل حالة معينة من التخطيط المتجاور بمشاكل FOND - «للملاحظة بشكل كامل وغير حتمية». إذا كان الهدف محددًا في LTLf (منطق الوقت الخطي في التتبع المحدود)، فإن المشكلة تكتمل دائمًا EXPTIME و 2 EXPTIME إذا تم تحديد الهدف باستخدام LDLf.
ومن ناحية أخرى، نتحدث عن «التخطيط الطارئ» عندما تكون البيئة قابلة للرصد من خلال أجهزة الاستشعار، والتي يمكن أن تكون معيبة. وبالتالي فهي حالة يتصرف فيها وكيل التخطيط في ظل معلومات غير كاملة. وبالنسبة لمشكلة التخطيط االطارئ، لم تعد الخطة عبارة عن سلسلة من الإجراءات بل شجرة قرارات لأن كل خطوة من الخطة يتم تمثيلها بمجموعة من الحالات بدلاً من حالة واحدة يمكن ملاحظتها تمامًا، كما هو الحال في التخطيط الكلاسيكي. تعتمد الإجراءات المختارة على حالة النظام. مثلًا، إذا كانت تمطر، يختار الوكيل أن يأخذ المظلة، وإذا لم تمطر، فقد يختار عدم أخذها.
نظرة عامة
من جانب آخر، هل يمكن اتخاذ الكثير من الإجراءات في نفس الوقت، أم أن إجراء واحد فقط ممكن في كل مرة؟
كذلك، هل الأفعال حتمية أم لا حتمية؟ وبالنسبة إلى الإجراءات غير المحددة، هل الاحتمالات المرتبطة بها متاحة؟
- يتم تحديد أبسط مشكلة تخطيط ممكنة تعرف باسم مشكلة التخطيط الكلاسيكي، من خلال:
- حالة أولية معروفة وفريدة من نوعها
- إجراءات لا تنتهي
- الإجراءات الحتمية
- والتي يمكن اخذها مرة
من جهة ثانية، هل يمكن ملاحظة الحالة الراهنة على نحو لا لبس فيه؟ يمكن أن تكون هناك ملاحظة كاملة وقابلية ملاحظة جزئية.
كم عدد الحالات الأولية الموجودة، هل هي محدودة أو تعسفية؟
ومن جهة أخرى، تعتمد صعوبة التخطيط على الافتراضات المبسطة المستعملة. ويمكن تحديد الكثير من فئات مشاكل التخطيط اعتمادًا على خصائص المشاكل في عدة أبعاد.
وفي هذا السياق، هل يوجد وكيل واحد فقط أم أن هناك عدة وكلاء؟ هل الوكلاء متعاونون أم أنانيون؟ وهل يقومون ببناء خططهم الخاصة بشكل منفصل، أم أن الخطط يتم وضعها على نحو مركزي لجميع الوكلاء
إضافةً إلى ذلك، بالنظر إلى وصف الحالات الأولية المحتملة للعالم، والأهداف المرغوبة، ووصف لمجموعة من الإجراءات المحتملة، فإن مشكلة التخطيط هي تجميع خطة مضمونة (عند تطبيقها على أي من الحالات الأولية) لتوليد حالة تحتوي على الأهداف المرجوة (تسمى هذه الحالة بحالة الهدف).
ومن ناحية أخرى، هل الهدف من الخطة هو الوصول إلى حالة هدف معين، أو تعظيم وظيفة المكافأة؟
هل الإجراءات لها مدة؟
ومن ناحية أخرى، هل متغيرات الحالة منفصلة أم مستمرة؟ إذا كانت منفصلة، فهل لديهم عدد محدود فقط من القيم المحتملة؟
التخطيط القائم على التفضيل
ومن ناحية أخرى، في التخطيط القائم على التفضيل، الهدف ليس فقط إنتاج خطة ولكن كذلك لإرضاء التفضيلات المحددة من قبل المستعمل. هناك اختلافات في التخطيط القائم على المكافأة الأكثر شيوعًا، مثلًا الذي يتوافق مع MDPs . ولا تحتوي التفضيلات بالضرورة على قيمة رقمية دقيقة.
تخطيط لغات نمذجة المجال
خوارزميات التخطيط
وفي السياق ذاته، تعتمد اللغات الأكثر استخدامًا لتمثيل مجالات التخطيط ومشكلات التخطيط المحددة، مثل STRIPS و PDDL للتخطيط الكلاسيكي، على متغيرات الحالة. كل حالة ممكنة من العالم هدفها تعيين القيم لمتغيرات الحالة، وتحدد الإجراءات كيف تتغير قيم متغيرات الحالة عند اتخاذ هذا الإجراء. نظرًا لأن مجموعة من متغيرات الحالة تحث على مساحة الحالة التي لها حجم هائل في المجموعة، فإن التخطيط على غرار الكثير من المشاكل الحسابية الأخرى، يعاني من لعنة الأبعاد والانفجار التوافقي.
علاوةً على ذلك، اللغة البديلة لوصف مشاكل التخطيط هي تلك الخاصة بشبكات المهام الهرمية، حيث يتم إعطاء مجموعة من المهام، ويمكن تنفيذ كل مهمة إما عن طريق إجراء بدائي أو تتحلل إلى مجموعة من المهام الأخرى. لا يتضمن هذا بالضرورة متغيرات الحالة، على الرغم من أن متغيرات الحالة في التطبيقات الأكثر واقعية تبسط وصف شبكات المهام.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟