النموذج الداخلي (التحكم في المحرك)
المحتويات
على سبيل التعريف، في مجال نظرية التحكم، يُعرف النموذج الداخلي بأنه عملية تحاكي استجابة النظام لتقدير نتائج اضطرابه. وقد صاغ مبدأ النموذج الداخلي لأول مرة عام 1976 كلٌ من بي. إيه. فرانسيس و دبليو. إم. وونهام كصياغة صريحة لنظرية كونانت وآشبي للمنظم الجيد. ويختلف هذا النموذج عن التحكم الكلاسيكي، حيث تعجز حلقة التغذية الراجعة الكلاسيكية عن نمذجة النظام الخاضع للتحكم بشكل صريح (مع أن وحدة التحكم الكلاسيكية قد تحتوي على نموذج ضمني). ونتناول فيما يلي مزيدًا من التفاصيل.
من جهة ثانية، تُشير نظرية النموذج الداخلي للتحكم الحركي إلى أن الجهاز الحركي يُتحكم فيه من خلال التفاعلات المستمرة بين الجزء المُتحكم به والمُتحكم. الجزء المُتحكم به هو الجزء من الجسم، بينما يُعتبر النموذج الداخلي نفسه جزءًا من المُتحكم. تُرسل المعلومات من المُتحكم، مثل المعلومات الواردة من الجهاز العصبي المركزي، ومعلومات التغذية الراجعة، ونسخة الإشارة الصادرة، إلى الجزء المُتحكم الذي يتحرك بحسب ذلك.
إضافةً إلى ذلك، يمكن التحكم في النماذج الداخلية إما عن طريق التحكم التنبؤي أو التحكم الارتجاعي. يعتمد التحكم التنبؤي على حساب مدخلات النظام باستخدام حالته الراهنة ونموذجه الخاص به فقط، دون استخدام التغذية الراجعة، وبالتالي لا يمكنه تصحيح أخطاء التحكم. أما في التحكم الارتجاعي، فيمكن إعادة جزء من مخرجات النظام إلى مدخلاته، مما يُمكّن النظام من إجراء تعديلات أو تعويض الأخطاء عن مخرجاته المطلوبة. وقد طُرح نوعان رئيسيان من النماذج الداخلية: النماذج التنبؤية والنماذج العكسية. وفي عمليات المحاكاة، يمكن دمج النماذج لحل مهام الحركة الأكثر تعقيدًا.
النماذج الأمامية والعكسية المدمجة
علاوةً على ذلك، أظهرت الدراسات النظرية أنه في نماذج التحكم الحركي، عند استخدام النماذج العكسية مع النموذج الأمامي، يمكن استخدام نسخة الإشارة الحركية الصادرة من النموذج العكسي كمدخل للنموذج الأمامي لإجراء مزيد من التنبؤات. مثلًا، إذا كان من الضروري، فضلًا عن مدّ الذراع، التحكم في اليد للإمساك بجسم ما، فيمكن إدخال نسخة الإشارة الحركية الصادرة من الذراع إلى النموذج الأمامي لتقدير مسار الذراع المتوقع. وبناءً على هذه المعلومات، يمكن للمتحكم توليد الإشارة الحركية المناسبة لإخبار اليد بالإمساك بالجسم. وقد اقتُرح أنه في حال وجودها، فإن هذا المزيج من النماذج العكسية والأمامية سيُمكّن الجهاز العصبي المركزي من القيام بالحركة المطلوبة (مدّ الذراع)، والتحكم بدقة في مدى المدّ، ثم التحكم بدقة في اليد للإمساك بالجسم.
العلماء
- انظر كذلك
- النموذج الذهني
- الحركة العكسية
ومن جهة أخرى، يساهم عدد كبير من العلماء في تطوير فرضية النموذج الداخلي. وقد أسهم كل من مايكل آي. جوردان، وإيمانويل تودوروف، ودانيال وولبرت إسهامًا كبيرًا في الصياغة الرياضية. كما ساهم كل من ساندرو موسى إيفالدي، وميتسو كاواتو، وكلود غيز، ورضا شادمهر، وراندي فلانغان، وفرانشيسكو لاكوانيتي، وكونراد كوردينغ بالعديد من التجارب السلوكية. يستعمل نموذج DIVA لإنتاج الكلام، الذي طوره فرانك إتش. غونتر وزملاؤه، نماذج أمامية وعكسية مُدمجة لإنتاج مسارات سمعية باستخدام أعضاء نطق مُحاكاة. وقد طور ياروسلاف بلاغوشين وإريك مورو نموذجين داخليين عكسيين مثيرين للاهتمام للتحكم في إنتاج الكلام. يجمع كلا النموذجين بين مبادئ الأمثلية وفرضية نقطة التوازن (حيث تُعتبر الأوامر الحركية λ بمثابة إحداثيات للفضاء الداخلي). يُحدد أمر الإدخال الحركي λ بتقليل طول المسار المقطوع في الفضاء الداخلي، إما في ظل القيد الصوتي (النموذج الأول)، أو في ظل كل من القيود الصوتية والميكانيكية (النموذج الثاني). يرتبط القيد الصوتي بجودة الكلام المُنتَج (المقاسة بوحدات الرنين)، بينما يرتبط القيد الميكانيكي بصلابة جسم اللسان. يتوافق النموذج الأول، الذي تبقى فيه الصلابة غير مُتحكَّم بها، مع فرضية UCM القياسية. في المقابل، يُظهر النموذج الداخلي الأمثل الثاني، الذي تُحدَّد فيه الصلابة، تباينًا جيدًا في الكلام (على الأقل، ضمن نطاق معقول من الصلابة) ويتوافق مع الإصدارات الأحدث من فرضية UCM. يوجد كذلك أدب سريري غني حول النماذج الداخلية بما في ذلك أعمال جون كراكاور، بيترو مازوني، موريس أ. سميث، كورت ثورومان، يورن ديدريشسن، وإيمي باستيان.
النماذج العكسية
من جانب آخر، تستعمل النماذج العكسية الوضع المرغوب والوضع الفعلي للجسم كمدخلات لتقدير الأوامر الحركية اللازمة لتحويل الوضع الحالي إلى الوضع المرغوب. مثلًا، في مهمة مد الذراع، يُدخل الوضع المرغوب (أو مسار الأوضاع المتتالية) للذراع في النموذج العكسي المفترض، ويقوم هذا النموذج بتوليد الأوامر الحركية اللازمة للتحكم في الذراع ووضعها في هذا الوضع المرغوب (الشكل 2). ترتبط النماذج الداخلية العكسية ارتباطًا وثيقًا بفرضية التشعب غير المتحكم به (UCM).
نظرية التحكم التكيفي
ومن جهة أخرى، بافتراض إمكانية اكتساب نماذج جديدة وتحديث النماذج الموجودة مسبقًا، تُعدّ نسخة الإشارة الصادرة مهمةً للتحكم التكيفي في مهمة حركية. طوال مدة المهمة الحركية، تُغذّى نسخة الإشارة الصادرة إلى نموذج أمامي يُعرف باسم مُتنبئ الديناميكيات، والذي يسمح مُخرَجه بالتنبؤ بالمخرجات الحركية. عند تطبيق تقنيات نظرية التحكم التكيفي على التحكم الحركي، تُستعمل نسخة الإشارة الصادرة في مخططات التحكم غير المباشر كمدخل للنموذج المرجعي.
النماذج الأمامية
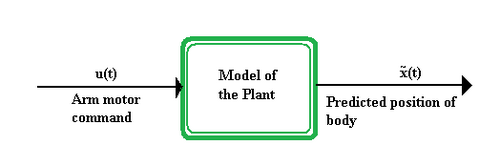
في هذا الإطار، في أبسط صورها، تأخذ النماذج الأمامية مدخلات أمر المحرك إلى النظام وتخرج موضعًا متوقعًا للجسم.
وفي السياق ذاته، يمكن أن تكون إشارة التحكم الحركي المُدخلة إلى النموذج الأمامي نسخةً من إشارة الحركة الصادرة، كما هو موضح في الشكل 1. ثم تتم مقارنة مخرجات هذا النموذج الأمامي، وهي الموضع المتوقع للجسم، مع الموضع الفعلي للجسم. قد يختلف الموضع الفعلي عن الموضع المتوقع للجسم نتيجةً للتشويش الذي قد يدخل إلى النظام من مصادر داخلية (مثل عدم دقة مستشعرات الجسم، أو التشويش الحسي) أو خارجية (مثل القوى غير المتوقعة من خارج الجسم). في حال اختلاف الموضعين الفعلي والمتوقع للجسم، يمكن إعادة إدخال هذا الاختلاف كمدخل إلى النظام بأكمله مرة أخرى، وذلك لتكوين مجموعة مُعدّلة من إشارات التحكم الحركي، مما يُتيح حركةً أكثر دقة .
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟