تخطيط الحركة
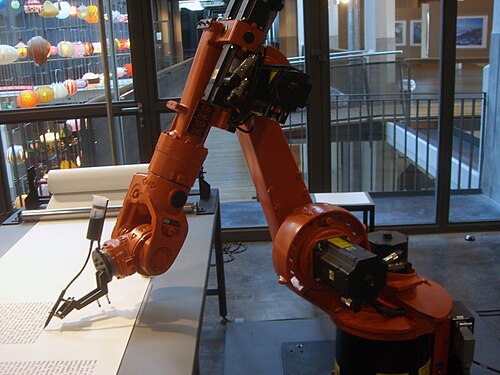
في البداية، تخطيط الحركة مصطلح شائع بشكل رئيسي في مجال الروبوتات، ومجموعة تقنيات معلوماتية ورياضياتية يستدل بها على مسألة تحديد خطوات الحركة اللازمة للانتقال من وضع إلى آخر.
وفي هذا السياق، طبيعة هذه المهمات تتعلق بهيكلية الروبوت. ففي حال الروبوت الجوال تكون هذه المهمات عبارة عن أوامر للتحكم بسرعة ودوران إطارات الروبوت. الخوارزميات المستعملة لتوجيه الروبوت تعتمد على نوع المعلومات المتوفرة عن البيئة المحيطة بالروبوت وكذلك إمكانيات الروبوت ونوع المتحسسات المستعملة في الروبوت, حين تنقسم إلى صنفين رئيسيين هما تخطيط حركه محلي وعالمي وأيضا بيئة ثابتة أو متغيرة.
من جانب آخر، تعتبر مسألة تحديد مسار الحركة لروبوت جوال ضمن بناء ما أحد الأمثلة التطبيقية لهذا المصطلح. حيث تهتم خوارزميات تخطيط الحركة بتحديد سلسلة من المهمات البسيطة التي تؤدي إلى انتقال الروبوت من نقطة البداية إلى الهدف مع مراعاة العوائق والقيود مثل الجدران والسقوط من الدرج... الخ.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟