حساسات الروبوت
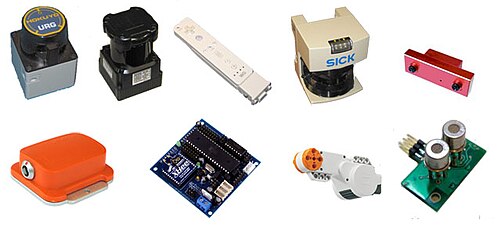
قبل الخوض في التفاصيل، تُستعمل حساسات الروبوت لتقدير حالة الروبوت وبيئته. تُمرّر هذه الإشارات إلى وحدة التحكم للقيام بالسلوك المناسب. ونتناول فيما يلي مزيدًا من التفاصيل.
إضافةً إلى ذلك، تحتاج الروبوتات إلى معلومات واسعة النطاق حول بيئتها حتى تتمكن من العمل بشكل فعال؛ لذلك هي تحتاج إلى الحساسات المختلفة للقيام بذلك.
تصنيف
- اللمس البسيط: استشعار وجود أو غياب شيء ما.
- اللمس المعقد: استشعار حجم الجسم وشكله وصلابته.
- القوة البسيطة: قياس القوة على طول محور واحد.
- القوة المعقدة: قياس القوة على طول محاور متعددة.
- رؤية بسيطة: اكتشاف الحواف والثقوب والزوايا.
- الرؤية المعقدة: التعرف على الأشياء .
- القُرب: الكشف عن عدم الاتصال بجسم ما.
الصوت: وجود الصوت وتردده وشدته.
وفي هذا السياق، يمكن لأجهزة الاستشعار قياس الخصائص الفيزيائية، مثل المسافة بين الأشياء، ووجود الضوء وتردد الصوت. يمكن للحساسات قياس:
التوجه: إحداثيات الجسم في الفراغ.
من جهة ثانية، المواد الكيميائية: وجود ونوع وتركيز المواد الكيميائية أو المتفاعلات.
علاوةً على ذلك، قرب الشيء: وجود/غياب الشيء، اتجاهه، لونه، المسافة بين الشيء والروبوت.
وعلى صعيد آخر، الحرارة: الطول الموجي للأشعة تحت الحمراء أو فوق البنفسجية، درجة الحرارة، الحجم، الاتجاه.
ومن جهة أخرى، توفر أجهزة الاستشعار نظائر للحواس البشرية ويمكنها مراقبة الظواهر الأخرى التي يفتقر البشر إلى أجهزة استشعار صريحة لها.
من جانب آخر، يتم استخدام وحدات التحكم في الحركة، ومقياسات الجهد، ومولدات عداد السرعة، والمرمز كأجهزة استشعار مشتركة، في حين يتم استخدام الاستشعار القائم على مقياس الانفعال في موقع المحرك النهائي للتحكم في قوة التلامس.
حساس السرعة
من جهة ثانية، يقوم مستشعر السرعة بقياسات متتالية للموضع على فترات زمنية معروفة ويحسب معدل وقت التغير في قيم الموضع.
مستشعر الموضع
المزامنات والمحللات.
إضافةً إلى ذلك، المرمز: جهاز بصري رقمي يحول الحركة إلى سلسلة من النبضات الرقمية.
إضافةً إلى ذلك، محول تفاضلي متغير خطي: محول إزاحة يوفر دقة عالية ويولّد إشارة تيار متردد تكون قيمتها مرتبطة بإزاحة النواة المتحركة.
وعلى صعيد آخر، مقياس الجهد: جهاز مقاومة متغيرة يعبر عن الإزاحات الخطية أو الزاوية من حيث الجهد.
ومن ناحية أخرى، يقوم حساس الموضع بقياس موضع المفصل (الدرجة التي يمتد بها المفصل)، وهي تشمل:
التطبيقات
انظر كذلك
وعلى صعيد آخر، في وحدة تغذية الأجزاء، يمكن لحساس الرؤية التخلص من الحاجة إلى منصة محاذاة. يمكن لروبوتات الإدخال المدعومة بالرؤية أن تقوم بدقة بعمليات التركيب والإدخال لأجزاء الآلة.
الميكاترونيات
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟