ديب سبيس 1
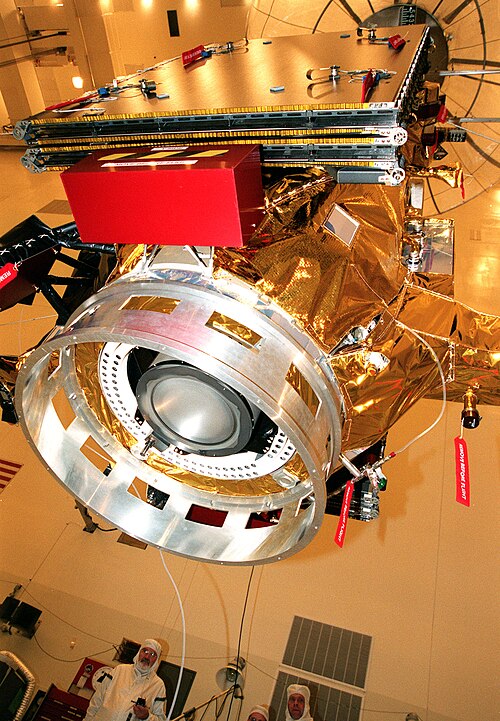
على سبيل التعريف، ديب سبيس 1 (دي إس 1) مركبة فضائية لعرض تقنية ناسا حلقت بالقرب من كويكب ومذنب. كانت جزءً من برنامج الألفية الجديدة، المخصص لاختبار التقنيات المتقدمة. وفيما يلي تفاصيل أوسع عن ذلك.
وفي السياق ذاته، استمرت سلسلة ديب سبيس من خلال المسبارين ديب سبيس 2، الذين أُطلقا في يناير عام 1999 على متن مارس بولار لاندر «مركبة الهبوط على قطب المريخ»، التي كانت تهدف إلى الهبوط على سطح المريخ (على الرغم من فقدان الاتصال معها وفشل المهمة). كانت ديب سبيس 1 مركبة ناسا الفضائية الأولى التي تستعمل الدفع الأيوني عوضًا عن الصواريخ التقليدية العاملة بالطاقة الكيميائية.
وفي هذا السياق، أُطلقت ديب سبيس 1 في 24 أكتوبر عام 1998، وقامت بالتحليق بقرب الكويكب 9969 برايل الذي كان هدفها العلمي الأساسي. مُددت المهمة مرتين من أجل أن تلتقي بالمذنب 19بّي/بورلي، وللقيام بالمزيد من الاختبارات الهندسية. أدت المشاكل خلال مراحلها الأولية وفي متتبعها النجمي إلى تغييرات متكررة في تكوين المهمة. بينما كان التحليق بالقرب من الكويكب نجاحًا جزئيًا فقط، حصلت المركبة من خلال التقائها مع المذنب على معلومات قيمة. توجّب على ثلاثة تقنيات من أصل اثني عشر موجودة على متن المركبة العمل خلال دقائق الانفصال القليلة عن الصاروخ الحامل من أجل استمرار المهمة.
التقنيات
- الدفع الكهربائي الشمسي
- مصفوفات المُركِّز الشمسي
- البنى متعددة الوظائف
- الكاميرا المدمجة المُصغرة ومطياف التصوير
- المطياف الإلكتروني والأيوني
- المرسل المستجيب الصغير في الفضاء السحيق
- مُضخم الطاقة لنطاق كا ذات الحالة الصلبة
- عمليات مراقب المنارة
- وكيل تلقائي بعيد
- إلكترونيات منخفضة الطاقة
- وحدة تشغيل الطاقة وتحويلها
في هذا الإطار، كان الغرض من ديب سبيس 1 تطوير التقنيات والتحقق منها من أجل المهمات المستقبلية، اختُبرت اثنا عشر تقنية هي:
الملاحة التلقائية
أوتوناف (الملاحة التلقائية)
وفي هذا السياق، يمكن استخدام نظام أوتوناف بشكل عكسي، من خلال تتبع مواقع الأجسام بالنسبة للمركبة الفضائية. يُستعمل هذا النظام للحصول على أهداف من أجل الأجهزة العلمية. إن المركبة الفضائية مُبرمجة لتحديد الموقع التقريبي للهدف. يبقي نظام أوتوناف الهدف بعد الحصول عليه في الصورة، حتى أنه يسيطر على التحكم في وضعية المركبة الفضائية. كانت المركبة التالية التي استعملت أوتوناف هي ديب إمباكت.
وفي هذا السياق، يلتقط نظام الملاحة التلقائي الذي طوّرة مختبر الدفع النفاث التابع لناسا الصور للكويكبات البراقة المعروفة. تتحرك الكويكبات في النظام الشمسي الداخلي بالارتباط مع أجسام أخرى بسرعة يمكن ملاحظتها والتنبؤ بها. لذلك تستطيع المركبة الفضائية تحديد موقعها النسبي عن طريق تتبع مثل هذه الكويكبات في الخلفية النجمية، التي تظهر ثابتة خلال هذه المقاييس الزمنية. تستطيع المركبة الفضائية تحديد موقعها عن طريق كويكبين أو أكثر وذلك عن طريق عملية التثليث. تستطيع المركبة تحديد مسارها عن طريق موقعين لها أو أكثر خلال زمن معين. يجري تتبع المركبات الفضائية الحالية عن طريق تفاعلها مع أجهزة إرسال شبكة ناسا لمراقبة الفضاء العميق (دي إس إن)، وذلك بتأثير نظام تحديد المواقع العالمي (جي بي إس) العكسي. يتطلب التتبع عن طريق دي إس إن الكثير من العاملين المهرة، فضلًا عن الثقل المُلقى على دي إس إن نتيجة استخدامه بمثابة شبكة اتصالات. يقلل استخدام أوتوناف كلفة المهمة والحاجة إلى دي إس إن.
المصفوفة الشمسية المركزة
ومن ناحية أخرى، جرى تطوير المحرك الأيوني الكهروستاتيكي الخاص بتطبيق تكنولوجيا الطاقة الشمسية لوكالة ناسا (إن ستار) في مركز غلين للأبحاث التابع لناسا، وقد حقق اندفاعًا نوعيًا بين 1000-3000 ثانية. كان هذا الاندفاع النوعي أكبر من الاندفاع الناتج عن طرق الدفع الفضائية التقليدية، مما ساهم في بتوفير في الكتلة حتى النصف على وجه التقريب، وأدى ذلك إلى جعل مركبات الإطلاق أقل تكلفة بكثير. على الرغم من إنتاج المحرك لـ92 ميلي نيوتن فقط (0.33 أونصة ثقلية) من قوة الدفع في أقصى طاقة (2100 وات لمركبة دي إس1)، إلّا أنّ المركبة وصلت لسرعات عالية لأنّ قوة الدفع الناتجة عن المحركات الأيونية تستمر لفترات طويلة.
وعلى صعيد آخر، على الرغم من تطوير ناسا للمحركات الأيونية منذ أواخر خمسينيات القرن العشرين، إلّا أن هذه التقنية لم تظهر في رحلات المركبات الفضائية الأمريكية، باستثناء مهمات إس إي أر تي في أواخر ستينيات القرن العشرين، على الرغم من استخدام المئات من المحركات التي تعمل بتأثير هول في المركبات الفضائية السوفييتية والروسية. عنى هذا النقص في تاريخ الأداء في الفضاء أنه على الرغم من التوفر المحتمل للمادة الدافعة، إلّا أنّ هذه التقنية اعتُبرت تجريبية إلى حد كبير بشكل لم تُستعمل فيه في المهمات عالية الكلفة. فضلًا عن ذلك، كان من الممكن أن تتعارض التأثيرات الجانبية غير المتوقعة للدفع الأيوني بطريقة ما مع التجارب العلمية النموذجية، مثل قياسات الحقول والجسيمات. لذلك كانت المهمة الرئيسية لمركبة ديب سبيس 1 إظهار استخدام المحركات الأيونية طويل الأمد في مهمة علمية.
ومن جهة أخرى، المحرك الأيوني الخاص بتطبيق تكنولوجيا الطاقة الشمسية لوكالة ناسا
ومن جهة أخرى، كانت المركبة التالية التي استعملت محركات إن ستار هي داون، التي زُوِّدت بثلاثة وحدات إضافية.
علاوةً على ذلك، أُنتجت الطاقة الأولية للمهمة عن طريق تقنية المصفوفة الشمسية الجديدة، والتي تتمثل في مصفوفة المُركِّز الشمسي بتقنية العنصر الخطي الكاسر (واختصارًا سكارليت)، والتي تستعمل عدسات فرينل الخطية المصنوعة من السيليكون لتركيز ضوء الشمس على الخلايا الشمسية. طوّرت الشركة الهندسية إيه بي إل إي تقنية المُركِّز وبنت المصفوفة الشمسية الخاصة بمركبة ديب سبيس 1، رفقة شركة إي إن تيك التي زوّدت ببصريات فرينل، إلى جانب مركز غلين للأبحاث التابع لناسا. كان هذا النشاط برعاية منظمة الدفاع الصاروخي البالستي. دُمجت تقنية العدسات المُركزة مع الخلايا الشمسية ثنائية التوصيل، والتي قدمت أداءً أفضل بكثير من الخلايا الشمسية المصنوعة من زرنيخيد الغاليوم التي كانت أحدث تقنية في وقت إطلاق المهمة.
علاوةً على ذلك، ولَّدت مصفوفات سكارليت 2.5 كيلو وات لكل وحدة فلكية، والتي تميزت بحجم ووزن أقل من المصفوفات التقليدية.
وكيل بعيد
وعلى صعيد آخر، إنّ الوكيل البعيد (راكس) عبارة عن برمجية ذكية للإصلاح الذاتي عن بعد، جرى تطويره في مركز غلين للأبحاث ومختبر الدفع النفاث التابعين لناسا، وكان أوّل نظام تحكم يعمل بالذكاء الاصطناعي إذ يتحكم بالمركبة الفضائية من دون إشراف بشري. أثبت الوكيل البعيد بنجاح قدرته على تخطيط الأنشطة على متن المركبة، والتشخيص والاستجابة بشكل صحيح للأخطاء المُحاكاة في أجزاء المركبة الفضائية من خلال بيئته المدمجة أر إي بّي إل. سيُمكن التحكم التلقائي المركبات الفضائية المستقبلية من العمل على مسافات أبعد من الأرض، وسيكون قادرًا على القيام بنشاطات جمع العلوم في الفضاء السحيق بشكل أكثر تطورًا. استُخدمت أجزاء برمجية الوكيل البعيد لتقديم الدعم لمهمات ناسا الأخرى. كانت الأجزاء الأساسية في الوكيل البعيد هو المُخطِّط المتين (إيروبّا)، ونظام تنفيذ الخطط (إي إكس إي س)، ونظام التشخيص المُعتمد على النماذج (ليفينغ ستون). استُخدم إيروبّا في المُخطِّط الأرضي الخاص بروفرات المريخ الاستكشافية. استُخدم أيروبّا 2 في دعم مركبة الهبوط على المريخ فينيكس وفي مارس ساينس لابوراتوري. حلّق ليفينغ ستون2 بمثابة اختبار على متن بعثة مراقبة الأرض ومقاتلة إف/إيه-18 هورنت من مركز أبحاث الطيران نيل إيه أرمسترونغ التابع لناسا.
- اقرأ كذلك
- دافع الأيونات الشبكي
- 9969 برايل
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟