روبوت
المحتويات
- وصلات أخرى
- اللغة الإنسالية
- المستشعرات الإنسالية
- العقل الإلكتروني للروبوت
- الإنسالات الجزئية
- الاتصال والتحكم
- إنسالات الأهداف العامة المستقلة
- الأنظمة البصرية في الروبوت
- إنسالات لمس السطح البيني
- مزايا ومساوئ
- نظم الروبوت
- الأعمال القذرة، الخطرة، والكليلة
- إنسالات الأسراب
- إنسالات إعادة التشكّل الذاتي
- الأعمال ذات الدقة الأكبر، التحمل، والإنتاجية الأكثر
- الانسالة جورج
- الأجهزة والبرامج الجاهزة المساعدة
- إنسالات الأبحاث
- مستقبل الروبوتات
- فكرة الروبوت عبر العصور
- الإنسالات المكرّسة
- تشريح الروبوت
- حركة الروبوت
- نظرة عامة عن الروبوت
- أنواع الروبوتات
- المؤثرات الانسالية
- في الأبحاث
- الروبوتات من نسج خيال الأدباء
- الإنسالات الطيّعة
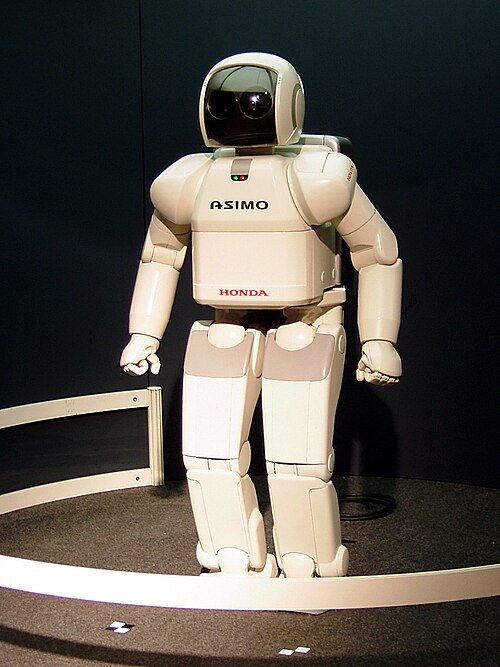
في البداية، الرُّوبوت (دخيل عالمي) أو الرَبوط أو الروبوط أو الآلي أو العَاتُول، ويمكن أن يسمى بالعربية الإنسان الآلي والرجل الآلي والإنسالة (لفظ منحوت من إنسان وآلة) والجسمال، هو آلة مكانيكية قادرة على القيام بأعمال مبرمجة سلفا، إما بإشارة وسيطرة مباشرة من الإنسان أو بإشارة من برامج حاسوبية. غالبًا ما تكون الأعمال التي تبرمج الإنسالة على أدائها أعمالاً شاقة أو خطيرة أو دقيقة، مثل البحث عن الألغام والتخلص من النفايات المشعة، أو أعمالاً صناعية دقيقة أو شاقة. ونتناول فيما يلي مزيدًا من التفاصيل.
ومن جهة أخرى، ظهرت كلمة «روبوت» أول مرة عام 1920، في مسرحية الكاتب المسرحي التشيكي كارل تشابيك، التي حملت عنوان «رجال روسوم الآلية العالمية» (بالتشيكية: Rossumovi univerzální roboti). ترمز كلمة «روبوت» في اللغة التشيكية إلى العمل الشاق، إذ أنها مشتقة من كلمة "Robota" التي تعني السُخرة أو العمل الإجباري، ومبتكر هذه الكلمة هو جوزيف تشابيك، أخ الكاتب المسرحي سالف الذكر، والذي ابتدعها في محاولة منه لمساعدة أخيه على ابتكار اسم ما للآلات الحية في العمل المسرحي. وبدءا من هذا التاريخ، بدأت هذه الكلمة تنتشر في كتب وأفلام الخيال العلمي التي قدمت عبر السنوات عدد من الأفكار والتصورات لتلك الآلات وعلاقتها بالإنسان، الأمر الذي كان من شأنه أن يفتح أفاق كبيرة للمخترعين ليبتكروا ويطوروا ما أمكن منها.
وصلات أخرى
فيلم قصير حول روبوتات قابله للتعليم دويتشه فيله العربية
قائمة الروبوتات في موقع الروبوت الشيوعي.
اللغة الإنسالية
ومن جهة أخرى، إن نظام تمييز وتحليل الأصوات المسموعة في الإنسالة هو عبارة عن تحويل للإشارات الصوتية التي يتم التقاطها بواسطة المذياع إلى مجموعة من الكلمات المكتوبة المفهومة للإنسالة، والمخزونة في برمجياتها، التي تقوم بدورها بتحليل ومحاكاة فهم اللغات الطبيعية. ويُطلق على هذه العملية «معالجة اللغات الطبيعية». وهناك الكثير من التقنيات المستعملة في تمييز وتحليل الأصوات منها: الشبكات العصبونية الاصطناعية والشبكات العصبونية أمامية التغذية خلفية النقل والتحويل الفوريي السريع والشبكات العصبونية العادية. كذلك يمكن زرع ما يُسمى ببرمجيات تمييز المحادثة ونموذج العتاد الصلب لتمييز المحادثة في الإنسالة حتى تستطيع التعرّف على الأصوات المحيطة وتحليلها، وتُعتبر الأولى أكثر تطورًا من الثانية، إلا أنها لا تحلل سوى لغات محدودة.
من جهة ثانية، ومن الأمثلة على التواصل اللغوي والإنسالة: إصدار إيعاز إليها بالذهاب إلى غرفة معينة كالمطبخ، فتلتقط كلمة «المطبخ» مع كل البيانات المتعلقة بتلك الكلمة من ناحية الوظيفة والأجواء المتعلقة بها والمخزونة في عتاد الحاسوب، فتتجه إلى هناك، أما بحال أعطيت إيعاز غير مفهوم أو إيعاز غير منطقي كاختراق جدار مثلاً، فإن الإنسالة ومن خلال عملية التغذية الراجعة حسب منظور علم السيبرنيتيك، تقدم على إرسال إيعاز جوابي مضمونه إما أن الإيعاز غير مفهوم أو غير منطقي. في ثمانينيات القرن العشرين كان الباحثون يغذون برمجيات الانسالة بإيعزات مكونة من جملة أو جملتين مثل «تحرك»، «التفت يمينًا»، ولكن بدأ التركيز مؤخرًا على جمل طويلة ومعقدة مشابهة لأساليب التحدث عند الإنسان.
المستشعرات الإنسالية
وفي هذا الصدد، المستشعرات هي نظم حسيّة. يقوم المستشعر بالتقاط نمط معين من البيانات التي يُصار إلى تحليلها بواسطة البرمجيات، مما يُنتج ردة الفعل المناسبة والمبرمجة في الانسالة، وفيما يلي بعض المستشعرات التي لاتتوفر كلها في جميع أنواع الانسالات:
العقل الإلكتروني للروبوت
إضافةً إلى ذلك، عقل الإنسالة هو الوحدة المسيرة لها التي تقوم بتنفيذ أو حساب الخوارزميات المختلفة التي تحتاجها الانسالة للتمكن من القيام بمهامها، مثل التعرف على محيطها والتنقل فيه وصولاً إلى فهم اللغة الطبيعية. وتستعمل الشبكات العصبونية الاصطناعية في برمجة الكثير من الوظائف آنفة الذكر حيث تُرتب عادة بشكل طبقات من العصبونات الاصطناعية تحتوي كل منها على عدد من العصبونات، وتتصل بكافة أو بعض العصبونات الموجودة في الطبقة التي تليها أو تسبقها. كما يمكن أن تكون وحدة المعالجة البرمجية غير موجودة في الانسالة نفسها، كأن يُخصص معالج واحد لعدد من الانسالات، أي ما يمكن اعتباره عقلاً موحدًا، وهذه التقنية تُدعى بالذاكرة المتشاركة ، وبتعبير آخر هي عبارة عن حاسوب مركزي يقوم بتنفيذ الخوارزميات المختلفة التي تحتاجها إنسالة واحدة أو مجموعة منها.
علاوةً على ذلك، في الماضي، كان العقل أو المعالج هو نقطة الضعف في نظم الانسالة نظرًا لأن هذا العقل كان يشغل وزنا هائلا وحجمًا ضخمًا وله قدرة احتساب بسيطة، أما في الوقت الحالي فقد انقلب الأمر رأسًا على عقب، حيث أصبح بالإمكان إنتاج عقل إلكتروني بحجم صغير جدًا. ويتكون العقل الإلكتروني عادةً من شرائح سليكونية وأجزاء إلكترونية أخرى يتم توصيلها مع بعضها البعض. وعقل الانسالة هو بمثابة حاسوب صغير ومن ثم فلا يكون لها القدرة على التفكير الابتكاري أو المستقل مثل العقل البشري، بل تبقى مجرد عبد يطيع الأوامر التي يصدرها إليه الإنسان. إلا أن بعض الخبراء يقولون أنه إذا ما تم تزويد عقل الانسالة الإلكتروني بالتعليمات المناسبة فإنه يستطيع نظريًا أن يضع برنامجا يقود بمقتضاه سفينة فضائية إلى كوكب أورانوس مثلاً أو يشغل معملاً لتكرير النفط أو يعد رواتب العاملين بإحدى الشركات وأيضًا يبقى لديه الوقت ليربح مباراة في الشطرنج.
علاوةً على ذلك، وبالرغم من أن العقل الإلكتروني لا يتمتع بالذكاء إلا أن لديه ما يطلق عليه «ذكاء الآلة» ، ويمكن لبعض العقول الإلكترونية في الوقت الحاضر، أن تستفيد من تجاربها السابقة، بينما بعض الحاسبات الأخرى تعلم نفسها كيفية حل المشكلات التي تعترضها، بدلاً من الاعتماد على التعليمات التي يصدرها الآدميون. ويبدو أن الحاسبات الإلكترونية تتعلم كيفية أدائها للأعمال، بشكل أفضل من الآدميين الذين صمموها، ومن ثم تتمكن من اتخاذ قرارات أكثر دقة وأفضل من القرارات التي يتخذها الإنسان. ويتم دراسة هذه الظاهرة تحت ما يعرف بالذكاء الاصطناعي.
الإنسالات الجزئية
ومن جهة أخرى، لا تزال الإنسالات الجزئية تحت قيد التطوير، وفكرة هذه التقنية هي صناعة آلات أو إنسالات ذو أحجام صغيرة جدا (9-10 متر). تُعرف هذه الآلات كذلك باسم النانيتات (مفردها نانيت)، ويقول العلماء أنها بحال صُنعت فسوف يتم تركيبها من آلات جزيئيّة. لم يستطع الباحثون حتى الآن سوى تطوير أجزاء من هذه النظم المعقدة، مثل طريقة سيرها، مستشعراتها، ومحركاتها الجزيئية الاصطناعية، ولكن البعض الأخر تمكن من صنع إنسالات شغّآلة منها مثل تلك التي ظهرت في ترشيحات مسابقة الشرطي الآلي للنانوبوت. يأمل الباحثون كذلك أن يتمكنوا من صنع روبوتات كاملة تبلغ في قدّها الفيروسات أو البكتيريا، والتي تستطيع أن تؤدي مهاما على مقياس صغير. تشمل المهام المحتملة لهذه الآلات: الجراحة الميكروسكوبية (للخلايا المنفردة)، ضباب المنفعة (اصطلاح يُقصد به تجمّع الروبوتات وقيامها سويّا بعمل نافع معين)، الصناعة، تشكيل سلاح، والتنظيف. يقول البعض بأن صناعة روبوتات جزئية قادرة على أن تتكاثر بنفسها من شأنه أن يشكل خطرا الأرض والإنسانية، بينما يقول أخرون أن هذا الافتراض تافه.
الاتصال والتحكم
علاوةً على ذلك، غلاية آلية، تنطفأ من تلقاء نفسها عندما يغلي السائل بداخلها. تحتاج الانسالة إلى الكثير من النظم الآلية حتى تتمكن من تأدية وظائفها بكفاءة.
في هذا الإطار، جهاز هاتف يعمل بالأزرار، وهو مزود بذاكرة محدودة لتخزين الأرقام المتكررة، ذلك أن الانسالة تحتاج إلى ذاكرة شاملة.
وفي هذا الصدد، مثبت آلي لدرجة الحرارة يبقيها في نفس درجة حرارة جو الحجرة، يُطفأ ويشغل نفسه آليًا، وفق معلومات يحصل عليها من أجهزته الحساسة.
إضافةً إلى ذلك، أجهزة حساسة تمكنها من الوصول إلى أهدافها. وتحتاج الانسالة إلى عدد من تلك الأجهزة لجمع المعلومات عن البيئة المحيطة بها.
وفي هذا السياق، يمكن أن تكون أجهزة الاتصال والتحكم في داخل الانسالة غاية في التعقيد مثلها في ذلك مثل أجهزة الجسم البشري، ومن ثم أصبح لها علم مستقل لدراستها، هو علم السبرانية، ولابد لهذه الأجهزة، التي تعمل بالتحكم عن بعد، وتحتوي على ذاكرة أو أجهزة حسية أو تعمل آليًا، لابد لها أن تعتمد على نظام يقوم بعملية التغذية الراجعة وذلك لتحقيق التحكم الذاتي، أما أجهزة الاتصال والتحكم فتتمثل في:
إنسالات الأهداف العامة المستقلة
وعلى صعيد آخر، إنسالات الأهداف العامة المستقلة هي إنسالات قادرة على القيام بعدد من الأعمال بمفردها، فهي تستطيع أن تتحرك تلقائيا في المناطق المألوفة لديها دون إرشاد من أحد، تعيد شحن نفسها بنفسها متى احتاجت ذلك، تتفاعل مع الأبواب الإلكترونية والمصاعد وتؤدي مهام رئيسية أخرى. أن هذه الإنسالات يمكن وصلها، كالحواسب، بالشبكات الإلكترونية، البرامج، والملحقات الأخرى التي تزيد من فعاليتها وفائدتها. تقدر هذه الألات أن تتعرف على بعض الأشخاص أو الأشياء، تتحدث، تؤمن الرفقة، تراقب الحالة المناخية، تستجيب للإنذارات، تنقل المعدات، وغير ذلك من المهام المفيدة. قد تؤدي انسالات الأهداف العامة المستقلة مجموعة من الأعمال في وقت واحد أو كل مهمة على حدى في أوقات مختلفة من النهار. تحاول البعض من هذه الإنسالات أن تحاكي البشر وقد تشابههم في شكلها المصمم بعض الأحيان، ويُسمى الإنسالة بهذه الحالة بالإنساني الهيئة.
الأنظمة البصرية في الروبوت
وفي السياق ذاته، كانت العين في الانساليات القديمة عبارة عن آلة تصويرية تنقل المعلومات المرئية إلى البرمجيات لغرض تحليلها، وكانت إنسالات هذا النموذج تواجه صعوبة في تمييز ما إذا كانت تتحرك نحو الأمام أو بشكل دائري في حلقة مفرغة، وكان سبب هذه الصعوبة هو اعتمادها على عين واحدة. إنكب الباحثون منذ عام 2003 على ابتكار إنسالة يمكنها الاعتماد على أكثر من عين واحدة، حتى تتمكن من الحراك بفعالية أكبر، ويُشبه الباحثون الأسلوب القديم للرؤية في الانسالة بالنظر من خلال إسطوانة ضيقة يصعب فيها الحصول على رؤية شمولية خاصة عند الالتفات، والحل حسب الباحثين في جامعة ميريلاند في الولايات المتحدة هو نصب عين متطورة في مؤخرة الجزء العلوي من الإنسالة، وهذه الأخيرة عبارة عن 9 آلات تصوير رقمية بجم كرة قدم مصغرة، يُطلق عليها «عين أرغوس» تيمنا بالإله اليوناني الذي كان جسده مغطى بمئات العيون. تختلف نظم العين في الإنسالة حسب نوعها، ففي الإنسالات البسيطة يكون نموذج العين عبارة عن مقاومة كهربائية إلى آلات تصويرية فائقة الدقة مزودة ببرمجيات معالجة الضوء في الانسالة ات المتطورة، ويفضل العلماء محاكاة نموذج عين الحشرات لصناعة وتصميم الأعين الانسالية وذلك لصغر حجم الدماغ ومركز معالجة المرئيات في عقل الحشرات، المماثل لذاك الخاص بالإنسالة. تحتوي الأعين الانسالية في إنسالة «سبيرت» الموجودة على سطح المريخ على آلة تصوير بانورامية قادرة على الالتفاف 360 درجة ونقل صورة شمولية للسطح المحيط بها. يبلغ وزن هذه الآلة 270 غرامًا وحجمها بقدر قبضة اليد وباستطاعتها إنتاج صور يصل مقدار العنصر فيها إلى 24,000 بكسل.
إنسالات لمس السطح البيني
....
وفي هذا السياق، للإنسالات كذلك تطبيقات مختلفة في تصميم السطح البيني واقع افتراضي، والإنسالات المختصة منتشرة الآن بدرجة كبيرة حيث تستعمل في أبحاث تكنولوجيا اللمس. تسمّى هذه الإنسالات «بلامسة السطح البيني» ، وهي تمكن المستعمل من التفاعل من بيئات افتراضية وحقيقية عن طريق اللمس. تمكن الطاقة الإنسالية محاكاة الخصائص الميكانيكية للأشياء «الافتراضية» التي يستطيع المستعملون التفاعل معها عن طريق اللمس فقط. تُستعمل هذه التقنية في عمليات إعادة التأهيل للبشر المصابين بعاهات جسدية بمساعدة الإنسالات.
مزايا ومساوئ
علاوةً على ذلك، تصور السينما وروايات أدب الخيال العلمي احتمالية تشكيل الانسالة تهديدًا لمستقبل الإنسان بسبب ذكائها الاصطناعي الذي قد يفوق ذكاء الإنسان ويجعلها أكثر دهاء ومكر منه، ولكن على أرض الواقع فإن الخطر الناجم عن الذكاء الاصطناعي يكاد يكون منعدمًا نظرًا لكون البحوث في هذا المجال ما زالت في مرحلة البدايات. إلا أن استخدام هذه الأنظمة على إنسالة حربية أو اعطائها القدرة على التحكم بمعدات خطيرة قد يشكل خطرًا على الحياة الإنسانية بغض النظر عن مدى تطور أنظمة الذكاء الاصطناعي بها، وهذه التطبيقات موجودة في العصر الحالي ويهتم بتطويرها الكثير من الجيوش في العالم مثل جيش الولايات المتحدة الأمريكية. فضلًا عن هذا النوع من الإنسالات، هناك أنواع أخرى أقل ذكاءً مثل إنسالات الأسراب أو الإنسالات الجزئية التي قد تشكل خطرًا على البيئة خاصةً إذا زودت بإمكانية التكاثر وخرج ذلك عن نطاق التحكم البشري. ورغم هذه المخاطر فإن الكثيرين يرون الإنسان الآلي كذلك كالطفرة القادمة في التطور البشري حيث قد يكون استبدال أجزاء بشرية بأخرى اصطناعية إحدى الطرق لضمان بقاء وتطوير إمكانيات الجنس البشري.
إضافةً إلى ذلك، تقدم الانسالات عدداً من المزايا منها مثلًا: زيادة الإنتاجية، استعمال التجهيزات بشكل فعال، تخفيض تكاليف العمل، مرونة محسنة، إنجاز العمل في وقت أقصر، مرونة وسهولة في البرمجة، القدرة على العمل في الظروف الخطرة، تقدم نوعية محسنة لأماكن العمل والإنتاج، تؤمن عائدات استثمار جيدة، تقدم دقة أفضل في الأداء. إلا أن لها عدد من السلبيات والنقائص، فهي تسبب بطالة العمال اليدويين والكثير من المشاكل الفنية الأخرى حسب الاستعمال. خاصة في ميادين الذكاء الاصطناعي أو الرؤية الآلية.
نظم الروبوت
وفي هذا الصدد، يمكن مقارنة أجزاء ونظم الروبوت بمثيلاتها في الجسم البشري، فالآذان والحنجرة البشرية تُستبدل بمذياع يحوّل موجات الصوت إلى نبضات كهربائية بينما يقوم مكبر صوت آخر بالعملية العكسية. وتقوم خلية كهروضوئية أو آلة تصويرية تلفازية بتحويل موجات الضوء إلى نبضات كهربائية، وهي بهذا تكون بديلة عن العين البشرية. والنبضات الكهربائية التي تصدر عن المذياع أو آلة التصوير في الانسالة، تتشابه والرسائل العصبية والنبضات المتدفقة عبر الجهاز العصبي للإنسان، وهي تتحرك في الانسالة بواسطة أسلاك من نحاس أو عن طريق الدوائر الكهربائية المطبوعة على صفيحة السليكون، وبدلا من الأوعية الدموية في الإنسان فإن الانسالة تحتوي على شبكة من الأنابيب فيها سوائل ذات قوة ضغط معينة، حيث تتحرك الأخيرة عن طريق الضغط الهيدورليكي لهذه السوائل.
الأعمال القذرة، الخطرة، والكليلة
في هذا الإطار، قد تكون الإنسالات شبه المستقلة التي تستطيع استكشاف وتحديد معالم أنفاق تهريب المخدرات من أفضل الحلول التي أنتجتها الحكومة الأمريكية لكي تقضي على تجارة الممنوعات عبر الحدود. فباستخدام تقنية طورت في معامل أيداهو الوطنية تستطيع إنسالات «الآي روبوت» و«فوستر ميلز» أن تتمركز في الأنفاق المظلمة التي تم حفرها عميقاً تحت الأرض بين الخطوط الحدودية الفاصلة بين الولايات المتحدة الأمريكية والمكسيك.
الإنسالات المضادة لأنفاق التهريب:
وفي هذا السياق، ابتكرت إنسالة متفحصة لأنفاق الكابلات (وهي أنفاق مصممة لوضع الكابلات فيها لنقل المواد المختلفة)، وقد صُممت هذه الإنسالة كي تتحمل مخاطر استكشاف تلك المناطق الخطرة التي لا يستطيع الإنسان فحصها؛ حيث عادة ما تكون تلك الأنفاق مليئة بالغازات السامة مثل أول أكسيد الكربون وغاز الميثان وثاني أكسيد الكربون. تستطيع الإنسالة لاحقًا تحديد إذا ما كانت البيئة آمنة للبشر أم لا.
وفي هذا الصدد، العناية بالمسنين: يُظهر الهرم السكاني للبلدان الصناعية، وبشكل خاص اليابان، ارتفاعا في عدد المسنين وانخفاض في نسبة الولادات، مما يعني أن هناك ازدياد في عدد كبار السن الذي ينبغي العناية بهم، وانخفاض في اعداد الشباب القادرين على منحهم هذه العناية. وعلى الرغم من أن العناية التي يقدمها البشر لبعضهم تشكل أفضل أنواع العنايات، إلا أنه يتم استعمال الإنسالات تدريجيا لتقوم بهذه المهمة في الحالات التي يتعذر فيها تأمين العناية البشرية.
وعلى صعيد آخر، في المنازل: مع انخفاض أسعار الإنسالات وازدياد نسبة ذكائها ومقدرتها على التحكم بذاتها، أصبح هناك إنسالات بسيطة مخصصة لأداء مهمات أحادية تنتشر في نحو مليون منزل حول العالم. تتولى هذه الإنسالات مهمات بسيطة ولكنها غير مرغوبة مثل تنظيف الغبار، غسل الأرض، وقص أعشاب الحدائق. يجد البعض هذه الإنسالات محببة ومسلية، ويُعد هذا سببا إضافيا لارتفاع نسبة مبيعاتها.
علاوةً على ذلك، إنسالات البعد: يتم استعمال هذه الإنسالات لأداء أعمال لا يستطيع الإنسان أدائها بسبب خطورتها، بعد الهدف، أو عدم المقدرة على الوصول إليه بالطرق العادية المألوفة، وهذه الإنسالات لا تتبع سلسلة حركات منسقة مسبقا بل يتم التحكم بها من قبل شخص ما من على بعد، حيث يمكن للإنسالة أن يكون في غرفة مقابلة للشخص أو في بلد أخر حتى، كما قد يكون على مقياس مختلف كليّا عن مقياس مشغله، ومثال ذلك إنسالة الجراحة الجزئي الذي يمكن الطبيب من إجراء عملية بداخل جسد مريضه على مقياس صغير جدا بالمقارنة مع العملية الجراحية اليدوية، مما يقصّر من فترة الشفاء بشكل واضح. ومن الأمثلة الأخرى على هذه الآلات، الإنسالات التي تستعمل في تفكيك القنابل، حيث يرسل خبير المتفجرات الإنسالة إلى موقع القنبلة ويقوم بتفكيكها بواسطته، وكذلك هناك الكثير من الأدباء الذين يستعملون جهازا يدعى «القلم الطويل» ليوقعوا على مؤلفاتهم من مسافة بعيدة. تعتبر الطائرات بدون طيار بعيدة التحكم مثالا بارزا أخر، واستعمالها يزداد باضطراد عند مختلف جيوش العالم حيث تستعمل لمسح المواقع وإطلاق النار على الأهداف. يستعمل الجيش الأميركي المئات من الإنسالات، مثل البوت المحمول لشركة آي روبوت، والإنسالة المسمى «مخلب فوستر-ميللر»، في كل من العراق وأفغانستان لتفكيك القنابل الموضوعة في الشوارع أو الأجسام غير المنفجرة، ويُطلق على هذا النشاط اسم «التخلص من الذخائر المتفجرة» .
إضافةً إلى ذلك، ألات قطف الفاكهة الأوتوماتكية: تُستعمل لقطف الفاكهة من المشاتل بكلفة أقل من كلفة استئجار عمّال. مثال على ذلك هو روبوت Vegabot هو روبوت طوره باحثون من جامعة كامبردج البريطانية يقوم بحصاد الخس، ورغم أن النموذج الأولي ليس في سرعة أو كفاءة العامل البشري، إلا أنه حقق خطوة مهمة في مجال الحصاد الديناميكي.
تفحص الكابلات في الأنفاق:
وفي هذا السياق، هناك الكثير من الأعمال التي يفضل البشر ترك الإنسالات تقوم بها بدلا منهم، إذ أن هكذا عمل قد يكون ممل كتنظيف المنزل، أو خطر مثل استكشاف داخل البركان، أو من الصعب للإنسان القيام به فعليّا مثل استكشاف كوكب أخر، أو التنظيف داخل أنبوب طويل أو إجراء جراحة شق بطن منظارية.
إنسالات الأسراب
وفي هذا الصدد، أوحت مستعمرات الحشرات، كالنمل والنحل، الباحثين بتصميم الآلاف من الإنسالات الصغيرة ذات السلوك المشابه والتي تتعاون مع بعضها البعض لتؤدي مهمة ما مثل العثور على شيء مخفي، التنظيف، أو التجسس. يُعد تصميم كل إنسالة على حدى أمرا بسيطا، إلا أن تصميم السلوك الانبثاقي للسرب بكامله يعتبر أكثر تعقيدا. يمكن اعتبار مجموعة الإنسالات بكاملها نظاما موحدا موزعا، تماما كما يمكن اعتبار مستعمرة النمل متعضية خارقة، حيث يظهر الحشرم بكامله ذكاءً موحدا. إن أضخم الإنسالات الحشرم التي صُنعت حتى الآن تشمل حشرم شركة أي إنسالة، مشروع الإنسالات الحارسة لشركة أس آر آي للإنسالات المتحركة ، وحشرم المصدر المفتوح لمشروع الروبوتات الميكروسكوبية ، التي تستعمل لدراسة السلوكيات المجتمعة. يعتبر الحشرم كذلك أقل عرضةً للفشل في المهمات التي يُكلّف بها، فبينما يُحتمل أن يفشل إنسالة وحيد ويقضي على المهمة بكاملها، فإن الحشرم يُكمل المهمة المكلّ بها حتى ولو فشلت عدة إنسالات منه. إن هذه الخاصيّة يمكنها أن تجعل هذا النوع قابل للاستخدام في مهمات استكشاف الفضاء التي يكون الفشل فيها مكلفا للغاية.
إنسالات إعادة التشكّل الذاتي
وعلى صعيد آخر، قام بعض الباحثين باقتراح إمكانية صنع إنسالات تكون قادرة على تغيير شكلها بنفسها كي يتلائم مع مهمة معينة، مثل الإنسالة الخيالي T-1000 من فيلم المبيد 2. إلا أن الإنسالات الحقيقية حاليّا ليست مصممة بهذا التعقيد على الإطلاق، وهي تتكون بأغلبها من وحدات على شكل مكعبات تستطيع أن تتحرك بالتناسب مع الوحدات القريبة منها، ومثال ذلك: الروبوت الخارق. تمّ تصميم الخوارزميات المناسبة بحال أصبح صنع هكذا إنسالات واقعيّا.
الأعمال ذات الدقة الأكبر، التحمل، والإنتاجية الأكثر
وعلى صعيد آخر، المركبات المرشدة آليّاً: تُستعمل الإنسالات المتحركة، التي تتبع علامات أو أسلاك في سيرها، أو باستخدام الرؤية الذاتية لها، أو الليزر، في نقل السلع داخل المنشآت الكبيرة مثل المستودعات أو موانئ الحاويات أو المستشفيات.
علاوةً على ذلك، التقنيات المؤقتة من المركبات المرشدة أليّاً: طوّرت هذه التقنيات بطريقة تسمح لها باستخدام التثليث (التقسيم، المسح أو القياس باستخدام علم المثلثات)، من البرامج الملحقة للتبع أو شبكات الرمز الشريطي، لتقوم بالمسح الضوئي لأرضية المكان الذي تعمل به أو سقفه. تتطلب نظم التثليث في أغلب المصانع عادةً صيانة معتدلة أو عالية مثل التنظيف اليومي لجميع البرامج الملحقة للتبع أو الرموز الشريطية. فضلًا عن ذلك، فإذا اعترضت منصة طويلة أو مركبة كبيرة طريق هذه الإنسالات، أو شاب أي ضرر الرمز الشريطي، فإن الآلة قد تفقد حس الاتجاه وتتوه. كثيراً ما يتم تصميم مثل هذه الإنسالات لتستعمل في البيئات الخالية من الإنسان.
من جهة ثانية، النماذج الأولى من المركبات المرشدة أليّاً: اقتصرت قدرة هذه الأنواع على تنفيذ المهام التي يمكن أن يتم تعريفها بدقة، كما أنها كانت لا تستطيع تنفيذها إلا بنفس الطريقة كل مرة. تطلبت هذه الإنسالات أقل مقادير التغذية المرتدة ونسب الذكاء، وبالتالي فإن أبسط المستشعرات كانت كافية بالنسبة لها. كانت القيود المفروضة على هذه الآلات تتمثل في أنه لا يمكن تغيير مساراتها بسهولة، وبالتالي فإذا صادفتها أي عقبات لا تستطيع تغيير اتجاهها، كذلك فإن تعطل أي واحد من هذه الآلات كان ذلك ليؤدي إلى تعطيل العملية برمتها.
بعض الأمثلة على الإنسالات الصناعية:
كذلك، المغلّفة: تستعمل الإنسالات الصناعية كذلك بشكل مكثف لتغليف وتعليب البضائع، كأن تقوم بأخذ صناديق المشروبات مثلا من مؤخرة الآلة الناقلة ووضعها في صناديق، أو تحميل وتفريغ مراكز الآلات.
كذلك، المركبات المرشدة أليّا الحديثة: تمّ تصميم أحدث المركبات المرشدة أليّا، من شاكلة Speci-Minder، ADAM، الساحبة، وبوت الدوريات غوفر، للعمل في أماكن يتواجد فيها البشر دون أن يعيق ذلك قدرتها على التنقل. تستطيع هذه الإنسالات أن تتنقل عن طريق التعرّف على المعالم الطبيعية حولها. تساعد الماسحات الضوئية ثلاثية الأبعاد أو وسائل استشعار أخرى ثنائية أو ثلاثة الأبعاد، هذه الإنسالات في تصحيح الأخطاء التراكمية في العمليات الحسابية التي تحدد موقعها الحالي. يمكن للبعض من هذه الإنسالات إنشاء مخططات بيئتهم باستخدام المسح الضوئي عن طريق الليزر بالتزامن مع تمركزها في موقعها ورسمها لخريطته، واستخدام تلك الخرائط للتنقل فيه فعليّا، بالإضافة لاحتساب بعض القواعد الخوارزمية لتجنب أي عقبة في مسارها. تعتبر هذه الإنسالات قادرة على العمل في بيئات معقدة وأداء المهام غير المتكررة وغير المتسلسلة مثل نقل الأقنعة التصويرية في معمل أشباه الموصلات، العينات في المستشفيات والسلع في المستودعات، أما بالنسبة لبعض المناطق ذات المجالات الحيوية مثل المخازن مليئة المنصات، تتطلب هذه الإنسالات سراطيات إضافية كي تتمكن من التنقل فيها. يزعم حاليّا القليل فقط من شركات تطوير برامج الحاسوب أنه طوّر نظم تمكن الروبوتات من التنقل بشكل موثوق في مثل هذه البيئات.
وفي هذا السياق، صانعة السيارات: أصبحت الإنسالات مألوفة بدرجة كبيرة في مصانع إنتاج السيارات خلال العقود الثلاثة الماضية. يحوي أي مصنع نمطي في الوقت الحالي المئات من الإنسالات الصناعية التي تعمل وفق نمط إنتاج آلي كليّا، حيث تحل إنسالة واحدة مكان 10 عمّال آدميين. يتم لحم قطع السيارة، تلصيقها، طلائها، وفي النهاية تجميعها بشكل كامل، بعد أن تكون قد مرّت على سلسلة إنسالات.
من جانب آخر، تؤدي الإنسالات في الوقت الحالي الكثير من الأعمال في المصانع، وقد أدّى هذا إلى إنتاج مكثّف لعدد من البضائع بشكل أبخس، بما فيه السيارات الإلكترونيات، واليوم أصبحت إنسالات المعالجات اليدوية الثابتة أكثر الأنواع تسويقا بين الإنسالات.
ومن جهة أخرى، صانعة الإلكترونيات: يتم تصنيع اللوحات الإلكترونية المطبوعة بواسطة إنسالات النقل بشكل حصري على وجه التقريب، التي تكون مزودة عادة بذراع إليه تجميعية انتقائية ، تقوم بإزالة المكونات الإلكترونية الصغيرة من الشرائط أو العلب، ووضعها على اللوائح المطبوعة بدقة كبيرة. يمكن مثل هذا الروبوت أن يضع مئات الآلاف من المكونات الإلكترونية في ساعة، وبهذا فهو يتفوق على الإنسان في السرعة والدقة والموثوقية.
الانسالة جورج
في هذا الإطار، كان جورج من أوائل الانسالات التي ظهرت، وذلك في في سنة 1913 على يد المهندس الكهربائي إلمر سبيري مؤسس شركة سبيري للكهربائيات. خُصصت تلك الإنسالة لقيادة الطائرات، وكان النموذج الأول منها عبارة عن بوصلة مغناطيسية مرتبطة مع جهاز لقراءة الارتفاع وجهاز يؤشر إلى الاتجاه الذي تسير فيه الطائرة (جيروسكوب)، وتميز ذلك الجيروسكوب بأنه كان يظل محافظًا على الاتجاه الذي تسير فيه الطائرة، مما كان يترك المجال للطيارين البشر العهدة بمسؤولية الطيران إلى الانسالة جورج، وبمجرد أن تستقر الطائرة في الاتجاه الصحيح لرحلتها، يُقدم جورج على اتخاذ الإجراءات التصحيحية فورا بحال حصول أي تغير رأسي أو أفقي في وضعية الطائرة. قام المخترع الأمريكي إلمر سبيري (1860 - 1930) بتجربة هذا الطيار الآلي على الملأ عن طريق قيادته لطائرة ويداه مرفوعتين في الهواء. في سنة 1954 صُممت أول إنسالة صناعية على يد المهندس جورج ديفول (مواليد 1912)، الذي يعتبر أحد رواد مخترعي الإنسالات، وكانت المهمة الرئيسية لهذا الروبوت التقاط وتحريك الأجسام الثقيلة من مكان لآخر، وتم تطويرها لاحقًا للقيام بتلحيم المعادن.
الأجهزة والبرامج الجاهزة المساعدة
وفي السياق ذاته، يطلق على الأجهزة والمعدات الآلية للحاسبة الإلكترونية عتاد الحاسوب ، أما التعليمات والبيانات التي يتم إدخالها إليها فيُطلق عليها البرامج الجاهزة المساعدة وتختلف تلك الأجهزة من حاسبة لأخرى. وتحتوي الانسالة على جزء فقط من مجموع الأجهزة التي تكوّن وحدة حاسبة كاملة، ويكون هذا الجزء مرتبطًا ارتباطًا خارجيًا مع الأجزاء الأخرى. وفي نظام نموذجي للحاسبة، يتم تلقينها بالتعليمات عن طريق برنامج من خلال وحدة الإدخال التي غالبا ما تتخذ شكل لوحة مفاتيح متصلة بجهاز عرض مرئي. وتعمل وحدة المعالجة المركزية بحسب البرنامج، وهي بدورها تصدر تعليمات إلى الوحدة الحسابية لتشغيل البيانات الموجودة في الذاكرة ثم تنقل النتائج إلى وحدة الإخراج التي قد تكون آلة طابعة أو تعرضها على جهاز عرض مرئي مثل شاشة التلفاز. وتقوم الحاسبة الإلكترونية بمعالجة البيانات التي تكون في شكل أرقام، مستعملة نظام العد الثنائي، وهذا النظام يستعمل فقط الرقمين 1، وصفر الذين يمكن تمثيلهما في دوائر الحاسبة الإلكترونية بتدفق التيار (1) أو عدم تدفق التيار (صفر)، ويُطلق لفظ البرنامج على مجموعة التعليمات التي يتم إدخالها إلى الحاسبة الإلكترونية، التي يجب أن تحول بدورها إلى النظام الثنائي. وهذا التحويل لا يقوم به المبرمج بطريقة مباشرة، فهو يكتب البرنامج بلغة سهلة وتقوم الحاسبة بتفهمه ثم تحوله إلى رمز ثنائي، وهناك ثلاث لغات شائعة الاستعمال في الحاسبة الإلكترونية، هي فورتران وكوبول وبيسيك وقبل أن يقوم المبرمج بكتابة البرنامج، عليه أن يتأكد مما يريده من الحاسبة الإلكترونية، فهو يقوم بما يطلق عليه «تحليل النظم» أي تحديد تفاصيل العمليات التي يجب أن تقوم بها الحاسبة الإلكترونية، ويتم هذا في شكل خريطة تدفق تقوم بتحويل العمليات إلى قرارات متتابعة بنعم أو لا يرمز لها (نعم == 1)، (لا == صفر) في الحاسبة الإلكترونية.
وفي هذا السياق، هناك قلّة قليلة جدًا من الضوابط في مجال تصنيع الإنسالات لتصميم البرمجيات وعتاد الحاسوب الخاصة بها، وانعدام وجود ضوابط قياسية يعيق استعمال البرمجيات الخاصة لانسالة معينة في نوع آخر من الانسالات. هناك مشاريع مستقبلية لكتابة برمجيات قياسية عامة يمكن استعمالها وإعادة استعمالها في أنواع متعددة ومختلفة من الإنسالات.
إنسالات الأبحاث
وفي هذا الصدد، على الرغم من أن أغلب الإنسالات اليوم تستعمل في المصانع أو المنازل لتؤدي مهام معينة، كالخدمات، فإن الكثير من الأنواع الجديدة من الإنسالات يتم تطويرها في المختبرات حول العالم. إن أغلب أبحاث الإنساليات لا تركز فقط على مهام صناعيّة محددة، بل تتحرى عن أنواع جديدة من الإنسالات، طرق بديلة لتصميمها، وطرق جديدة لصناعتها. من المتوقع أن هذه الأنواع الجديدة من الإنسالات ستكون قادرة على حلّ بعض المشاكل الحقيقيّة في العالم البشري بعد أن يتم الانتهاء منها.
مستقبل الروبوتات
ومن جهة أخرى، يتوقع أن تكبر حصة استخدام الروبوتات في مجالات الحياة اليومية وفي الصناعة مع حدوث تطور في التقنية وفي المواد الداخلة في صناعتها. مثلًا يجري البحث على تطوير روبوتات رخيصة الثمن مصنوعة من مواد قادرة على تغيير طورها مما يسمح أن تكون أكثر نعومة بحيث يمكن أن تنتقل من الحالة القاسية إلى الطرية.
في هذا الإطار، يتم استخدام الروبوتات على نحو متزايد في الصناعة التحويلية، وفي مجال صناعة السيارات، حيث أنها يمكن أن تقوم بأكثر من نصف «العمل»؛ ويمكن أن تصل النسبة إلى 100%، كما هو الحال في مصنع لتركيب لوحة المفاتيح والتابع لشركة IBM في ولاية تكساس. كما يخطط لزيادة مدى استخدام الروبوتات في المجال الطبي، وذلك لإجراء عمليات جراحية بالكامل كما هو مقترح في كوريا الجنوبية؛ وفي المجال العسكري؛ وحتى في مجال المساعدة في الأعمال المنزلية.
فكرة الروبوت عبر العصور
وعلى صعيد آخر، أما في أوروبا، فبرزت فكرة الإنسالات القادرة على تسهيل حياة البشر خلال القرون الوسطى، وذلك عندما قام الفيلسوفان ألبرت فاجنوس وروجر باكون بدراسة الآلات ذاتية الحركة، وصناعة البعض منها. وأدى اختراع الساعة الآلية في أواخر القرن الثالث عشر، إلى إمداد الآلات الذاتية الحركة بالقوة الميكانيكية اللازمة لها، وهكذا أمكن اختراع الساعة التي تدق الأجراس لتعلن الوقت. وفي القرن الثامن عشر، أنتج صناع الألعاب عددًا كبيرًا من الآلات ذاتية الحركة ذات الشكل الإنساني، القادرة على الكلام وعزف الموسيقى والكتابة وحتى لعب الشطرنج. ومن أشهر المخترعين لهذه اللعب رجل فرنسي اسمه جاك دي فوكاسون، الذي صمم نولاًُ نسيجيًا آليًا، وفي عام 1801 استعمل هذا التصميم مخترع فرنسي آخر يدعى جوزيف ماري جاكار، لينتج نولاً للنسيج يعمل بتحكم مجموعة من البطاقات المثقبة. وفي القرن الثامن عشر اُستعمل جهازين آليين آخرين، تطبيقًا لمبدأ التغذية الراجعة التي تعتبر شرطًا أساسيًا لنظم الرقابة الآلية ذاتية التغذية. وكان أحد هذان الجهازان عبارة عن مروحة الطاحونة الهوائية التي تبقي الريش متجهة نحو الريح ومن ثم تستمر الطاحونة الهوائية في الدوران، أما الجهاز الثاني فكان المنظم والمتحكم الآلي للمحرك البخاري، وهو الذي يجعله مستمرًا في الدوران بسرعة ثابتة.
الجدول الزمني
وفي هذا السياق، يمكن تقفي جذور الروبوت الحديث، إلى أجهزة آلية اخترعت في الماضي البعيد وأطلق عليها «الآلات ذاتية الحركة». ففي طيبة في عهد قدماء المصريين نحو عام 1500 قبل الميلاد، ابتُكر تمثال للملك ممنون كان يُصدر أصواتًا موسيقية جميلة كل صباح. وفي اليونان - خلال القرن الرابع ق.م. - اخترع أركيتاس عالم الرياضيات، حمامة آلية قادرة على الطيران. وفي القرن الثالث قبل الميلاد، اخترع ستيسيبيوس الكثير من الأجهزة الآلية ومنها آلة موسيقية تشبه الأرغن تعمل بالمياه، إضافة إلى ساعة مائية، ولم تكن هذه أول ساعة مائية في التاريخ، فقد عرفها قدماء المصريون سابقًا، ولكن تميزت ساعة ستيسيبيوس بأنها كانت مزودة بجهاز يجعل من مستوى المياه ثابتًا، وكانت تعمل بنفس طريقة الغرفة العائمة في مازج السيارات الحديثة.
من جهة ثانية، كان هيرون الإسكندراني (10–70 م) أحد المخترعين الأفذاذ في مجال الإنساليات، فقد اخترع آلات تعمل بتدفق المياه، وبالثقل وحتى بالبخار، ومن أهم اختراعاته آلة تعتبر في الوقت الحالي بمثابة الشكل الأول للعنفة التي تُدار بقوة البخار، كما صمم آلة ميكانيكية توزع المياه المقدسة، وطائرًا آليًا قادر على الطيران والشرب والتغريد، إضافة إلى مسرح آلي، وتمثالاً متحركًا لهرقل وهو يصارع التنين، عن طريق تدفق المياه داخله. وشرح هيرون الإسكندري وظيفة أغلب هذه الأجهزة الآلية في كتابه الذي حمل عنوان "automatopoietica"، وعبر القرون التالية، ظهرت مخترعات رائعة في الشرق الأقصى والأوسط، في الصين، وفي الهند وفي اليابان وفي شبه الجزيرة العربية. وفي كتاب رسالة الجزري الذي يتضمن سردا للأجهزة الآلية التي اخترعها العرب - وصف لأحد هذه الأجهزة والتي أطلق الجزري عليها «نافورة الطاووس»، وقد كانت تستعمل في غسل الأيدي، فتقدم المياه والصابون والمنشقة آليًا. وبسبب هذا الاختراع يطلق على الجزري لقب «أبي الإنسان الآلي».
الإنسالات المكرّسة
من جهة ثانية، تُقدّر إحدى الدراسات وجود 3,540,000 إنسالة منزلي موضوع في الخدمة عام 2006، بالإضافة لحوالي 950,000 إنسالة صناعي. أظهرت دراسة أخرى وجود ما يقارب أكثر من مليون إنسالة شغّآلة في العالم خلال النصف الأول من عام 2008، يتواجد نصفها على وجه التقريب في آسيا، 32% منها في أوروبا، 16% في أمريكا الشمالية، 1% في أوسترالاسيا و 1% كذلك في أفريقيا. يمكن تصنيف الإنسالات الصناعية والمنزلية في فئتين أساسيتين بناءً على نوع الخدمة التي يؤدونها. تشمل الفئة الأولى الأعمال التي يستطيع الإنسالة القيام بها بدقة وتحملها بشكل أكبر من الإنسان، وتحقيق إنتاجية أكثر كذلك الأمر؛ أما الفئة الثانية فتشمل الأعمال «القذرة»، الخطرة، والكليلة التي يجدها البشر غير مرغوبة.
تشريح الروبوت
من جانب آخر، يمكن للعلماء اللجوء إلى قواعد الإلكترونيات الأحيائية عندما تدعو الحاجة إلى صناعة أعضاء آلية لزرعها في جسد إنسان ما بهدف العلاج من عاهة معينة. ويُمكن اعتبار هذه الأعضاء أعضاء إنسالية بحد ذاتها، وليس أعضاء آلية بكل معنى الكلمة، فالأذرع والأيدي الصناعية مثلاً تكون شديدة الحساسية وتستجيب تلقائيًا في حركتها إلى النبضات الكهربائية الدقيقة الناشئة عن انقباض عضلات الجسم البشري العادية.
في هذا الإطار، ويعكف العلماء على اختراع المزيد من الأطراف والأجزاء الصناعية التعويضية للجسم البشري مثل ضابطة النبض التي تعمل بالنظائر المشعة وتُستعمل في تقوية القلب البشري. ويقول البعض أنه يُحتمل في المستقبل القريب، أن يتمكن الأطباء من زرع قلوب صناعية كاملة لمن يحتاجها من المرضى بالقلب. ويتنبأ آخرون أنه في نهاية القرن الحادي والعشرين سيصبح بالإمكان استبدال كافة أجزاء الجسم البشري بأخرى صناعية، وربما سيؤدي هذا إلى وجود أشخاص شبه آدمية، مثل تلك التي تظهر في المسلسلات وأفلام الخيال العلمي.
وعلى صعيد آخر، تتكون الانسالة من نظم إلكترونية وأجهزة حساسة تناظر الجهاز العصبي وأعضاء الحس للإنسان البشري. وللإنسالة كذلك عقلاً إلكترونيًا عبارة عن حاسبة إلكترونية، وبتطور استخدام الشرائح الألكترونية في الحاسبة أصبح من الممكن تجهيز الإنسالة بعقل إلكتروني بالغ القوة، ومن ثم فمن الممكن برمجتها لتكون قادرة على أداء العمليات المعقدة. وفي الواقع إن تطور هذا العقل الألكتروني قد فاق النظم الأخرى من أجهزة الانسالة، وأصبح ذا كفاءة عالية في التشغيل. إن التخاطب مع الانسالة أمر صعب، ولا بد من استخدام إحدى لغات الحاسبة الإلكترونية لتحقيق ذلك. يستفيد علماء الروبوتيات في تجاربهم من دراسة أوجه التشابه بين نظم الاتصال والتحكم في الإنسان البشري ونظيرها في الآلة، ويُعرف هذا الفرع من العلم باسم السبرانية ، وقد اشتقت هذه الكلمة لأول مرة من قبل العالم الرياضي الأمريكي نوربرت فاينر في كتاب له نُشر في عام 1948، ومن ثم عُرّبت في وقت لاحق.
حركة الروبوت
وفي هذا الصدد، تحوي سيقان الروبوت المتطورة في بعض الأحيان أكثر من 40 مستشعر وأداة ميكانيكية مائعية، وتقوم المستشعرات بقياس توزيع الضغط المسلط على السيقان بصورة مستمرة، وقد تم في عام 2004 صناعة سيقان إنسالية يمكن تركيبها على سيقان الإنسان لتساعد في تحويل الخطوات البشرية الطبيعية إلى خطوات سريعة واسعة دون بذل الشخص أي مجهود عضلي، وقد تمت تسمية هذا الاختراع بالهيكل الخارجي، وتبلغ كتلة تلك السيقان قرابة 50 كيلوغرامًا. يُعتبر تنسيق الخطوات في الإنسالات بشكل يحاكي خطوات الإنسان عملية معقدة جدًا، لذا يلجأ العلماء عادةً إلى استعمال العجلات بدلا من السيقان. من أنواع الانسالات المتطورة التي تتحرك باستعمال ساقين: إنسالة سيغمو وإنسالة كريو وإنسالة أسيمو. كان العلماء ينصبون سيقان متعددة تصل إلى 6 سيقان في الإنسالات القديمة، ذلك أن تعدد السيقان يوفر الثبات والتوازن، ولم تكن التقنية الخاصة بتثبيت تلك الآلات وجعلها تتوازن على قائمتين قد أصبحت متاحة بعد، وعلى الرغم من التطور الحاصل اليوم في مجال الإنساليات، فإن تقليد الساق البشرية ما يزال أصعب من تقليد اليد، ذلك أن صناعة الساق تقابلها مشكلة رئيسية هي مشكلة التوازن التي يتطلب حلها كثيراً من الجهد والمال والوقت، لذا تُفضل الكثير من الشركات أن تصنع إنسالاتها بأربع سيقان بدلاً من اثنين. وليست فكرة إنتاج آلات تستطيع المشي والانتقال بفكرة حديثة العهد، فقد استعمل البعض منها خلال السنوات القليلة الماضية في العمليات الزراعية وفي أعمال الحفر، ومن أشهر تلك الآلات المتحركة شاحنة ذات أربع سيقان أنتجتها شركة جنرال إلكتريك للجيش الأمريكي، ويتحكم بها سائقها عن طريق تحريك يديه وساقيه المتصلتان بسيقان الشاحنة.
نظرة عامة عن الروبوت
ومن جهة أخرى، هناك أنواع عديدة من الإنسان الآلي، منها ما يُستعمل في القطاع الصناعي، وهي تكون عبارة عن أجهزة أوتوماتيكية يمكن تطويعها وإعادة برمجتها، وتتحرك على ثلاثة محاور أو أكثر، ويُستعمل السواد الأعظم من هذه الإنسالات في الشركات الصناعية الكبرى لغرض لحم المعادن والصباغة والكوي والالتقاط ونقل الأجسام ومراقبة جودة أو صلاحية المنتجات النهائية، كما تُستعمل في تجميع أجزاء السيارات في المصانع. وهذه الإنسالات مبرمجة عادةً لتنفيذ مهامها بصورة سريعة مكررة ودقيقة، وقد تمت إضافة ما يسمى بالرؤية الحاسوبية لهذه الإنسالات خلال السنوات الأولى من العقد الأول للقرن الحادي والعشرين، الأمر الذي جعلها تتمتع بنوع من الاستقلالية والمرونة في تنفيذ المهام المبرمجة، وذلك عن طريق فهمها وتحليلها للصور التي تستقبلها في حاسوب خاص مثبت بداخلها.
في هذا الإطار، العلم الأساسي الذي تصنع وفقه الروبوتات هو علم الروبوتيك، وعلم الروبوتيك علم يهتم ببناء آلات مؤتمتة تستعمل لأداء مهمة معينة، ويعرف كذلك بأنه تقاطع لأربعة علوم أساسية هي الرياضيات والهندسة الميكانيكية والمعلوماتية وأخيراً العلوم، ويقصد بها العلم أو المجال الذي يقوم الروبوت بخدمته.
- يجب ألا يتسبب الانسالة في حدوث أي أذى للإنسان البشري.
- يجب أن يطيع أوامر الإنسان إلا أن تعارض ذلك مع القانون الأول.
- يجب أن يدافع عن نفسه إلا أن تعارض هذا مع القانونين الأول والثاني.
كذلك، اختبار تورنغ: وهو اختبار لمعرفة ما إذا كان يمكن تسمية النظام الانسالي بالنظام الذكي. وضع هذا الاختبار عالم الرياضيات البريطاني آلان تورنغ (1912 - 1954) وهو عبارة عن حوار مع الإنسالة، إذا لم يستطع المختبر الجزم 100% من أن الإجابة كانت إجابة إنسانية أو إنسالية، فإن الاختبار يعتبر ناجحاً والانسالة ذكية.
وعلى صعيد آخر، هناك جدال قائم بين العلماء واللغويين على حد سواء بشأن التعريف الدقيق للروبوت، فالبعض يقول بإطلاق هذه الصفة على كل آلة يُمكن للإنسان السيطرة عليها وتحريكها عن بعد، بينما لا يوافق البعض الآخر على هذا، وحجتهم أن تلك الآلات، على شاكلة السيارة أو الطائرة ذات التحكم عن بعد، لا يمكن اعتبارها روبوتا لعدم امتلاكها المقدرة على التفكير واتخاذ القرار بنفسها، ويورد هؤلاء مثالاً بأنه إذا كان باستطاعة تلك الآلة أن تتصرف وفق برنامج معد سلفًا بابتعادها عن حاجز خطوتين إلى الوراء والاتجاه نحو اليمين أو اليسار والاستمرار بالتقدم، فإن هذا يجعل من الممكن إطلاق صفة إنسالة حقيقية عليها. ويتضح من هذا أن الفكرة الأساسية التي يتمسك بها أصحاب هذا الرأي هي أن الانسالة الحقيقية حسب اعتقاد البعض يجب أن تمتلك ذكاء اصطناعي وأن تكون لها القدرة على تمييز الأنماط والتعرف على النظم والاستدلال والاستنتاج.
وفي هذا السياق، من النادر أن تصمم الإنسالات على شكل كائن بشري كامل، ويمكن القول بأن الإنسالة هي جهاز أو آلة يمكنها أن تحل محل الإنسان في بعض المواقف، ويتوقف شكلها الخارجي على المهمة التي صنعت من أجلها. إن الجسم البشري جهاز عضوي ذو قدرات عالية يستطيع القيام بالعديد من الوظائف. ويمكن للإنسالة أن تقوم بمهام خاصة قد تثير السأم لدى الإنسان، أو تستغرق وقتاً طويلاً جداً أو تمثل ممارستها خطورة على حياة البشر، ومن ثم فيتم تصنيع الإنسالة لأداء أعمال محدودة.
من جانب آخر، وهناك من أشكال الإنسان الآلي ما هو قادر على الحركة والقيادة من تلقاء نفسه، ومنها الطائرة بدون طيار، والطائرات ذات التحكم الذاتي ذات الشبكات العصبونية الاصطناعية، ولعل أبرز هذه الأنواع هي الانسالتان اللتان أرسلتهما وكالة الفضاء الدولية في سنة 2004 إلى سطح المريخ. وهناك من الإنسالات ما هو قادر على إعادة تجميع نفسه بصورة شبه مستقلة، كأن يقوم بتصغير حجمه للمرور خلال نفق ضيق، وهذه الانسالات تحوي في نموذجها عدة روابط إضافة إلى وحدة المعالجة المركزية ومستقبلات الإيعزات وذاكرتها الخاصة، وهذه الانسالات قادرة على بعض الحركات شبه الطيعة، لاحتواءها على وحدة مرنة، وهي تقوم بذلك إما عن طريق تحويل طاقة الهواء المضغوط في إسطوانات إلى حركات خطية أو دورانية، أو عن طريق تحويل الطاقة الكهربائية إلى طاقة حركية. وهناك أساليب متطورة أخرى اُبْتُكِرَت لتحريك الإنسالات، منها أسلوب جهاز المرآة الدقيقة الرقمي الذي أعلن عنه لأول مرة في سنة 1987 وكانت فكرته قائمة على نصب عدة آلاف من المرايا الدقيقة في الإنسالة لتتجاوب مع عنصر الصورة، لإضافة مرونة أكثر في حركة وردة فعلها.
وفي هذا الصدد، اختبار إسحاق أسيموف: وهو اختبار يهدف لتبيان مدى التزام الانسالة بما يسمى بقوانين الروبوتيات ، وهذه القوانين هي:
كذلك، هناك كذلك أنواع من الروبوتات مخصصة للقيام بالأعمال المنزلية، وتعليم الأطفال ولعب الشطرنج. وهذا النوع من الإنسالات يطلق عليها تسمية الروبوت الاجتماعية وهي تتمتع بدرجة عالية من الاستقلالية. ويُلاحظ أنه لا يمكن إطلاق مصطلح الإنسالة الاجتماعية على الأداة التي يتحكم بها الإنسان من بعيد، إذ يجب على الانسالة الاجتماعي النجاح في «اختبارين رئيسيين» لتصنيفه على أنه من النوع الاجتماعي:
أنواع الروبوتات
كذلك، يمكن تقسيم الإنسالات بحسب خصائص كل منها والهدف التي اعدت من أجله. قد يتم تصميم الإنسالة ليقوم بعمل محدد بشكل فائق الدقة، أو لعدد معين من الأعمال ولكن بدقة أقل، ويمكن بطبيعة الحال أن يتم إعادة برمجة أي إنسالة لتؤدي عملا مختلفا أو تتصرف بطريقة مغايرة لما يجب عليها فعله، إن كانت وحدتها المركزية تسمح بذلك. فمثلًا يمكن تعديل مهمة الذراع الآلي المستعمل في المصانع من تقطيع المعادن إلى تجميعها، لحامها، تلصيقها، حملها، أو حتى ليصبح ألة ترفيهية تستعمل في الركوب من قبل زوّار المصنع، بينما إنسالات الحمل والنقل فلا يمكن تعديل هدفها إلا إلى تجميع اللوحات الإلكترونية المطبوعة.
المؤثرات الانسالية
من جهة ثانية، تحتوي اذرع الروبوت على نظام يقوم بعملية التغذية الراجعة بين الإيعاز الحسي وردة الفعل الناتجة من ميكانيكيات الاستجابة الآلية التي تقوم بتنظيمها وحدة المعالجة المركزية كاستجابة للإيعاز المُرسل من قبل المستشعرات. يختلف عدد ونوع المفاصل في ذراع الروبوت حسب الغرض منها، وتعتبر المفاصل الدورانية والخطية من أكثر الأنواع شيوعًا. وفي الانسالات المتطورة المخصصة للعمل بالفضاء الخارجي، تحتوي الذراع على نظام تطويع ذو تحكم بعيد ، حيث يمكن استخدامها من قبل الروّاد من على بعد لالتقاط ونقل الأدوات والمعدات. استعملت تلك الأذرع لأول مرة عام 1981 وتم تطويرها وتحسينها بعد حادثة تحطم مركبة الفضاء كولومبيا، فأصبحت تُبرمج الآن للقيام بأعمال الصيانة والتصليح، بحال وقوع أي خلل أو ضرر للمركبة الفضائية وهي في مهمتها خارج كوكب الأرض.
من جهة ثانية، تُستعمل اذرع الروبوت كذلك الأمر في حقل الطب، وبشكل خاص في الجراحة، وفي شهر يونيو من سنة 2006، قامت ذراع إنسالية بأول عملية جراحية كاملة دون أي مساعدة بشرية في مستشفى مدينة بوسطن، واستغرقت تلك العملية، التي هدفت إلى علاج ارتجاف الأذينين لمريض عمره 34 سنة، استغرقت 50 دقيقة فقط. وهناك عدد من المحاولات لصنع مستشعرات لمسية بالغة الدقة تتمكن من قراءة الكتابات البارزة، مثل الكتابات على العملات المعدنية، بمجرد اللمس، كذلك هناك محاولات أخرى لتصنيع جلد صناعي في الولايات المتحدة ولكن المشروع لايزال في الأطوار التمهيدية. وأحد أشهر الانسالات المستعملة في مجال الطب هو منظومة دا فينشي الجراحية.
في هذا الإطار، إن محاولة إنتاج جهاز يؤدي عمل الذراع البشرية، لهو أمر بالغ الصعوبة، فإن أكثر جهاز معقد يشبه الذراع البشرية يؤدي فقط ما بين 10 إلى 20 حركة مستقلة، بينما تؤدي الذراع البشرية نحو 40 حركة مستقلة. وتتميز النماذج المتقدمة من الأذرع الإنسالية أن أصابع يدها مرنة وتحتوي على أجهزة إحساس بحيث تدرك ما تلمسه، أما البعض الآخر فيتوافق مع العيون الإلكترونية، حتى أنه يمكن أن يعمل مستقلاً بشكل تلقائي كاليد البشرية، فالأخيرة توجه إلى هدفها لا شعوريًا وفق ما تراه العين.
في الأبحاث
- المؤسسة العالمية لأبحاث الروبوتات (IFRR).
- جمعية الروبوتات والآليات (RAS) في جمعية مهندسي الكهرباء والإلكترونيات
- شبكة الروبوتيات في مؤسسة الهندسة والتكنولوجيا.
- تقسيمات الروبوتيات في وكالة الفضاء الدولية.
- مختبر دمج الإنسان بالآلة في جامعة ولاية أريزونا.
الروبوتات من نسج خيال الأدباء
ومن جهة أخرى، ظهرت الكثير من الإنسالات الشبيهة بالبشر في الكثير من الأفلام السينمائية والتلفزيونية عبر السنين، والبعض منها كان ودودًا تلقى الإعجاب من المشاهدين، ففي فيلم الكوكب المحرم يظهر الإنسالة «روبي الودود»، وفي فيلم حرب النجوم يظهر الثنائي الهزلي r2d2، c3po، وثمة أنواع أخرى ظهرت في صورة شريرة مثل الإنسالة كوج وداليكس المرعب من المسلسل التلفزيوني dr.who وهذه النماذج الأخيرة هي التي أساءت إلى صورة الإنسالة، حتى أن البعض يتخوف من استخدامها في الأعمال اليومية، وبذلك لا يعتمد الناس عليهم تماما في حياتهم. وللتخفيف من هذه المخاوف، اقترح كاتب الخيال العلمي الشهير إسحاق أسيموف أن يبرمج الإنسالة بحيث تلتزم بالمبادئ التالية والتي أطلق عليها «قوانين الإنسالة» .
وفي السياق ذاته، كان الأديب التشيكي كارل تشابيك هو أول من استعمل كلمة «روبوت» وكان ذلك في أوائل القرن العشرين، ومن ثم ذاع استخدام هذه الكلمة، وذلك في روايته الشهيرة «رجال روسوم الآلية العالمية» في مدينة براغ سنة 1921، حيث صوّر الإنسالات وكأنها بشر آلية يمكن إنتاجها في المصنع بسرعة وبتكلفة قليلة. وقد اشتقت كلمة "robot" الإنجليزية من الكلمة التشيكية "robota" وتعني أعمال السخرة أو العبودية. بعد سنتين من صدور الرواية تمت ترجمتها إلى اللغة الإنكليزية، وفي شهر أكتوبر من سنة 1922 تم تحويل الرواية إلى عمل مسرحي تم تقديمه على مسرح جاريك في نيويورك وفيه يسافر البروفيسور روسوم إلى جزيرة نائية لغرض دراسة أمواج البحر ويحاول أثناء وجوده على الجزيرة تصنيع مادة حية من مزج مواد كيميائية ويحاول لسنوات خلق هذا الكائن فتفشل محاولاته في خلق كلب وبعد 10 سنوات يتمكن من تصنيع إنسالة بمساعدة ابنه.
من جهة ثانية، ولا يقتصر ظهور الإنسالة على الخيال الأدبي الحديث، ففي سنة 1818 صدرت أول رواية عن الإنسان الآلي وهي رواية فرانكنشتاين التي كتبتها ماري شيللي، الزوجة الثانية عشر للشاعر المعروف شيللي، وقد تميزت هذه الرواية بالرعب، وتتلخص بأن عالمًا يدعى فرانكنشتاين استطاع أن يجمع إنساناً حيًا من أجزاء الجثث الآدمية ولكن هذا الإنسان تحول إلى مسخ خاف منه الناس وطردوه وبالتالي ثار على خالقه وأصبح أداة للشر، وقد وضعت ماري شيللي عنوانًا مرعبا لقصتها هو «برميثيوس الحديث» وهي بهذا تقصد أسطورة بروميثيوس اليونانية، والذي خلق الإنسان من الماء والطين ثم نفخت فيه الآلهة أثينا من أنفاس الحياة.
الإنسالات الطيّعة
وفي هذا السياق، إن الإنسالات ذات البنية السيليكونية والمشغلات المكانيكية المرنة (عضلات هوائية، بوليميرات كهربائية، وسوائل حديدية)، والتي يمكن التحكم بها باستخدام المنطق الضبابي والشبكات العصبونية، تبدو عند النظر إليها وفي ملمسها مختلفة عن الإنسالات الأخرى ذات الهيكل الصلب، وتعدّ قادرة على القيام بتصرفات مختلفة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟