روبوتات ناعمة
المحتويات
- الثقافة الشعبية
- اختلاف الضغط
- ∆P هو التغيير في ضغط السائل السكوني
- تقليد الطبيعة
- المستشعرات
- فقدان الصوت
- الحرارية
- محاكاة الطبيعة
- الأنواع والتصاميم
- التصنيع
- الفشل الهش (الكسر)عند البرودة
- الأحداث الدولية
- طرق ومواد التحكم
- أجهزة استشعار القوة الناعمة
- الروبوتات التعاونية
- المجال الكهربائي
- المساعدة الجراحية
- بدلات خارجية
- (SORO) الروبوتات اللينة
- اجهاد الانهيار من الانحناء
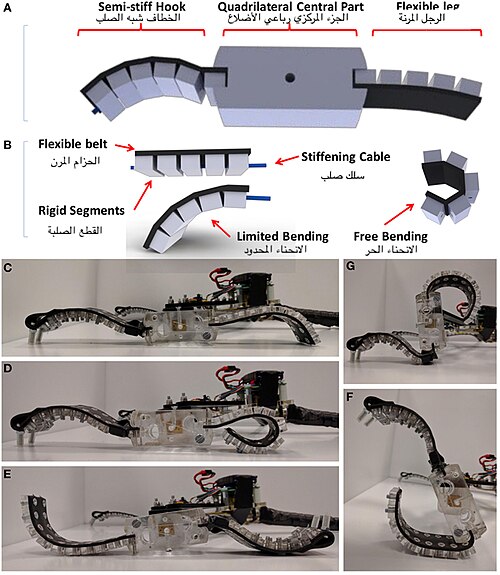
في البداية، الروبوتات الناعمة، هي حقل محدد من علوم الروبوتات التي تتعامل مع بناء الروبوتات من مواد عالية الامتثال والمرونة ومشابهة لتلك الموجودة في الكائنات الحية. استوحيت فكرة الروبوتات الناعمة من الطريقة التي تتحرك بها الكائنات الحية وتتكيف بها مع البيئة المحيطة وعلى العكس من الروبوتات المصنوعة من مواد صلبة فإن الروبوتات الناعمة تتيح مزيداً من المرونة والتأقلم من أجل إنجاز المهام وتحسين السلامة عند العمل مع البشر، وهذه الخصائص من شأنها أن تسمح بإمكانية استخدامها في مجالات الطب والتصنيع. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
الثقافة الشعبية
وفي هذا الصدد، يحتوي فيلم ديزني «الأبطال الستة ٢٠١٤» على الروبوت الناعم «بايمكس» الذي تم تصميمه أساساً للاستخدام في قطاع الرعاية الصحية، وصُور بالفيلم على أنه روبوت كبير ولطيف ويحيط بهيكله الميكانيكي الفينيل الضخم، علماً بأن أساس مفهوم بايماكس أتي من أبحاث الحياة الحقيقية عن تطبيقات الروبوتات الناعمة في مجال الرعاية الصحية مثل أبحاث عالم الروبوتات كريس اتيكسون في معهد الروبوتات في كارنيغي ميلون. كما يحتوي فيلم الرسوم المتحركة «سبايدرمان» المُنتج عام ٢٠١٨ على النسخة الانثوية من الدكتور الشرير الاخطبوط التي تستعمل مخالب بنية من الروبوتات الناعمة لإخضاع خصومها.
- انظر كذلك
- روبوت صناعي
- روبوت
اختلاف الضغط
في هذا الإطار، يعتمد مفهوم العضلات الاصطناعية الهوائية، وهي طريقة تحكم أخرى مستعملة في الروبوتات الناعمة، على احداث تغيير في الضغط داخل أنبوب مرن وبهذه الطريقة ستعمل كعضلة تتقلص وتتمدد، وبالتالي القوة المطبقة ستكون على كل ما يتعلق بها. كذلك قد يحافظ الروبوت على شكل معين باستخدام هذه العضلات بدون مدخلات طاقة إضافية من خلال استخدام الصمامات ولكن تتطلب هذه الطريقة بشكل عام مصدر إمداد خارجي للهواء المضغوط ليعمل، كما أن الخوارزمية الأكثر استخداماً في العضلات الهوائية هي المتحكم التناسبي التكاملي التفاضلي PID ويمكن تعديل الاستجابة الديناميكية للعضلات الهوائية عن طريق ضبط مقاييس وحدة التحكم.
∆P هو التغيير في ضغط السائل السكوني
∆πهو التغيير في الجهد الاسموزي.
كذلك، طريقة أخرى من طرق تغيير الشكل المتأصل بيولوجياً هو تغيير شكل الرطوبة، فالخلايا النباتية تستجيب لأي تغيرات تطرأ على الرطوبة فعندما يكون الغلاف الجوي المحيط بها مشبع بالرطوبة فإنها تتضخم ولكن تتقلص عندما تكون الرطوبة متدنية، وقد لوحظ هذا التغيير في الحجم في حبوب اللقاح وقشور مخروط الصنوبر.
وفي هذا السياق، تم تعزيز هذا المبدأ في إنشاء أنظمة ضغط للروبوتات الناعمة إذ تتكون هذه الأنظمة من راتنجات ناعمة تحتوي على أكياس سائلة ذات أغشية شبه نافذة تسمح بنقل السوائل وبالتالي توليد الضغط، ثم يؤدي هذا المزيج من نقل السوائل وتوليد الضغط إلى التغيير في الشكل والحجم.
تقليد الطبيعة
الاعتبارات الميكانيكية في التصميم
علاوةً على ذلك، يوجد تطبيق لتقليد الطبيعة عبر الروبوتات الناعمة في استكشاف المحيطات أو الفضاء للبحث عن حياة خارج كوكب الأرض، ويحتاج العلماء إلى معرفة المزيد عن الأجسام المائية خارج كوكب الأرض ولا سيما أن الماء هو مصدر الحياة على الأرض، ويمكن استخدام الروبوتات الناعمة لتقليد الكائنات البحرية التي يمكنها المناورة بكفاءة تحت الماء. حاول فريق في كورنيل تنفيذ مثل هذا المشروع في عام ٢٠١٥ بموجب منحة من خلال «المفاهيم المتقدمة المبتكرة ((NIAC التابعة لوكالة ناسا» وشرع الفريق في تصميم روبوت ناعم يحاكي اللامبري أو الحبار بالطريقة التي تتحرك بها تحت الماء من أجل استكشاف المحيط بكفاءة أسفل الطبقة الجليدية لقمر المشتري يوروبا، لكن استكشاف جسم مائي خاصة على كوكب آخر يصاحبه مجموعة فريدة من التحديات الميكانيكية والمواد.
المستشعرات
- أجهزة استشعار ناعمة للتمدد
- أجهزة استشعار لينة الانحناء
- أجهزة استشعار الضغط الناعم
ومن ناحية أخرى، تعتبر المستشعرات من أهم مكونات الروبوتات، وليس مفاجئاً أن تستعمل الروبوتات الناعمة أجهزة استشعار ناعمة بشكل مثالي، كما تستطيع المستشعرات الناعمة قياس التشوه وبالتالي موضع وصلابة الروبوت. وفيما يلي أمثلة على المستشعرات اللينة:
فقدان الصوت
الاستخدامات والتطبيقات
يمكن فيما بعد إدخال هذه القياسات في نظام التحكم.
الحرارية
في هذا الإطار، اللدائن الذكية عبارة عن مواد ذكية وقابلة للتشكيل تقدم نموذجاً رائعاً للتشغيل الحراري الذي يمكن أن يستعمل في التشغيل، هذه المواد تتذكر شكلها الأصلي وستعود إليه عند ارتفاع درجة الحرارة فمثلًا البوليمرات المتشابكة قد تتعرض للضغط عند درجة حرارة أعلى من درجة حرارة التحول الزجاجي أو الانصهار ومن ثم تبرد، وعندما ترتفع درجة الحرارة مرة أخرى فإنها سوف تتحرر من الضغط وتتغير المواد مكتسبة شكلها الأصلي ، وهذا يوحي بأن هناك حركة واحدة فقط يتعذر الرجوع عنها ولكن هناك مواد أظهرت بأنها تصل إلى خمسة أشكال مؤقتة وواحدة من أفضل وأبسط الأمثلة هي لعبة تسمى شرنكي دنكس المصنوعة من ورق البوليستيرين الممدد الذي يستعمل لقص الأشكال التي تتقلص بشكل ملحوظ عند التسخين.
إضافةً إلى ذلك، يمكن للمحركات التي يتم انتاجها باستخدام هذه المواد تحقيق انفعالات وتشوهات تصل إلى ١٠٠٠٪ وأظهرت نطاقاً واسعاً من كثافة الطاقة تتراوح بين ٥٠< KJ m-3 ووصولاً إلى 2 MJ m-3، ومن العيوب الأكيدة للدائن الذكية هي بطء استجابتها (<10 s) وانخفاض القوى المولدة، ومن أمثلتها بولي يوريثان وبولي ايثيلين تيرفثالات وبولي ايثيلين جلايكول وغيرها من الأمثلة.
وفي السياق ذاته، تكمن السبائك المتذكرة للشكل وراء ظهور نظام تحكم آخر للتشغيل الآلي الناعم على الرغم من أنها مصنوعة من المعدن، وهي مادة صلبة تقليديًا، إلا أن النوابض مصنوعة من أسلاك رفيعة جدًا ومتوافقة تمامًا مثل المواد اللينة الأخرى. وتتمتع هذه النوابض بنسبة عالية جدًا من القوة إلى الكتلة، ولكنها تتمدد من خلال تطبيق الحرارة عليها، وهو أمر غير فعال في توفير الطاقة.
محاكاة الطبيعة
- V ̇=ALp(-∆P+∆π)
- V ̇هو معدل تغيير الحجم
- A هو غشاء الخلية
- Lp هو التوصيل الهيدروليكي للمادة
وفي هذا السياق، بمقدور الخلايا النباتية بطبيعتها أن تنتج ضغط السائل السكوني ويعود ذلك إلى تدرج تركيز المحلول بين السيتوبلازم والمناطق الخارجية (الجهد الاسموزي) كما يمكن للنباتات ضبط هذا التركيز من خلال حركة الأيونات عبر غشاء الخلية، وهذا يؤدي إلى تغيير شكل وحجم النبات كونه يستجيب للتغيير الحاصل في ضغط السائل السكوني، ويعتبر تطور الشكل المشتق من الضغط أمرًا مرغوبًا فيه للروبوتات اللينة ويمكن محاكاته لإنشاء مواد تكيفية للضغط من خلال استخدام تدفق السوائل. تمثل المعادلة التالية معدل تغير حجم الخلية:
الأنواع والتصاميم
وفي السياق ذاته، الهدف من الروبوتات الناعمة هو تصميم وصناعة روبوتات تتمتع بأجساد مرنة والكترونية، وأحيانا تقتصر الليونة على جزء من الآلة فمثلًا يمكن للأذرع الروبوتية الصلبة أن تستعمل لواقط ذات نهايات ناعمة للإمساك بلطف والتعامل مع الأشياء الحساسة أو الغير منتظمة شكلاً، فأغلب الأجسام الصلبة للروبوتات المتنقلة توظف من الناحية الاستراتيجية المكونات اللينة مثل وسادات القدم لامتصاص الصدمة أو المفاصل النابضة التي تخزن/تطلق الطاقة المرنة إلا أن مجال الروبوتات الناعمة يميل باتجاه صناعة الآلات التي تكون غالباً أو بشكل كامل لينة فالروبوتات التي تمتلك أجساماً مرنة لديها إمكانيات هائلة إذ تساعدها مرونتها على الوصول إلى الأماكن الضيقة التي لا يمكن للأجسام الصلبة دخولها وهذا يبرهن على فائدتها في سيناريوهات الإغاثة في حالة الكوارث كما أنها أكثر أماناً للتفاعل الإنساني والنقل الداخلي في جسم الإنسان. غالبا ما تكون الطبيعة مصدراً للإلهام في تصميم الروبوتات الناعمة وذلك لأن الحيوانات تتكون غالبا من مكونات ناعمة ويبدو أنها توظف هذه النعومة لتحقيق الحركة الفعالة في البيئات المعقدة في كل مكان على وجه التقريب على الأرض ، لذلك غالبا ما يتم تصميم الروبوتات الناعمة بحسب هيئة المخلوقات المألوفة خاصة المخلوقات الرخوة كلياً كالأخطبوطات، إلا إنه من الصعب تصميمها والتحكم بها يدوياً بسبب الانخفاض في الممانعة الميكانيكية، والشيء الذي يجعل من الروبوتات الناعمة مفيدة- مرونتها وامتثالها- يجعل من الصعب السيطرة عليها، تطورت الرياضيات خلال القرون السابقة في تصميم الأجسام الصلبة وفشلت عموماً في التوسع إلى الروبوتات اللينة، لذلك صممت الروبوتات الناعمة جزئياً بمساعدة أدوات التصميم مثل الخوارزميات التطورية التي مكنت من إنشاء شكل الروبوتات الناعمة وخصائص المواد ووحدة التحكم وتطويرها وتحسينها في آن واحد لمهمة معينة.
التصنيع
وفي السياق ذاته، يمكن استخدام الطباعة ثلاثية الأبعاد في وقتنا الحاضر لطباعة مجموعة كبيرة من أحبار السيليكون من خلال استخدام Robocasting أو ما يعرف بتقنية الكتابة بالحبر المباشر مما يتيح لهذا المسار من التصنيع بإنتاج سلس للمشغلات المرنة السائلة ذات خصائص ميكانيكية محددة محلياً، كما أنه يتيح كذلك التصنيع الرقمي لمحركات السيليكون الهوائية التي تعرض هياكل وحركات مستوحاة من الحياة وقابلة للبرمجة. وقد طُبعت مجموعة واسعة من الروبوتات الوظيفية بالكامل باستخدام هذه الطريقة بما في ذلك حركة الانحناء واللف والإمساك والانكماش، وتتجنب هذه التقنية بعضاً من سلبيات طرق التصنيع التقليدية مثل التطبق بين الأجزاء الملتصقة. وهناك طريقة تصنيع إضافية أخرى تقوم على إنتاج مواد تشكيل تكيفية يكون شكلها حساسًا للضوء أو نشطة حرارياً أو مستجيبًة للماء، إذ يمكن لهذه البوليمرات أساساً أن تغير شكلها تلقائيًا عند التفاعل مع الماء أو الضوء أو الحرارة، وأحد الأمثلة على ذلك هو استخدام طباعة ضوئية نافثة للحبرعلى البوليسترين المستهدف، إضافة لذلك فإن اللدائن الذكية عبارة عن نماذج أولية سريعة مكونة من عنصرين مختلفين: هيكل عظمي ومادة مفصلة، وعند الطباعة، يتم تسخين المادة إلى درجة حرارة أعلى من درجة حرارة التحول الزجاجي للمادة المفصلة وهذا يسمح بتحولها، بينما لا يؤثر على الهيكل العظمي، علاوة على ذلك، يمكن إعادة تشكيل هذا البوليمر باستمرار من خلال التسخين.
كذلك، تعتبر تقنيات التصنيع التقليدية كتقنيات الطرح مثل الحفر والطحن غير مفيدة إذا تعلق الأمر ببناء الروبوتات اللينة لأنها ذات أشكال معقدة بأجسام قابلة للتشوه، لذلك طورت تقنيات تصنيع أكثر تطوراً ومن ضمنها تصنيع ترسيب الشكل ((SDM وعملية البنية الدقيقة المركبة الذكية ((SCM والطباعة ثلاثية الأبعاد للمواد المتعددة SDM نوع من أنواع النماذج الأولية التي يحدث بها الترسيب والتشغيل بشكل دوري، وتعتمد بشكل جوهري على قيام المرء بترسيب المادة واعدادها وتجسيد التركيب المرغوب ومن ثم وضع دعامة لذلك التركيب ومن ثم إجراء المزيد من التحريك للوصول إلى الشكل النهائي المتضمن المادة المترسبة والجزء المدمج، ويشمل الجهاز المدمج الدوائر الكهربائية والمستشعرات والمشغلات، كذلك نجح العلماء في إدخال وحدات التحكم في المواد البوليمرية لصناعة الروبوتات الناعمة مثل ستيكي بوت وايس برول. SCM هي العملية التي يدمج فيها المرء بين الأجسام الصلبة للبوليمر المدعم بألياف الكربون مع الأربطة البوليمرية المرنة، إذ أن المطاط المرن يعمل بمثابة المفاصل للهيكل، ومن خلال هذه العملية يتم إنشاء هيكل متكامل من خلال دمج البوليمر المدعم بألياف الكربون والأربطة البوليمرية باستخدام التصنيع بالليزر متبوعاً بالتصفيح، وتستعمل هذه العملية في إنتاج الروبوتات متوسطة الحجم بسبب قدرة موصلات البوليمرعلى العمل كبدائل منخفضة للاحتكاك لمفصل الدبوس.
الفشل الهش (الكسر)عند البرودة
ومن جهة أخرى، ثانيًا: يجب على المرء مراعاة تأثيرات درجة الحرارة، إذ يميل الإجهاد الخاضع للمادة إلى الانخفاض مع درجة الحرارة، ويكون هذا التأثير أكثر حدة في المواد البوليمرية نظرًا لأن الروبوتات اللينة مصنوعة من مواد عالية المرونة، كذلك يمكن أن تتمدد السلاسل الطويلة في الكثير من البوليمرات وتنزلق مع بعضها البعض في درجة حرارة الغرفة ودرجات الحرارة المرتفعة، مما يمنع التركيز الموضعي للإجهاد في منطقة واحدة ويجعل المادة قابلة للسحب. لكن أغلب البوليمرات تخضع لدرجات حرارة انتقالية من قياس المطيلية حيث لا توجد طاقة حرارية كافية للسلاسل الطويلة للاستجابة بهذه الطريقة المطيلية، وتكون التجزئة أكثر احتمالًا. يُعتقد في الواقع أن ميل المواد البوليمرية إلى أن تصبح هشة في درجات حرارة منخفضة هو المسؤول عن كارثة مكوك الفضاء تشالنجر، ويجب أن يؤخذ على محمل الجد، خاصة بالنسبة للروبوتات اللينة التي سيتم تنفيذها في الطب، ولا يلزم أن تكون درجة الحرارة الانتقالية لقياس المطيلية مثلما يعتقد المرء ويعتبره «باردًا»، فهي في الواقع سمة من سمات المادة نفسها، اعتمادًا على تبلورها وصلابتها وحجم المجموعة الجانبية (في حالة البوليمرات)، وما عداها من عوامل أخرى.
المجلات الدولية
الأحداث الدولية
٢٠١٦ أسبوع الروبوتات اللينة، 25-30 أبريل، ليفورنو، إيطاليا
علاوةً على ذلك، ٢٠١٥ «الروبوتات الناعمة: التشغيل، التكامل، والتطبيقات - مزج وجهات النظر البحثية لتحقيق قفزة إلى الأمام في تكنولوجيا الروبوتات اللينة» في ICRA2015، سياتل واشنطن
وعلى صعيد آخر، ٢٠١٤ ورشة عمل حول التقدم في الروبوتات اللينة، ٢٠١٤ مؤتمر علوم وأنظمة الروبوتات (RSS)، بيركلي، كاليفورنيا، ١٣ يوليو ٢٠١٤
وعلى صعيد آخر، ٢٠١٣ ورشة العمل الدولية حول الروبوتات اللينة والحساب الصرفي، مونتي فيريتا، 1١٤-١٩ يوليو ٢٠١٣
من جهة ثانية، ٢٠١٨ أول مؤتمر دولي عن الروبوتات الناعمة، من ٢٤ إلى ٢٨ أبريل، ٢٠١٨، ليفورن، إيطاليا
من جهة ثانية، ٢٠١٧ ورشة عمل IROS 2017 حول التصميم المورفولوجي الناعم للإحساس اللمسي والتفاعل والعرض، 24 سبتمبر 2017، فانكوفر، كولومبيا البريطانية، كندا
ومن جهة أخرى، ٢٠١٦ أول تحدي للروبوتات اللينة، 29-30 أبريل، ليفورنو، إيطاليا
وفي هذا السياق، ٢٠١٢ المدرسة الصيفية للروبوتات الناعمة، زيورخ، ١٨-٢٢ يونيو ٢٠
طرق ومواد التحكم
من جانب آخر، تتطلب كل الروبوتات الناعمة نظاماً تشغيلياً لتوليد قوى ردود الفعل مما يتيح لها الحركة والتفاعل مع بيئتها، وبسبب طبيعتها المتوافقة لابد أن تكون الأنظمة التشغيلية اللينة قادرة على الحركة دون استخدام المواد الصلبة التي تعمل كعمل العظام في الكائنات الحية أو في الإطار المعدني الشائع في الروبوتات الجامدة والصلبة، بالرغم من ذلك توافرت عدة حلول لمشاكل التشغيل الناعم واُستعملت ولكل منها عيوب ومزايا، وفيما يلي بعض الأمثلة على طرق التحكم والمواد المناسبة مذكورة أدناه:
أجهزة استشعار القوة الناعمة
- تعتمد هذه المستشعرات على مقاييس:
- المقاومة البيزورية
- بوليمر مملوء بجسيمات موصلة
- مسارات ميكروفلويديك
- معدن سائل محلول أيوني
- كهرضغطية
- السعة
- المجالات المغناطيسية
- الفقد البصري
الروبوتات التعاونية
وعلى صعيد آخر، تم بشكل تقليدي عزل روبوتات التصنيع عن العمال البشر بسبب مخاوف تتعلق بالسلامة، حيث يمكن بسهولة أن يؤدي اصطدام الروبوت الصلب بالإنسان إلى الإصابة بسبب الحركة السريعة للروبوت. ومع ذلك، يمكن أن تعمل الروبوتات الناعمة جنبًا إلى جنب مع البشر بأمان، حيث إن الطبيعة المرنة للروبوت في حالة الاصطدام ستمنع أو تقلل من أي إصابة محتملة.
المجال الكهربائي
وفي السياق ذاته، مشغلات المطاط الصناعي العازل للكهرباء التي تستعمل مجالاً كهربائياً ذو جهد عالي من أجل تغيير شكلها (مثال على عمل)، يمكن لهذه المشغلات أن تنتج قوى عالية، ولديها قدرة نوعية عالية، وتنتج انفعالات كبيرة وتمتلك كثافة طاقة عالية وتظهر الاستشعار الذاتي كما أنها تحقق معدلات تشغيل سريعة ولكن سرعان ما تصبح الحاجة إلى الجهد العالي عاملاً مقيداً في التطبيقات العملية المحتملة فضلًا عن ذلك هذه الأنظمة التي غالبا ما تظهر تسرب التيارات تميل إلى حدوث أعطال كهربائية (يحدث فشل العزل بعد توزيع وايبول لذلك الاحتمالات تزداد بإزدياد مساحة القطب وتتطلب الإجهاد المسبق لأجل أعظم التشوهات. وأظهرت بعض الأبحاث الجديدة بأن هناك طرق للتغلب على بعض هذه السلبيات كما هو موضح مثلًا في مشغلات Peano-HASEL التي تدمج بين العوازل السائلة ومكونات القشرة الرقيقة، كما قللت هذه النظريات من الجهد التطبيقي المطلوب وسمحت كذلك بالإصلاح الذاتي خلال العطل الكهربائى.
في هذا الإطار، أحد الأمثلة على ذلك هو استخدام القوة الكهروستاتيكية التي يمكن تطبيقها في:
المساعدة الجراحية
ومن جهة أخرى، يمكن ادخال الروبوتات اللينة في مهنة الطب، خاصة في التدخل الجراحي، ويمكن صنعها للمساعدة في العمليات الجراحية بسبب تمتعها بخصائص تغيير شكلها، إذ يعد تغيير الشكل أمرًا مهمًا يمكن الروبوت اللين من التنقل حول التراكيب المختلفة في جسم الإنسان عن طريق التعديل الشكلي ويمكن تحقيق ذلك من خلال استخدام التشغيل المرن.
بدلات خارجية
من جانب آخر، كذلك قد تستعمل الروبوتات اللينة لإنشاء بدلات خارجية مرنة، أو لإعادة تأهيل المرضى، أو مساعدة كبار السن، أو ببساطة تعزيز قوة المستعمل. وقد ابتكر فريق من جامعة هارفارد بدلة خارجية باستخدام هذه المواد لإضفاء مزايا القوة الإضافية التي توفرها البدلة الخارجية من غير العيوب التي تأتي مع استخدام المواد الصلبة التي تحد من الحركة الطبيعية للشخص. يذكر أن البدلات الخارجية هي عبارة عن هياكل معدنية مزودة ببعض العضلات لمضاعفة قوة مرتديها ويُطلق عليها كذلك الهياكل الخارجية، كما يعكس الهيكل المعدني للبدلات الروبوتية إلى حد ما الهيكل العظمي الداخلي لمن يرتديها فالبدلة تجعل الأشياء المرفوعة تبدو أخف وزنا وأحيانًا خالية من الوزن، مما يقلل من الإصابات ويحسن الامتثال.
(SORO) الروبوتات اللينة
ومن جهة أخرى، قسم الروبوتات اللينة في «الحدود في الروبوتات والذكاء الاصطناعي»
اجهاد الانهيار من الانحناء
في هذا الإطار، غالباً لابد أن تحظى الروبوتات الناعمة، خاصة تلك التي صممت لمحاكاة الطبيعة، بالتحميل الدوري من أجل الحركة أو أداء المهام التي صُممت من أجلها، فمثلًا في حالة الروبوت الذي يشبه اللامبري أو الحبار الموصوف أعلاه قد تتطلب الحركة تحليلاً كهربيًا للماء واشعالاً للغاز، مما يتسبب في توسع سريع لدفع الروبوت إلى الأمام ، وسيؤدي هذا التمدد والانكماش المتكرر والمتفجر إلى خلق بيئة من التحميل الدوري المكثف على المادة البوليمرية المختارة، وسيكون من المستحيل على وجه التقريب إصلاح أو استبدال الروبوت تحت الماء و / أو في يوروبا، لذلك يجب توخي الحذر لاختيار مادة وتصميم يقللان من بدء وانتشار شقوق الإجهاد، إذ يجب على المرء أن يختار مادة لها حد الكلال، أو تردد اتساع إجهاد على وجه الخصوص لتكون فوق اجهاد رد البوليمر الذي لم يعد يعتمد على التكرار.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟