روبوت شبيه بالبشر
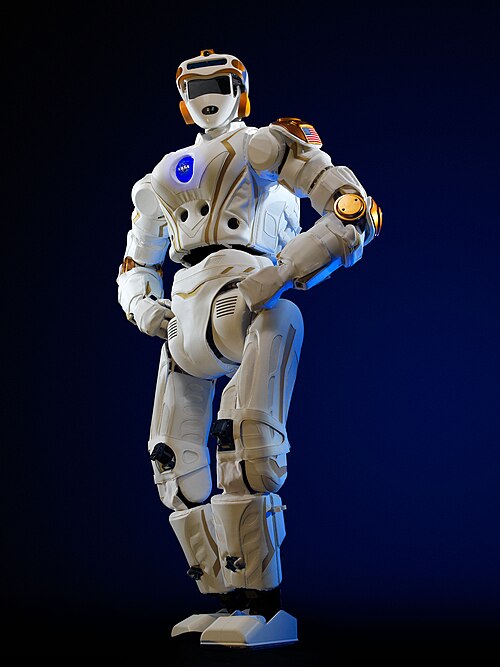
على سبيل التعريف، إن الروبوت الشبيه بالبشر أو الإنسآلة (نحتاً من إنسان وآلة) هو روبوت ذو بنية تشبه جسم الإنسان. قد يكون التصميم للأغراض الوظيفية، مثل التفاعل مع الأدوات والبيئات البشرية، لأغراض تجريبية، مثل دراسة الحركة، أو لأغراض أخرى. بشكل عام، الإنسآلات لديها جذع، رأس، ذراعان، ورجلين، على الرغم من أن بعض أشكال الإنسآلات قد تشكل جزءًا فقط من الجسم، مثلًا، من الخصر إلى أعلى. بعض الإنسآلات لديها رؤوس مصممة لتكرار ملامح الوجه البشرية مثل العينين والأفواه. الروبوتات هي روبوتات بشرية مبنية بشكل يشبه البشر. وفيما يلي تفاصيل أوسع عن ذلك.
أجهزة الاستشعار
إضافةً إلى ذلك، المستشعر هو جهاز يقيس بعض سمات العالم. كونه واحدا من الأوليات الثلاثة للروبوتات (إلى جانب التخطيط والتحكم) ، يلعب الاستشعار عن بعد دورا هاما في النماذج الروبوتية.
التخطيط والتحكم
ومن ناحية أخرى، في التخطيط والتحكم ، فإن الفرق الأساسي بين الإنسان والأنواع الأخرى من الروبوتات (مثل الصناعية) هو أن حركة الروبوت يجب أن تكون شبيهة بالإنسان ، وذلك باستخدام حركة متعرجة ، خاصة مشية بالقدمين. يجب أن يؤدي التخطيط المثالي لحركات الإنسان أثناء المشي العادي إلى الحد الأدنى من استهلاك الطاقة ، كما هو الحال في جسم الإنسان. لهذا السبب ، أصبحت الدراسات حول الديناميكيات والتحكم في هذه الأنواع من الهياكل ذات أهمية متزايدة.
من جانب آخر، مسألة المشي على قدمين الروبوتات على سطح القدم هي ذات أهمية كبيرة. يمكن اختيار صيانة مركز ثقل الروبوت على مركز منطقة المحمل لتوفير وضع ثابت كهدف للتحكم
علاوةً على ذلك، الروبوتات البشر لا تملك حتى الآن بعض ملامح الجسم البشري. وهي تشمل هياكل ذات مرونة متغيرة ، توفر السلامة (للروبوت نفسه وللشعب) ، وتكرار الحركات ، أي مزيد من درجات الحرية وبالتالي توفر مهمة واسعة. على الرغم من أن هذه الخصائص مرغوبة للإنسان الآلي ، إلا أنها ستجلب المزيد من التعقيد ومشاكل جديدة للتخطيط والتحكم. يتعامل مجال التحكم في الجسم بالكامل مع هذه القضايا ويتناول التنسيق المناسب للعديد من درجات الحرية ، مثلًا. لتحقيق الكثير من مهام التحكم في الوقت نفسه مع اتباع ترتيب معين من الأولوية.
إضافةً إلى ذلك، للحفاظ على التوازن الديناميكي أثناء السير ، يحتاج الروبوت إلى معلومات حول قوة الاتصال وحركتها الحالية والمرغوبة. يعتمد حل هذه المشكلة على مفهوم رئيسي ، نقطة الصفر لحظة (ZMP).
كذلك، ومن السمات الأخرى للروبوتات البشرية أنه يتحرك ، وجمع المعلومات (باستخدام أجهزة الاستشعار) على «العالم الحقيقي» والتفاعل معها. لا يبقون مستمرين مثل المتلاعبين في المصنع والرجال الآليين الآخرين الذين يعملون في بيئات منظمة للغاية. للسماح للإنسان بالانتقال في بيئات معقدة ، يجب أن يركز التخطيط والتحكم على كشف التصادم الذاتي وتخطيط المسار وتجنب العقبات.
أجهزة استشعار خارجية
من جانب آخر، تتيح أجهزة استشعار الصوت الإنسآلات أن تسمع أصوات الكلام والأصوات البيئية ، وتؤدي دور آذان الإنسان. الميكروفونات تستعمل عادة لهذه المهمة.
ومن ناحية أخرى، يمكن استخدام صفائف من المقتنيات لتقديم بيانات حول ما تم التطرق إليه. تستعمل The Shadow Hand مجموعة من 34 لباقة مرتبة تحت جلد البولي يوريثين على كل طرف إصبع. توفر أجهزة استشعار اللمس كذلك معلومات حول القوى وعزم الدوران المنقولة بين الروبوت والأشياء الأخرى..
من جهة ثانية، تشير الرؤية إلى معالجة البيانات من أي طريقة تستعمل الطيف الكهرومغناطيسي لإنتاج صورة. في الروبوتات الروبوتية يتم استخدامه للتعرف على الأشياء وتحديد خصائصها. تعمل مستشعرات الرؤية بشكل مشابه لعين البشر. أغلب الإنسآلات تستعمل كاميرات CCD كأجهزة استشعار للرؤية.
الغرض
تستعمل الإنسآلات كأدوات بحث في الكثير من المجالات العلمية
من جانب آخر، الإنسآلات ، وخاصة تلك التي تمتلك خوارزميات الذكاء الاصطناعي ، يمكن أن تكون مفيدة لمهام استكشاف الفضاء الخطيرة و / أو البعيدة في المستقبل ، دون الحاجة إلى العودة مرة أخرى والعودة إلى الأرض بمجرد الانتهاء من المهمة.
إضافةً إلى ذلك، وقد اقترح أن الروبوتات المتقدمة جدا سوف تسهل تعزيز الإنسان العادي. انظر ما وراء الإنسانية.
علاوةً على ذلك، على الرغم من أن الهدف الأولي للأبحاث المتعلقة بالبشر كان بناء تقوية وجراحة أفضل للبشر ، فقد تم نقل المعرفة بين كلا المجالين. وهناك بعض الأمثلة على ذلك، وهي عبارة عن دعامة الساق الآلية للضرر العضلي العصبي ، والتقشير في الكاحل القدم ، والبطن الواقعي والساق الاصطناعي.
إضافةً إلى ذلك، وإلى جانب البحث ، يجري تطوير الإنسآلات لأداء مهام بشرية مثل المساعدة الشخصية، والتي من خلالها يمكن أن تكون قادرة على مساعدة المرضى وكبار السن، والوظائف القذرة أو الخطرة. كما أن الإنسان كذلك مناسب لبعض الدعوات المستندة إلى الإجراءات، مثل مديري مكاتب الاستقبال وعمال خطوط صناعة السيارات. من حيث الجوهر، بما أنهم يستطيعون استخدام الأدوات وتشغيل المعدات والمركبات المصممة للشكل البشري ، فإن البشر يمكنهم نظريًا القيام بأية مهمة يمكن للإنسان القيام بها طالما أنهم يملكون البرامج المناسبة. ومع ذلك ، فإن تعقيد القيام بذلك هائل.
وفي السياق ذاته، كما أنها أصبحت أكثر شعبية كفنائي. مثلًا ، أورسولا ، إنسان آلي ، تغني ، تلعب الموسيقى ، ترقص وتحدث لجمهورها في يونيفرسال ستوديوز. تستعمل الكثير من عروض متنزه ديزني روبوتات متحركة تبدو ، تتحرك وتتحدث مثل البشر. على الرغم من أن هذه الروبوتات تبدو واقعية ، إلا أنها لا تملك إدراكًا أو استقلالًا ماديًا. ظهرت روبوتات بشرية مختلفة وتطبيقاتها الممكنة في الحياة اليومية في فيلم وثائقي مستقل يدعى Plug & Pray ، والذي صدر في سنة 2010.
ومن جهة أخرى، يدرس الباحثون بنية الجسم البشري وسلوكه (الميكانيكا الحيوية) لبناء روبوتات البشر. على الجانب الآخر، تؤدي محاولة محاكاة جسم الإنسان إلى فهم أفضل له. الإدراك البشري هو مجال دراسي يركز على كيفية تعلم الإنسان من المعلومات الحسية من أجل اكتساب المهارات الإدراكية والحركية. تستعمل هذه المعرفة لتطوير نماذج حسابية للسلوك البشري، وقد تحسنت بمرور الوقت.
حساسات التحفيز
في هذا الإطار، في البشر يتم استخدام otoliths وقنوات شبه دائرية (في الأذن الداخلية) للحفاظ على التوازن والتوجيه. وفضلًا عن ذلك ، يستعمل البشر مستشعرات حساسية خاصة بهم (مثل اللمس ، وتمديد العضلات ، ووضع الأطراف) للمساعدة في توجيههم. الإنسآلات تستعمل مقاييس السرعة لقياس التسارع ، والتي يمكن حساب السرعة من خلال التكامل ؛ أجهزة استشعار الميل لقياس الميل. أجهزة استشعار القوة الموضوعة في أيدي وأرجل الروبوت لقياس قوة الاتصال مع البيئة ؛ أجهزة استشعار الموقع ، والتي تشير إلى الموقف الفعلي للروبوت (والتي يمكن من خلالها حساب السرعة عن طريق الاشتقاق) أو حتى أجهزة استشعار السرعة.
وفي السياق ذاته، حساسات حساسية التحسس تستشعر الموقف والتوجيه وسرعة جسم الإنسان والمفاصل.
المحركات
في هذا الإطار، تولد المحركات الكهروضغطية حركة صغيرة مع قدرة عالية على القوة عند تطبيق الجهد. ويمكن استخدامها لتحديد المواقع بدقة فائقة ولتوليد ومعالجة القوى أو الضغوط العالية في حالات ساكنة أو ديناميكية.
وفي السياق ذاته، يتم إنشاء الإنسآلات بطريقة تحاكي بها جسم الإنسان ، لذلك فهي تستعمل مشغلات تعمل مثل العضلات والمفاصل ، مع بنية مختلفة. لتحقيق نفس التأثير كحركة الإنسان ، تستعمل الروبوتات الروبوتية بشكل رئيسي المحركات الدوارة. ويمكن أن تكون إما كهربائية أو هوائية أو هيدروليكية أو كهرضغطية أو فوق صوتية.
ومن جهة أخرى، المحركات الهيدروليكية والكهربائية لها سلوك صارم للغاية ولا يمكن عملها إلا بطريقة متوافقة من خلال استخدام استراتيجيات التحكم في ردود الفعل المعقدة نسبيًا. في حين أن محركات المحركات الكهربائية غير المبرومة تكون مناسبة بشكل أفضل للتطبيقات ذات السرعة العالية والحمولة المنخفضة ، تعمل المحركات الهيدروليكية بشكل جيد عند استخدام سرعة منخفضة وتطبيقات تحميل عالية.
المحركات هي المحركات المسؤولة عن الحركة في الروبوت.
إضافةً إلى ذلك، تم تصميم المحركات بالموجات فوق الصوتية لإنتاج الحركات بترتيب الميكرومتر بترددات فوق صوتية (أكثر من 20 كيلوهرتز). فهي مفيدة للتحكم في الاهتزازات وتطبيقات تحديد المواقع والتبديل السريع.
علاوةً على ذلك، تعمل المحركات تعمل بالهواء المضغوط على أساس انضغاط الغاز. وبينما يتم تضخيمها ، فإنها تتوسع على طول المحور ، وعندما تنكمش ، فإنها تتقلص. إذا تم إصلاح نهاية واحدة ، فإن الآخر سينتقل في مسار خطي. هذه المحركات مخصصة لتطبيقات التحميل منخفضة السرعة ومتوسطة / منخفضة. بين مشغلات هوائية هناك: اسطوانات ، منفاخ ، محركات تعمل بالهواء المضغوط ، محركات السائر هوائي والعضلات الاصطناعية الهوائية.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟