روبوت متنقل على شكل قرص إلكتروني
المحتويات
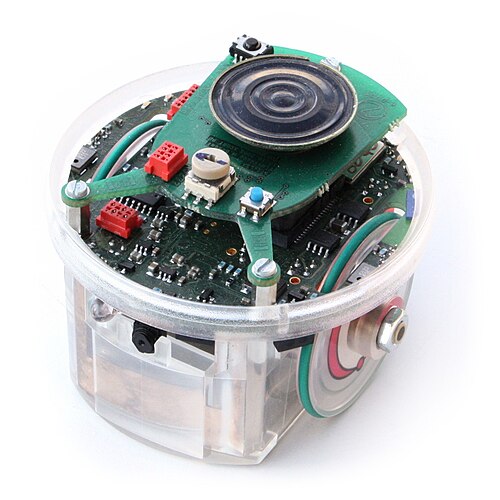
في البداية، القرص الإلكتروني صغير (7 روبوت متحرك ذو عجلات تفاضلية (سم)). صُمم في الأصل لأغراض تعليم الهندسة الدقيقة على يد مايكل بوناني وفرانشيسكو موندا في مختبر إيه إس إل التابع للبروفيسور رولاند سيغارت في المعهد الفدرالي السويسري للتكنولوجيا في لوزان (إي بي إف إل). يتميز الروبوت إي-بوك بأنه جهاز مفتوح المصدر وبرمجياته المدمجة مفتوحة المصدر ويصنع ويبع من قبل الكثير من الشركات. ونتناول فيما يلي مزيدًا من التفاصيل.
- التفاصيل الفنية
- القطر: 70مم
- الطول: 50مم
- الوزن: 200 غرام
- السرعة القصوى: 13سم/ث
الاستقلالية: ساعتان من الحركة
- معالج دي إس بيِك 30 بسرعة 30 ميجاهرتز (15 مليون تعليمات في الثانية)
- ذاكرة وصول عشوائي 8 كيلوبايت
- ذاكرة فلاش بحجم 144 كيلوبايت
الروابط الخارجية
e-puck at gna - صفحة gna الخاصة ببرنامج e-puck المدمج
كذلك، e-puck في موبوتس - الصفحة الرئيسية لـ e-puck في موبوتس، المجموعة التي طورت e-puck
الصفحة الرئيسية - الصفحة الرئيسية لمشروع القرص الإلكتروني
إضافةً إلى ذلك، منهج الروبوتات من شركة Cyberbotics - منهج روبوتات قائم على روبوت e-puck
ومن ناحية أخرى، نموذج القرص الإلكتروني - توثيق نموذج القرص الإلكتروني في محاكي الروبوتات Webots .
الاستخدام العلمي
ومن جهة أخرى، نظرًا لأن جهاز إي-بوك مفتوح المصدر فإن سعره أقل من منافسيه. وهذا ما أدى إلى انتشاره السريع في الأوساط العلمية في مجال البحث العلمي على الرغم من توجهه التعليمي الأصلي. وقد استُخدم جهاز إي-بوك في الروبوتات الجماعية والروبوتات التطورية والروبوتات الفنية.
محركان خطويان
وفي هذا الصدد، 8 مستشعرات الأشعة تحت الحمراء للتقارب والضوء (تي سي آر تي 1000)
كاميرا ملونة 640 × 480
علاوةً على ذلك، 8 مصابيح إل إي دي في حلقة + مصباح إل إي دي واحد للجسم + مصباح إل إي دي أمامي واحد
- مقاييس التسارع ثلاثية الأبعاد
- 3 ميكروفونات
- مكبر صوت واحد
محاكاة خوارزميات السرب في المناهج الهندسية
المراجع
وفي هذا الصدد، نظراً لبنيته المفتوحة المصدر، أصبح هذا الروبوت أداة معيارية في تعليم هندسة الميكاترونكس لاختبار "خوارزميات السرب" (Swarm Intelligence). تستعمل الجامعات مجموعات من هذه الروبوتات لمحاكاة سلوكيات الأنظمة البيولوجية المعقدة وتوزيع المهام الحسابية اللامركزية. وتؤكد الدراسات الأكاديمية أن التفاعل الفيزيائي مع هذه الخوارزميات عبر أجهزة مدمجة يعزز من استيعاب الطلاب لمفاهيم الأنظمة المستقلة واتخاذ القرار في بيئات الاستشعار المحدودة، مما يقلص الفجوة بين البرمجة النظرية والتطبيق الهندسي.
عجلات مغناطيسية للتسلق العمودي
كذلك، لوحة تمديد باي-بَك للتفاعل مع جهاز كمبيوتر راسبيري باي أحادي اللوحة.
الإضافات
- يمكن تكديس الوحدات الجديدة فوق القرص الإلكتروني والامتدادات التالية متاحة:
- برج يحاكي الرؤية أحادية البعد متعددة الاتجاهات لدراسة التدفق البصري
- أجهزة الاستشعار الأرضية مثلًا لتتبع خط ما
- برج إل إي دي ملون للاتصالات القائمة على الألوان
- اتصال زيجبي
- رؤية ثنائية الأبعاد شاملة الاتجاهات
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟