روبوت مفتوح المصدر
المحتويات
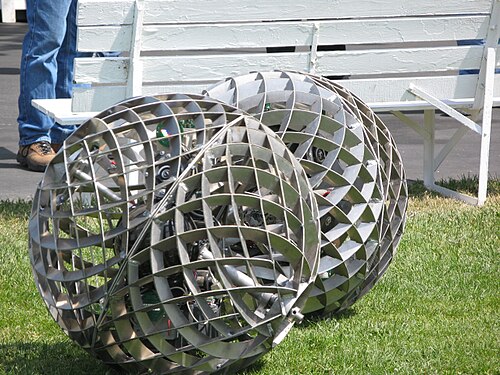
في البداية، الروبوت مفتوح المصدر هو إنسان آلي يتم إصدار برامج عمله أو رسومه التخطيطية أو كوده المصدري من خلال نموذج مصدر مفتوح. وفيما يلي تفاصيل أوسع عن ذلك.
المشروعات الحالية
الاستخدامات
من جانب آخر، الحراسة الشخصية (فلكون الروبوتات تُصنع من مواد معدنية يمكنها ذلك من تحمل الضرب نوعًا ما، ويمكن برمجتها على إضعاف المهاجمين عن طريق اللكم أو استخدام الأسلحة غير القاتلة)
في هذا الإطار، تقدم خدمات اتصال من خلال حواسب صغيرة الحجم (مثل لينوتوب (Linutop) وإييبوكس (EeeBox) والحاسوب الشخصي جي بي سي (gPC) ووصلة الإنترنت الصاعدة عبر الأقمار الصناعية المتكاملة أو الشبكة اللاسلكية Wi-Fi أو الهوائي واي ماكس) وقد يتضمن هذا النوع من الاتصالات: البحث النشط على المواقع الإلكترونية (التصفح)، وخدمات البريد الإلكتروني والرسائل و/أو الاتصالات الصوتية مع الآخرين (مثل المكالمات التي تعتمد على بروتوكول الصوت عبر الإنترنت (VoIP)، للمتصلين البعيدين عبر الإنترنت كالاتصال الصوتي عبر الإنترنت لأعضاء الفريق المتواجدين في أماكن قريبة من بعضها البعض)...
- المراجع
- وصلات خارجية
- Open-Source Robot toolkit
- DIY Linux robots
وفي السياق ذاته، النقل؛ عن طريق الركوب على ظهره مثلاً، بالضبط مثل امتطاء ظهر الخيل (وتسمح هذه الطريقة للروبوت بالاعتدال وفرد قامته ليبدو كالإنسان الطبيعي بعد ترجل المالك من فوقه)
صناعة دوائر كهربية (لوحة دارات مطبوعة) (PCB)
وفي هذا الصدد، الترجمة للغات عديدة (بما في ذلك اللغات الأساسية مثل اللغة الصينية الشمالية والإنجليزية والإسبانية والبنغالية والهندية، إلخ)
من جهة ثانية، استخدامات ريب راب (RepRap) أو الطابعات ثلاثية الأبعاد في عمل النماذج السريعة والفن وتصنيع الألعاب والوسائل التعليمية والتكنولوجيا المناسبة مفتوحة المصدر
كذلك، في وقتنا الحالي، لم تصل بعد الروبوتات مفتوحة المصدر إلى التطور الكافي لجعلها قادرة على أداء أغلب المهام التي يستطيع الشخص الطبيعي القيام بها، كما أنها لا تستطيع القيام بأي من المهام الصعبة أو المعقدة التي لا يستطيع أحد القيام بها سوى الروبوتات، والتي قد تستطيع القيام بها يومًا ما، لذا تُستعمل الروبوتات مفتوحة المصدر فيما يلي:
علاوةً على ذلك، وبالرغم من هذا، يبحث بعض متبني ثقافة افعلها بنفسك عن أي نشاطات مساعدة يمكننا القيام بها في يومنا هذا مثل المكانس الكهربائية وماسحات الأرضيات وقاطعات العشب الآلية.
كذلك، قياس السعرات الحرارية لصاحب الروبوت؛ مع حساب كمية السعرات الحرارية لأي طعام يتناوله المالك، كما يمنعه من تناول أي طعام آخر طوال اليوم إن تناول ما يعادل 2000 كيلو سعر حراري
في هذا الإطار، الحدادة أو صنع الأدوات المعدنية (يستعمل في عمليات الكي الدقيق للمواسير والألواح المعدنية، وكذلك قطعهما بواسطة الأداة متعددة الأغراض مالتي ماشين وأي أدوات أخرى مضمنة مثل الكلاّبات والزرّاديات....)
وفي هذا الصدد، التخلص من القنابل و/أو تجهيز المركبات التفجيرية المخصصة للتخلص من القنابل (كالتخلص من القنابل والألغام من مزارع مالك الروبوت خاصة في البلاد النامية مثل كامبوديا، والبلاد التي تقع جنوب وشمال الصحراء، مثل أنغولا والصحراء الغربية وليبيا...) كما يستعمل في كسر الحواجز أو وتجهيز مواقع البناء
البرمجيات مفتوحة المصدر
وعلى صعيد آخر، المحرك الديناميكي المفتوح (Open Dynamics Engine) (محرك فيزيائي لتشكيل ديناميكات الأجسام الصلبة المفصلية)
محاكي روبوتي سيمباد (Simbad robot simulator) (محاكي روبوتي)
وفي هذا الصدد، كلاراتي (CLARAty) نظام برمجة للروبوتات والذي تم تطويره من قبل مختبر الدفع النفاث (JPL) كجزء من برنامج Mars.
وفي هذا الصدد، نظام تشغيل الروبوت (ROS) (برنامج مفتوح المصدر يقوم بتشغيل روبوت ويلو جراج (Willow Garage))
بلاير (Player) (إطار عمل روبوتي)
جازيبو (Gazebo) (محاكي متعدد الروبوتات)
من جهة ثانية، أوربي (URBI) (إطار عمل لمكونات يتم توزيعها/تضمينها من خلال لغة البرمجة C++، ولغة البرمجة النصية الأوركسترية القائمة التوازي/الحدث)
في هذا الإطار، روك - Rock (مجموعة بناء الروبوت) (إطار عمل لتكامل البرمجيات يتعلق بالأنظمة الروبوتية المعتمدة على Orocos/RTT.)
ومن جهة أخرى، إن إكس جي (NXJ) وهي بيئة برمجية مفتوحة المصدر تعتمد على لغة البرمجة جافا لمجموعة الروبوتات ليجو إن إكس تي (Lego NXT).(http://lejos.sourceforge.net/)
علاوةً على ذلك، أوروكوس (Orocos) إطار عمل يعتمد على لغة البرمجة C++ لبرامج التحكم الروبوتي القائمة على المكون
- أوركا (Orca) (إطار عمل روبوتي)
- مووس (MOOS) (إطار عمل روبوتي)
- ماي روبورت لاب (MyRobotLab) (إطار عمل روبوتي)
- روبو كومب (RoboComp) (إطار عمل روبوتي)
- روبيكس (RUBICS)
- كارمين (CARMEN) (أداة محاكاة روبوتية)
- تيمبوتس (TeamBots) (أداة محاكاة روبوتية)
الشعبية والانتشار
إضافةً إلى ذلك، بدأت أول ظواهر انتشار ثقافة صناعة الروبوتات مع انتشار ثقافة افعلها بنفسك واختصارها الإنجليزي هو (DIY) في المجتمع. فما بدأ كمنافسات صغيرة في صناعة المركبات التي يتم تشغيلها عن بعد (مثل لعبة روبوت وورز (RobotWars)) تطور بعدها بفترة قليلة إلى تصنيع وتطوير روبوتات تعتمد على تقنية التواجد عن بعد المُستقِلة بذاتها (autonomous telepresence) كالروبوت سباركي ، ثم تطورت ثانية لتتضمن صنع وتطوير روبوتات كاملة ومتطورة (تستطيع أخذ قرارات بنفسها) مثل مشروع المشتغل الآلي المفتوح (Open Automaton Project) ومشروع ليف. كما اتجهت بعض الشركات التجارية في الوقت الحالي إلى إنتاج مجموعات أدوات خاصة بصناعة الروبوتات البسيطة.
نظام تشغيل داف للروبوتات
الأجهزة مفتوحة المصدر
في هذا الإطار، أوبن آر تي إم - آيست (OpenRTM-aist) (برامج وسيطة لتقنية الروبوتات)
كذلك، النظام الأساسي المفتوح لخدمات الروبوتات (OPRoS) إطار عمل معتمد على المكونات، وبرامج تحرير واجهات المستعمل الرسومية (GUI) الموجودة في برنامج Eclipse وأداة المحاكاة، إلى جانب مكونات النظام الأساسي المفتوح للخدمات الروبوتية
في هذا الإطار، ميني بلوك (miniBloq) واجهة برمجة رسومية تسمح ببرمجة اللوحات الروبوتية (متوافقة مع أجهزة التحكم أردوينو) دون معرفة سابقة بلغات البرمجة
وعلى صعيد آخر، برنامج هوم برو الروبوتي (Home brew robot software) الذي يعمل على النظام الأساسي الروبوتي الاستهلاكي سبايكي (Spykee)
وعلى صعيد آخر، أوبن جاوس (OpenJAUS) (إطار عمل لأنظمة روبوتية / غير مزودة بالعامل البشري)
ومن جهة أخرى، جهاز التحكم سباركي لتقنية التواجد عن بعد (Sparky Telepresence Controller)
وفي هذا الصدد، حزمة أدوات تطوير البرمجيات آر آي - جاوس (RI-JAUS SDK) نظام أساسي متعدد، وحاصل على رخصة جنو العمومية (GPL) وهي حزمة أدوات تطوير البرمجيات التي تعتمد على لغة البرمجة C++ وتقوم بتطبيق بروتوكول جاوس (JAUS) للتحكم في الروبوتات.
مشروع المشتغل الآلي (أوتوماتون) المفتوح
مجموعة روبوتات أورب (Orb swarm)،
إضافةً إلى ذلك، راكبوت (Rackbot)، نظام مفتوح المصدر من الألومنيوم لبناء روبوتات والتحكم فيها من خلال جهاز التحكم أردوينو (Arduino) والهواتف الذكية
أو إتش إم إم (OHMM)، مناول محمول مفتوح المصدر
وفي هذا الصدد، مشروع روبوت بالغ الصغر مفتوع المصدر، مشروع روبوت مجمع فضائي ومفتوح المصدر.
وعلى صعيد آخر، كويركبوت (Qwerkbot)، مشروع روبوت بسيط ومفتوح المصدر من جامعة كارينيجي ميلون
إضافةً إلى ذلك، الروبوت المحمول «باك» الإلكتروني (e-puck mobile robot) وهو روبوت محمول مفتوح المصدر ومخصص للتعليم
- مشروع ليف للروبوتات (Leaf Project)
- مشروع روبرت كب (RobotCub)، ويشمل آي كب (iCub)
- دي آيه آر دبليو إل إن - أو بي (DARwIn-OP)
- أوبين ريف (OpenRAVE)
ومن جهة أخرى، مالتيبلو (multiplo) نظام بناء به أجهزة وإلكترونيات وبرمجيات ومستندات مفتوحة المصدر يُستعمل في عمل نماذج أولية من الروبوتات
المزايا
يمكن تغيير البرمجة والأجزاء الصلبة بسهولة.
ومن جهة أخرى، تكلفة منخفضة. حيث يمكن تخفيض تكاليف الروبوت بشكل مذهل مع وجود نماذج بارزة لروبوتات تم بناؤها بواسطة شركة هانسون (300 دولار أمريكي) ومشروع أيكو (25000) دولار أمريكي.
ريب راب (RepRap) - طابعة ثلاثية الأبعاد
كيو.بو (Q.bo)
مجموعة أدوات جهاز التحكم ماك كونترولير
ومن ناحية أخرى، اللوحات الأم مع وحدات المعالجة المركزية، مثل جهاز التحكم أردوينو (Arduino)
في هذا الإطار، مشروع روسام (The Rossum project) أدوات ووحدات روبوتية معينة مفتوحة المصدر (كالمخططات، وأدوات المحاكاة الروبوتية، ومصممات أدوات الترميز...)
مشروعات الروبوتات الكاملة
علاوةً على ذلك، دورابوت (DoraBot) وهي اختصار للمصطلح دورا المساعد الآلي مفتوح المصدر، وهو روبوت «إنسان آلي» مفتوح المصدر مصمم للقيام بخدمات عامة.
وفي هذا السياق، سالفيوس (روبوت) (Salvius (robot)) مشروع ربوت مفتوح المصدر يشبه الإنسان.
كذلك، سباركي جي آر. (Sparky Jr.) مشروع بحثي الخاص بتقنية التواجد عن بُعد عبر الهاتف المحمول (روبوت من نوعية Mobile Telepresence) عام 1994م
وفي هذا السياق، إل إتش 001 (LH001) وهو روبوت مفتوح المصدر متخصص في التعامل مع المحاليل في مجال أجهزة البحث الطبي.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟