علم الحركة المجردة
المحتويات
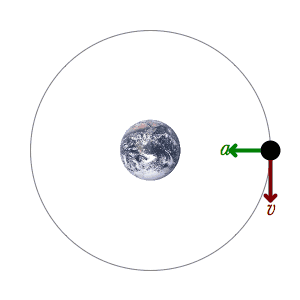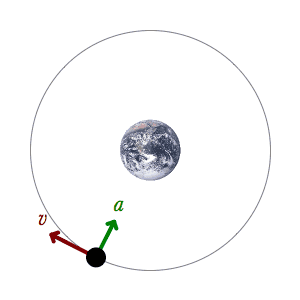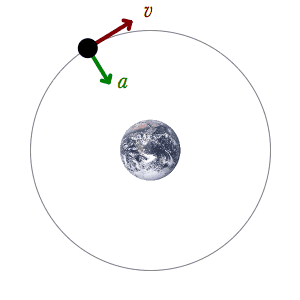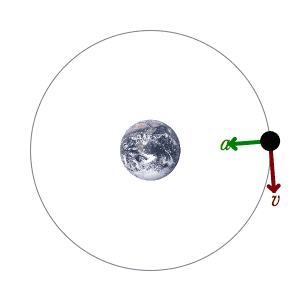
قبل الخوض في التفاصيل، علم الحركة المجردة أو الحركيات أو علم الحركة تعريب: الكينماتيكا، أحد فروع علم الحركة الذي يصف مفهوم الحركة الفيزيائي للأجسام بدون أي اعتبار لمسبب الحركة مثل الكتل أو القوى كما يسمى كذلك بهندسة الحركة. بالتالي هو عكس علم التحريك (الديناميكا) الذي يهتم بالقوى والتآثرات التي تنتج أو تؤثر على الحركة. وفيما يلي تفاصيل أوسع عن ذلك.
من جانب آخر، يصف علم الحركة كيفية تغير موقع الجسم بالنسبة للزمن. يتم قياس الموقع بالنسبة لمجموعة إحداثيات. أما السرعة فهي معدل تغير الموقع (بالنسبة للزمن طبعا). التسارع هو معدل تغير السرعة. تعتبر السرعة والتسارع الكميتين الرئيسيتين اللتين يصفان كيفية تغير الموقع مع الزمن.
علم الروبوتات
كذلك، في الروبوتات، تستفيد الحركية العكسية من المعادلات الحركية لتحديد المعلمات المشتركة التي توفر التكوين المطلوب (الموضع والدوران) لكل من المؤثرات النهائية للروبوت. يُعرف تحديد حركة الروبوت بحيث تنتقل مؤثراته النهائية من التكوين الأولي إلى التكوين المطلوب باسم تخطيط الحركة. الكينماتيكا تحول خطة الحركة إلى مسارات المشغل المشترك للروبوت.
وعلى صعيد آخر، تحدد الصيغ المماثلة مواضع الهيكل العظمي للشخصية المتحركة التي تتحرك بطريقة معينة في فيلم، أو لمركبة مثل السيارة أو القارب الذي يحتوي على الكاميرا التي تقوم بتصوير مشهد من فيلم. بمجرد معرفة حركات السيارة، يمكن استخدامها لتحديد وجهة النظر المتغيرة باستمرار للصور التي يتم إنشاؤها بواسطة الكمبيوتر للأشياء في المناظر الطبيعية مثل المباني، بحيث تتغير هذه الكائنات في المنظور بينما لا يبدو أنها تتحرك مثل السيارة الحاملة للكاميرا تمر بهم.
من جهة ثانية، حركة السلسلة الحركية، سواء أكانت روبوتًا أم شخصية متحركة، يتم تصميمها بواسطة المعادلات الحركية للسلسلة. تحدد هذه المعادلات تكوين السلسلة من حيث معلماتها المشتركة. تستعمل الكينماتيكا إلى الأمام المعلمات المشتركة لحساب تكوين السلسلة، وتعكس الحركية العكسية هذا الحساب لتحديد معلمات المفصل التي تحقق التكوين المطلوب.
تقنية المعكوس اليعقوبي
وفي هذا السياق، أخذ مور بنروز العكسي الزائف للمصفوفة اليعقوبية (امكانية استخدام تحليل القيمة المفرد) وإعادة ترتيب المصطلحات تؤدى إلى x∆~Jp+(x0)∆p حيث p =p(x0+∆x)-p(x0)∆.
وفي هذا السياق، p(x1)~P(x0)+Jp(x0)∆x حيث Jp(x0) هي المصفوفة اليعقوبية (3×m) لدالة الموضع عند x0 لاحظ انه يمكن تقريب المدخل (i,k)-th للمصفوفة اليعقوبية التي يمكن تقريبها عدديا
من جهة ثانية، سوف يؤدى تطبيق الطريقة اليعقوبية العكسية مرة واحدة إلى تقدير تقريبي للدالة x∆ المتجه. وينبغي استخدام بحث خطي لقياس x∆ وتحويله ليصبح قيمة مقبولة. يمكن تحسين التقدير لقيمة x∆ عبر الخوارزمية التالية (المعروفة باسم طريقة نيوتن رافسون): xk∆+1=Jp(xk)∆pk بمجرد أن يتسبب المتجه x∆ في انخفاض الخطأ بالقرب من الصفر، يجب انهاء الخوارزمية. تم الإبلاغ عن الأساليب الحالية المستندة إلى مصفوفة هيسية للنظام لتتقارب مع قيم المحور المرغوبة x∆ باستخدام عدد أقل من التكرارات، على الرغم من أنه في بعض الحالات نحتاج للمزيد من الموارد الاستكشافية.
من جهة ثانية، التقنية العكسية اليعقوبية هي طريقة بسيطة لكنها فعالة في تطبيق الكينماتيكا العكسية. يجب أن تكون هناك متغيرات (m) تحكم معادلة الحركة إلى الأمام، أي وظيفة الموضع. قد تكون هذه المتغيرات زوايا مشتركة أو أطوال أو قيم حقيقية تعسفية أخرى. إذا كان نظام IK يعيش في مساحة ثلاثية الأبعاد، فيمكن عرض وظيفة الموضع على أنها تعيين p(x):Rm→R3.لنفترض أن P0=P(x0) تعطى الموضع الأولي للنظام P1=P(X0+∆x) يكون الهدف من النظام. يحسب الاسلوب العكسي اليعقوبي تقديرا متكررا ل x∆ يقلل من الخطأ المعطى بواسطة||P(x0+∆xestimate)-P1|| بالنسبة لمتجهات المحور الصغيرة x∆ فإن التوسع المتسلسل لوظيفة الموضع تعطى
وفي هذا الصدد، ðPi ~Pi(x0,k+h)-Pi (X0)i-th حيث Pi(x) تعطى i-th المكون لدالة الموضع x0,k+h ببساطة x0 مع إضافة دلتا صغيرة للمكون k-th، وh هي قيمة إيجابية صغيرة إلى حد معقول.
الحركة المعكوسة والرسوم المتحركة ثلاثية الأبعاد
ومن جهة أخرى، تم تصميم التجميع على أنه روابط صلبة متصلة بواسطة مفاصل يتم تعريفها على أنها رفقاء، أو قيود هندسية. تتطلب حركة أحد العناصر حساب زوايا المفصل للعناصر الأخرى للحفاظ على القيود المشتركة. مثلًا، تسمح الحركة العكسية للفنان بتحريك يد نموذج بشري ثلاثي الأبعاد إلى الموضع والاتجاه المطلوبين ولديه خوارزمية تحدد الزوايا المناسبة لمفاصل الرسغ والكوع والكتف. يتطلب التنفيذ الناجح للرسوم المتحركة الحاسوبية عادةً أن يتحرك الشكل ضمن حدود مجسمة معقولة.
ومن جهة أخرى، تعتبر الحركة العكسية مهمة لبرمجة الألعاب والرسوم المتحركة ثلاثية الأبعاد، حيث يتم استخدامها لربط شخصيات اللعبة ماديا بالعالم، مثل هبوط أقدام بقوة فوق التضاريس (انظر لإجراء مسح شامل حول أساليب الحركة المعكوسة المستعملة في رسومات الحاسوب).
إضافةً إلى ذلك، يمكن تحديد طريقة لمقارنة كل من الحركية الأمامية والمعكوسة للرسوم المتحركة للشخصية من خلال المزايا الملازمة لكل منها. مثلًا، غالبًا ما يكون حظر الرسوم المتحركة حيث يتم استخدام أقواس الحركة الكبيرة أكثر فائدة في علم الحركة إلى الأمام. ومع ذلك، قد يكون من الأسهل استخدام الرسوم المتحركة الدقيقة وتحديد موضع المؤثر النهائي المستهدف بالنسبة للنماذج الأخرى باستخدام الكينماتيكا المقلوبة. تقدم حزم الإنشاء الرقمي الحديثة (DCC) طرقًا لتطبيق الحركية الأمامية والعكسية على النماذج.
كذلك، تم تصميم الشكل المتحرك بهيكل عظمي من مقاطع صلبة متصلة بالمفاصل، تسمى السلسلة الحركية. تحدد المعادلات الحركية للشكل العلاقة بين الزوايا المشتركة للشكل ووضعه أو تكوينه. تستعمل مشكلة الرسوم المتحركة الحركية إلى الأمام معادلات حركية لتحديد الوضع بالنظر إلى زوايا المفصل. تحسب مشكلة علم الحركة العكسى زوايا المفصل للوضع المطلوب للشكل.
علاوةً على ذلك، غالبًا ما يكون من الأسهل على المصممين والفنانين والرسامين المعتمدين على الكمبيوتر تحديد التكوين المكاني للتجميع أو الشكل عن طريق تحريك الأجزاء، أو الذراعين والساقين، بدلاً من التلاعب بزوايا المفاصل بشكل مباشر. لذلك، يتم استخدام الحركية العكسية في أنظمة التصميم بمساعدة الكمبيوتر لتحريك التجميعات ومن قبل الفنانين والرسامين المعتمدين على الكمبيوتر لتحديد موضع الشخصيات.
الحلول التحليلية للكينماتيكا العكسية
وعلى صعيد آخر، الحل التحليلي لمشكلة الحركية العكسية هو تعبير مغلق الشكل يأخذ شكل المستجيب النهائي كمدخل ويعطي مواضع مشتركة كإخراج sq=. يمكن أن تكون المحاليل الحركية العكسية التحليلية أسرع بكثير من المذيبات العددية وتوفر أكثر من حل واحد، ولكن فقط عددًا محدودًا من الحلول، لوضع مؤثر نهائي معين.
وفي هذا الصدد، في بعض الحالات، وليس جميعها توجد حلول تحليلية للمشكلات الحركية العكسية. أحد الأمثلة على ذلك هو روبوت 6-DoF (مثلًا، 6 مفاصل تدور) يتحرك في مساحة ثلاثية الأبعاد (بثلاث درجات من الحرية و 3 درجات دوران للحرية). إذا كانت درجات حرية الروبوت تتجاوز درجات حرية المستجيب النهائي، مثلًا مع روبوت 7 DoF مع 7 مفاصل ثورية، فهناك عدد لا نهائي من الحلول لمشكلة IK، ولا يوجد حل تحليلي. لمزيد من التوسع في هذا المثال، من الممكن إصلاح مفصل واحد وحل مفاصل أخرى بشكل تحليلي، ولكن ربما يتم تقديم حل أفضل من خلال الطرق العددية (القسم التالي)، والتي يمكنها بدلاً من ذلك تحسين الحل بالنظر إلى التفضيلات الإضافية (التكاليف في مشكلة التحسين).
ومن ناحية أخرى، يمكن لبرنامج IKFast مفتوح المصدر إيجاد حلول تحليلية كاملة لأغلب معالجات الروبوت الشائعة وإنشاء كود C ++ لهم. تغطي المحولات التي تم إنشاؤها أغلب الحالات المتدهورة ويمكن أن تنتهي في ميكروثانية على أجهزة الكمبيوتر الحديثة. إحدى المشكلات المتعلقة بهذه المحاليل، هي أنه من المعروف أنها لا تقدم بالضرورة حلولًا سلسة محليًا بين تكوينين متجاورين، مما قد يتسبب في عدم الاستقرار إذا كانت الحلول التكرارية للحركات الحركية العكسية مطلوبة، مثل إذا تم حل IK داخل حلقة تحكم عالية السرعة.
الحلول العددية لمشاكل IK
وفي هذا السياق، هناك الكثير من الطرق للنمذجة وحل مسائل الحركية العكسية. تعتمد أكثر هذه الطرق مرونة عادةً على التحسين التكراري للبحث عن حل تقريبي، نظرًا لصعوبة قلب معادلة الحركية الأمامية وإمكانية وجود مساحة حل فارغة. الفكرة الأساسية وراء الكثير من هذه الطرق هي نمذجة معادلة الحركة الحركية إلى الأمام باستخدام توسع سلسلة تايلور، والذي يمكن أن يكون أبسط لقلبه وحلّه من النظام الأصلي.
الكينماتيكا العكسية
علاوةً على ذلك، في الرسوم الحركية المباشرة للكمبيوتر، وروبوتات فاراميتر الهندسية، فإن الحركة العكسية هي العملية الرياضية الحركية إلى الأمام مقابل المعكوس لحساب المعلمات المشتركة المتغيرة اللازمة لوضع نهاية سلسلة حركية، مثل مناور الروبوت أو الهيكل العظمي لشخصية الرسوم المتحركة، في موقف معين والتوجه بالنسبة لبداية السلسلة. بالنظر إلى المعلمات المشتركة، يمكن عادةً حساب موضع واتجاه نهاية السلسلة، مثلًا يمكن عادة حساب يد الشخصية أو الروبوت مباشرةً باستخدام تطبيقات متعددة للصيغ المثلثية، وهي عملية تُعرف باسم الحركية الأمامية. ومع ذلك، فإن العملية العكسية، بشكل عام، أكثر صعوبة بكثير.
علاوةً على ذلك، تُستعمل الحركية العكسية كذلك لاستعادة حركات كائن في العالم من بعض البيانات الأخرى، مثل فيلم لتلك الحركات، أو فيلم عن العالم كما تراه الكاميرا التي تقوم هي نفسها بهذه الحركات. يحدث هذا، مثلًا، عندما يتم تكرار حركات الممثل البشري المصورة بواسطة شخصية متحركة.
الأساليب الاستكشافية
- انظر كذلك
- الحركة
- حركات الجسم
- شذوذ ميكانيكي
- هوامش
- ملاحظات
في هذا الإطار، يمكن كذلك تقريب مشكلة علم الحركة العكسي باستخدام طرق الكشف عن مجريات الأمور. تؤدي هذه الطرق عمليات تكرارية بسيطة تؤدي تدريجياً إلى تقريب الحل. تتميز الخوارزميات الإرشادية بتكلفة حسابية منخفضة (إرجاع الوضع النهائي بسرعة كبيرة)، وعادةً ما تدعم القيود المشتركة. أكثر الخوارزميات الاستدلالية شيوعا هي الخوارزميات الدورية والخلفيات الحركية العكسية للأمام والخلف والتي تتناسب دوريا مع الاحداثيات.
التحليل الحركي
ومن جهة أخرى، علم الحركة المعكوس هو مثال على التحليل الحركي لنظام مقيد للأجسام الصلبة، أو للسلسلة الحركية. ومعادلات الحركية للإنسان يمكن استخدامها لتحديد معادلات الحلقة لنظام مفصلي معقد. معادلات الحلقة هذه هي قيود غير خطية على معلمات تكوين النظام. تُعرف المعلمات المستقلة في هذه المعادلات بدرجات حرية النظام.
من جهة ثانية، تطبيقات أخرى للحركية العكسية من الخوارزميات تتضمن التلاعب التفاعلى والتحكم في الرسوم المتحركة وتجنب الاصطدام.
وفي هذا السياق، بينما توجد حلول تحليلية لمشكلة الحركية العكسية لمجموعة واسعة من السلاسل الحركية، تستعمل أدوات النمذجة الحاسوبية والرسوم المتحركة غالبًا طريقة نيوتن لحل المعادلات الحركية غير الخطية.
وفي هذا الصدد، يعد التحليل الحركي أحد الخطوات الأولى في تصميم أغلب الروبوتات الصناعية. يسمح التحليل الحركي للمصمم بالحصول على معلومات حول موضع كل مكون داخل النظام الميكانيكي. هذه المعلومات ضرورية للتحليل الديناميكي اللاحق مع مسارات التحكم.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟