فيلة (مسبار فضائي)
المحتويات
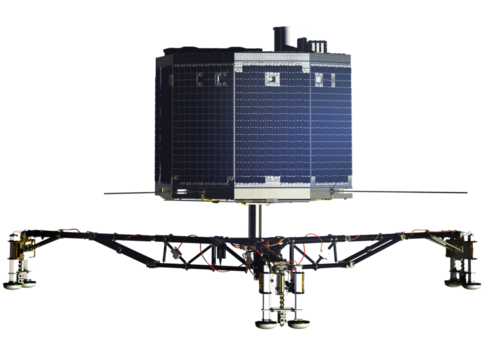
في البداية، فِيَلَة هو مسبار هبوط غير متحرك من دون عجلات كان محمولا على ظهر مركبة الفضاء روسيتا مُعدّا للهبوط على سطح المذنب شوريموف-غيرايزمنكو في يوم 12 نوفمبر 2014 . أرسل بهدف دراسة طبيعة المذنب ومكوناته وتم الهبوط على سطحه في تمام الساعة 16:08 UTC منذ ذلك اليوم. بعد رحلة استغرقت ما يقارب العشر سنوات على ظهر المركبة الفضائية الحاملة روسيتا. و سُمّي المسبار «فيلة» تيمنًا بجزيرة فيلة (جزيرة أنس) الواقعة في نهر النيل، وهي المنطقة التي عُثر فيها على المسلة الفرعونية التي ساعدت هي و حجر رشيد على فك شيفرة الكتابة الهيروغليفية، خاصةً أن هناك مشاركة لعلماء مصريين في هذا المشروع. ونتناول فيما يلي مزيدًا من التفاصيل.
من جانب آخر، المسبار استعمل المركبة روسيتا كمحطة بث بينه وبين الأرض وذلك لتقليل الطاقة الكهربائية اللازمة لنقل الإشارات اللاسلكية . و سيعمل المسبار على سطح المذنب لمدة أسبوع على الأقل مع إمكانية تمديد الفترة إلى عدة أسابيع في حالة عمل الألواح الشمسية كما هو مخطط لها . بُني المسبار بإشراف وكالة الفضاء الألمانية (DLR) بواسطة إيسا مع مساهمة من قبل النمسا وفنلندا وفرنسا والمجر وأيرلندا وإيطاليا والمملكة المتحدة.
ليلة هبوط المسبار
إضافةً إلى ذلك، و جرت تلك العملية بسلاسة ومن دون أي مشكلة تذكر ما عدى دوران المسبار حول نفسه نتيجة القوة الناتجة عن القذف الذي بدوره لا يشكل أي خطر على عملية الهبوط.
في هذا الإطار، خلال الفترة الممتدة من الحادي عشر إلى الثاني عشر من نوفمبر شرعت وكالة الفضاء الأوروبية بسلسلة من الفحوصات و ذلك ضمن إطار تحضير المسبار للإنفصال عن المركبة الأم روسيتا ورغم أن تلك الفحوصات بيّنت أن مدافع غاز النايتروجين لن تستطيع العمل في الوقت الحالي إلا أنه في الثانية عشر من نوفمبر من عام 2014 أُعطيت الأوامر بإطلاق فيلة من روسيتا وفق الجدول، و في تمام الساعة 8:35 بالتوقيت العالمي حيث تم التأكد من نجاح العملية لاحقا في الساعة 9:03 .
في هذا الإطار، كما أن فيلة تمكنت أثناء النزول من التقاط عدد من الصور العالية الوضوح توثق منطقة هبوط المسبار، حيث تبين خلالها أراض مليئة بالحفر والصخور والمنحدرات.
في هذا الإطار، في الساعة 11:00 أرسلت روسيتا إشارة من المسبار فيلة تؤكد فيه بدء المسبار بإلتقاط الصور و نشر أرجله الثلاث استعداداً لمرحلة الهبوط .
ومن جهة أخرى، في الساعة 16:00 تلقت كل من محطة مالاروي في الأرجنتين و محطة مدريد التابعتين لناسا إشارة تؤكد فيه نجاح المسبار بالهبوط على سطح المذنب شوريموف-غرايزمنكو لتكون فيلة بذلك أول مسبار فضائي يحط على سطح مذنب، لكن لسوء الحظ تبين لاحقاً أن المسامير الثلجية والحراب لم تطلق من المسبار نحو السطح لتثبيتها مما تسبب بارتداد فيلة عن السطح و بالتالي تغيير موقعه. وقد صرح ستيفن أولامك (مدير مهمة المسبار فيلة لدى وكالة الفضاء الألمانية) : «هذا يعني أننا من الممكن قد هبطنا مرتين على المذنب و ليس مرة واحدة».
المهمة
إضافةً إلى ذلك، في 25 من أغسطس تم الإعلان عن خمسة مناطق مفترضة للهبوط تم تعيينها وفق المعلومات المكتسبة خلال الأسبوعيين الأوليين من لقاء روسيتا بالمذنب شوريموف-غرايزمنكو وتم اختيار تلك المناطق وفق الشروط التالية:
ومن ناحية أخرى، في 26 من سبتمبر تم تعيين الثاني عشر من نوفمبر كموعد افتراضي لإطلاق المسبار فيلة من روسيتا نحو مصيره وذلك في تمام الساعة 8:35 وفق توقيت العالمي ومن مسافه تقدر بـ 22 كيلو متر حيث ستستغرق فترة الهبوط سبعة ساعات على وجه التقريب. أما في حال حدوث أي طارئ فسيتم تغيير موعد اللإطلاق لإلى 13:04 بالتوقيت العالمي ونحو منطقة C.
في هذا الإطار، لاحقاً في 15 من سبتمبر من عام 2014 تم اختيار منطقة J للهبوط حيث تقع تلك المنطقة في اللب الصغير للمذنب وتتميز بقلّة الصخور ووجود إضاءة كافية كما أن وكالة الفضاء الأوروبية قامت بانتخاب منطقة C والواقعة في اللب الكبير للمذنب كمنطقة احتياطية للهبوط في حال حصول خطأ أثناء عملية إطلاق المسبار.
ومن جهة أخرى، في 22 من أكتوبر تم إعطاء اسم Agilkia لمنطقة الهبوط والتي كانت معروفة رمزيا باسم «المنطقة J» و ذلك من خلال مسابقة نظمتها كل من إيسا ووكالة الفضاء الألمانية والفرنسية و الإيطالية حيث اقترح هذا الاسم من قبل أكثر من 150 شخصًا ممن شاركوا في هذه المسابقة.
من جهة ثانية، على عكس ديب إمباكت مهمة فيلة ليست مهمة تصادمية بل هي تهدف إلى إنزال مركبة فضائية بنجاح على سطح مذنب ومن ثم إعادة معلومات منها إلى الأرض. فحصت الأجهزة على متن المسبار في سنة 2006 حيث تبين أنها لا تعاني من أي مشكلة رئيسية. لاحقا تم استخدام بعض منها لأول مرة في السابع والعشرون من فبراير 2007 أثناء مرور المركبة روسيتا من المريخ. حيث قام فيلة بالتقاط عدد من الصور وأخذ قياسات للغلاف المغناطيسي للمريخ بواسطة جهاز ROMAP ، لكن أغلب الأجهزة الأخرى تحتاج إلى تلامس مع سطح المذنب لكي تقوم بعملها لذلك بقيت على حالها دون فحص.
في هذا الإطار، في السادس من أغسطس استطاعت روسيتا الوصول إلى شوريموف-غرايزمنكو حيث يتوجب على روسيتا خلال هذه المرحلة الاقتراب نحو سطح المذنب إلى مسافة 30 كيلومتر حتى تتمكن من إنزال فيلة عليه لذلك بدأت روسيتا سلسلة من المناورات تمكنها من تقليص المسافة بينها و بين المذنب إلى 30 كيلومتر. خلال تلك المناورات بدأت المركبة بتكوين خريطة شاملة لسطح المذنب، وقياس درجة حرارته وكمية الغبار المتصاعد منها، واتجاه دورانه بالنسبة للشمس وكتلة المذنب وجاذبيته حيث جميع تلك العوامل ستساعد في اختيار الموقع المناسب للهبوط.
إضافةً إلى ذلك، قام المشرفون بإعطاء أسماء افتراضية لتلك المناطق وهي: منطقة J ، منطقة J ، منطقة A ، منطقة I
وفي هذا الصدد، في مارس من عام 2014 تم إيقاظ فيلة من سباته حيث فور أفاقت المسبار بدأ المشرفين عليه بفحص أجهزته العلمية للتأكد من سلامتها حيث أكدت الفحوصات سلامتها جميعها.
وعلى صعيد آخر، في الثامن من يونيو من عام 2011 تم إدخال المسبار فيلة مع المركبة الأم روسيتا في وضعية سبات لمدة 32 شهرًا و ذلك نظرًا لابتعادهما عن الشمس بمسافة تقدر 9 ملايين كيلومتر حيث في هذه المسافة سيصبح من الصعب للألواح الشمسية أن تنتج الطاقة الكهربائية.
- قلة انحدار السطح و ميلانه.
- إمكانية الحفاظ على التواصل اللاسلكي بين المسبار فيلة وروسيتا
- قلة احتواء منطقة الهبوط على الصخور .
- وجود ضوء كاف يمكن فيلة من شحن بطاريته.
فيلة على سطح المذنب 67P
كذلك، كل ما نعرفه في الوقت الحالي (يوليو 2015) بالنسبة لتكوين المذنب أنه متكون من عدة طبقات، الخارجية منها رخوة وتحتها طبقة جليد صلبة منهت الحفارة من اختراقها .
وفي هذا السياق، في يونيو 2015 بدأ الاتصال بين روسيتا والمسبار ، ويوجد الآن المذنب في طريقه إلى أقرب نقطة بينه وبين الشمس حبث يصلها يوم 13 أغسطس 2015 ، ويأمل العلماء الحصول على أهم المعلومات خلال تلك الفترة وحتى نهاية سبتمبر ، حيث يزداد تأثير الشمس على المذنب وكذلك يزداد شحن بطارية المسبار بواسطة الأشعة الشمسية.
إضافةً إلى ذلك، من خلال البيانات الأولية التي أرسلت لاحقا من قبل المسبار فيلة تبين أن للمذنب سطح ناعم، أنعم مما توقع العلماء مما أدى إلى ارتداد المركبة مرتين عن السطح و بالتالي الهبوط ثلاث مرات على المذنب حيث كل ذلك أدى إلى ابتعاد المسبار عن موقع هبوطه المفترض بكيلومتر واحد ليستقر أخيراً في منطقة قليلة الإضاءة و في هذه الحالة لن يحصل فيله من أصل 12 ساعة (و هي فترة النهار في المذنب) سوى على ساعة و نصف من ضوء الشمس، و هذا المقدار لا يعد كافيا لشحن البطارية الثانوية و التي تعتمد في شحنها على الطاقة الشمسية . و ما زاد الأمر سوءا هو وجود المسبار تحت ظل صخرة كبيرة تحجب عنه الشمس الشيء الذي سيؤثر على عمليات الشحن .
في هذا الإطار، استطاع المسبار العمل على سطح المذنب لثلاثة أيام معتمدا على بطاريته الرئيسية الذي وفِرت له نحو 60 ساعة من العمل فقط ، حيث بدأ المسبار منذ اليوم الأول بإجراء أولى مهامه و التي شملت أخذ صوره بانورامية لمنطقة الهبوط ، وإرسال بيانات عن تحليلاته الكيميائية والفيزيائية التي قام بها أثناء هبوطه على المذنب حيث اخترق ما يحيطه من عازات . أما عملية حفر أرضية المذنب فلم تفلح حيث أن المسبار يرتكز على رجلين اثنتين في وضع مائل بدلاً من ارتكازه على ثلاثة أرجل. حاول العلماء أن يجعلوا أجهزة الحفارة تعمل بحيث تضع بعض العينات في جهاز الكرموتوغراف COSAC لتحليلها ومعرفة مكوناتها، ولكن الجهاز لم يتلقى شيئا.
حزام كايبر
داون (مركبة فضائية)
الأجهزة العلمية
إضافةً إلى ذلك، APXS: سيحلل التركيب الكيميائي لمكونات السطح. يعتبر الجهاز نسخة محسنة عن APXS المستعمل في بعثة مارس باثفايندر.
كذلك، ROLIS: كاميرا CCD تستعمل للتصوير أثناء الهبوط. كما أنها ستستعمل لتكوين صورة بانورامية للمنطقة التي ستفحص لاحقًا بواسطة الأجهزة الأخرى على متن فيلة.
وفي السياق ذاته، ROMAP: مقياس للمغناطيسية ومراقب للبلازما مخصص لدراسة الحقول المغناطيسية للمذنب وتفاعل الرياح الشمسية مع جسم المذنب.
من جانب آخر، SD: الجهاز قادر على الحفر لعمق 20 سنتيمترًا أسفل سطح المذنب لجمع عينة ترابية ومن ثم نقلها إلى داخل المسبار بغرض فحصها لاحقًا.
من جانب آخر، PTOLEMY: محلل غازات متطور يستعمل للحصول على النسبة الدقيقة للنظائر المشعة في عناصر الخفيفة.
إضافةً إلى ذلك، MUPUS: مجموعة من المجسات مركّبة على حربة الهبوط وتستعمل لتحديد درجة الحرارة والكثافة والخواص الميكانيكية الخارجية للسطح.
- SESAME: الجهاز سيدرس الطبقة الخارجية للمذنب من خلال ثلاث وحدات ثانوية هي:
- وحدة (CASSE) لاستكشاف الطريقة التي تنتقل بها الأصوات عبر السطح.
- وحدة (PP) لدراسة الخصائص الكهربائية للمذنب.
- وحدة (DIM) لقياس مقدار الغبار الذي يرتد مرة أخرى على سطح المذنب.
وفي هذا الصدد، تتألف الحمولة العلمية على متن فيلة من تسع أجهزة يبلغ وزنها الإجمالي 27 كيلوغرام على وجه التقريب، أي ثلث وزن المركبة. أما الأجهزة فهي:
ومن ناحية أخرى، COSAC: يتكون من كروماتوجرافيا الغاز ومطياف للكتلة. سيقوم COSAC بتحليل مكونات العينات المأخوذة من السطح والمواد المتطايرة من المذنب، كما أنه سيساعد في استكشاف الجزيئات العضوية المعقدة فيها.
في هذا الإطار، CONSERT: رادار سيقوم بدراسة التركيب الداخلي لنواة المذنب من خلال قياس الأمواج الكهرومغناطيسية المتولدة بواسطة فيلة وروسيتا حول المذنب لكي يتم تحديد مكوناتها الداخلية.
في هذا الإطار، CIVA: يتكون من ست كاميرات صغيرة تعمل على تكوين صورة بانورامية لسطح المذنب. كما أن الجهاز سيدرس تركيب وقوام وانعكاسية العينة التي تم الحصول عليها من السطح.
التصميم
في هذا الإطار، ستطلق حال هبوط فيلة على السطح وذلك لتثبيته ومنعه من الانفصال من المذنب نتيجة الجاذبية الضعيفة.
ومن جهة أخرى، خطط في البداية لتكون البعثة موجهة نحو المذنب فيرتانين لكن لاحقًا بسبب تأخر إقلاع الصاروخ أريان 5 في موعده استلزم تغيير الهدف إلى المذنب شوريموف-غيرايزمنكو حيث في هذه الحالة أصبحت سرعة الهبوط أعلى نتيجة كبر كتلة المذنب الجديد عن سابقه، لذلك أصبح تعديل فرامل الهبوط أمرًا ضروريًا.
في هذا الإطار، يتكون المسبار من ثلاثة وحدات أساسية مصنوعة من ألياف الكربون وهي: «صفيحة قاعدية» تعمل على المحافظة على استقرارية المركبة آليًا. «منصة الأجهزة» و بنيت سداسية الشكل لربط جميع الوحدات الأخرى معًا، كما أن سطح المركبة غُطي بخلايا شمسية تعمل على توليد الطاقة الكهربائية.
وفي السياق ذاته، المسبار مصصم للهبوط باستخدام ثلاثة أرجل ستفتح حالما سيقذف نفسه من المركبة الأم روسيتا بأوامر منها حيث الأرجل الثلاثة ستخفف من الطاقة الناتجة من ارتطام المركبة بالسطح مع قدرتها على تدوير جسم المركبة أو إمالته أو رفعه لإعادته إلى شكله الأولي من جديد. كما أن الأرجل مزودة بحربة
العمليات على سطح المذنب وفقدان الاتصال
وفي هذا الصدد، هناك احتمال قائم لإعادة الاتصال بفيلة خلال شهر أغسطس من عام 2015 حيث سيقترب المذنب خلال هذا التاريخ أكثر من الشمس مما يعني زيادة في كمية الضوء اللازم للالواح الشمسية وإعادة شحن البطاريات.
كذلك، أكد تحليل البيانات القادمة من فيلة أن MUPUS لم يقم بالحفر عميقاً تحت التربة ذلك أن التربة كانت قاسية كالجليد على خلاف المتوقع بأن تكون هشة نوعاً ما، كما لم يتم تسليم عينات التربة إلى الجهاز COSAC.
وفي السياق ذاته، في صباح 14 نوفمبر 2014 كان متوقعاً أن توفر شحنة البطارية الطاقة اللازمة للقيام بالعمليات المختلفة حتى نهاية اليوم. وبعد الحصول على البيانات من المعدات التي لم تشتمل المهام الموكلة إليها القيام بعمليات الحفر في التربة (والتي تشكل 80% من إجمالي التجارب العلمية المخطط لها) بدأ كل من الجهاز MUPUS مخترق التربة وجهاز الحفر SD2 بالعمل. لاحقًا تم إرسال البيانات التي حصل عليها MUPUS وكذلك الجهاز COSAC وPtolmy إلى روزيتا. كما تم إرسال جملة من بيانات الجهاز CONSERT لدى نهاية القيام بالعمليات المطلوبة. خلال فترة إرسال البيانات المسائية رُفع فيلة بمقدار 4 سم وأُدير 35° بغاية توجيه الألواح الشمسية نحو الشمس في المستقبل. فيما بعد بفترة قليلة انخفضت الطاقة الكهربائية بشكل سريع وأُجبرت المعدات العلمية على إيقاف عملها. وانخفض كمية البيانات المرسلة إلى روزيتا حتى توقفت تماماً. وقطع الاتصال به في تمام الساعة 00:36 حسب توقيت العالمي في 15 نوفمبر 2014 ليدخل بذلك فيلة في سبات عميق للمرة الثانية.
- اقرأ كذلك
- كويكب 2024 YR4
- روسيتا
- ديب إمباكت
- المذنبات
- حزام الكويكبات
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟