قياس مسافات بصري
المحتويات
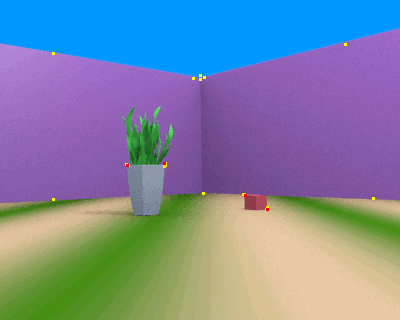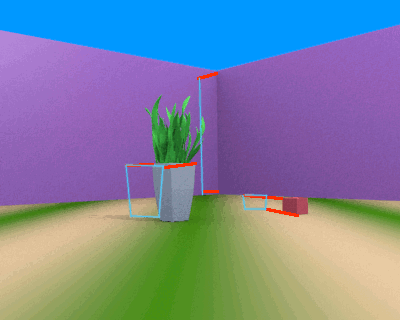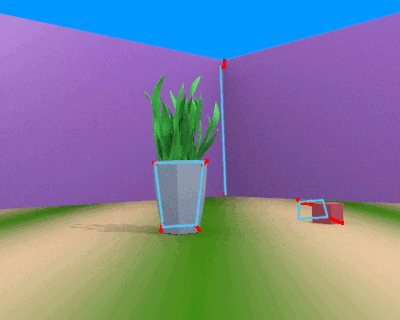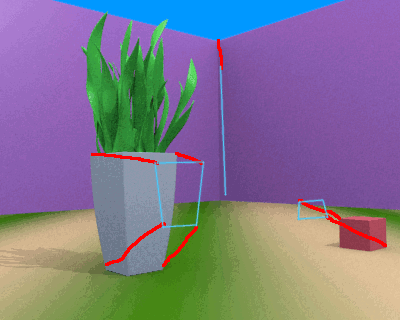
بدايةً، التعرّف على البيئة المحيطة للكاميرا من خلال المشاهد(Visual odometry-اودومتري بصري) ،تسمى كذلك ( Egomotion)، تقنية مهمة في الأتمتة و تطبيقات الملاحة و الروبوت. و أجهزة التتبع لمعرفة مكان الأجسام في بيئة ثلاثية البعد ، يتم تقدير حركة الكاميرا في مجال الرؤية نسبة إلى مشهد جامد، ويكون هذا حاسوبيا بمعالجة الصور الرقمية المنبثقة من الكامرا بخورزميات مختلفة ، قد تستعمل كاميرتين أو أكثر لزيادة الدقة. وفيما يلي تفاصيل أوسع عن ذلك.
مبادئ العمل
إضافةً إلى ذلك، من الأساليب المستعملة في الخوارزميات هي التركيز على مجموعة من نقاط البكسل . و تحويل الصورة إلى ألوان اقل لتسهيل المقارة و يتم هذا فوريا بنظام الزمن الحقيقي (Real time ) من أجل الحصول على سرعة استجابة جيدة ، تشبه هذه العملية تقنية استخراج النصوص من صور الماسح الضوئي و المسماة«تعرف ضوئي على المحارف» OCR.
وعلى صعيد آخر، الاودومتري البصري يمكن تصنيفه بحسب نوع مستشعر البيانات المستعمل. مثلًا ، كاميرات ستيريو قد استعملت على نطاق واسع لتقدير الاودومتري البصري.
وفي هذا السياق، يتم الكشف عن حركة الأجسام الموجودة في الصورة ، عن طريق المقارنة مع الصورة التالية . إضافتا إلى المتغيرات مثل سرعة الروبوت، حركة الكاميرة,المنظور ، تجمع هذه المعلومات و تعالج بخوارزميات لنتمكن من معرفة حركة الروبوت الحامل (للكاميرا) و بُعد الأجسام و حجمها و حركتها.
نظرة عامة
كذلك، انطلق البحث في الخمسينيات باستخدام الحاسوب لتوضيف نظريات في الهندسة والجبر ، وأحرز نجاحاً في بناء نظم قادرة على معالجة المعلومات ، لكن هذه النظم لم تصل إلى مستوى الإثبات.
ومن جهة أخرى، أجريت الكثير من التجارب في نهاية الستنيات في مخابر المعاهد و الجامعات لتصميم (رجل آلي ذكى)، وأنتجت نماذج تجريبيه قادرة على تميز منظر بسيط ، وأوضحت الدراسات أن قدرات الرجل الآلي ليست جيدة بدون المزيد من البحث في معالجة المعلومات المرئية ، انقسمت فروع البحث إلى مسارات منفصله ، فأصبح مجال الرؤية Vision مجالا مستقلاً ،ومتعدد النواحي كتطوير أجهزة الأحساس والتحكم لمراقبة الموضع.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟