كاميرا زينيث
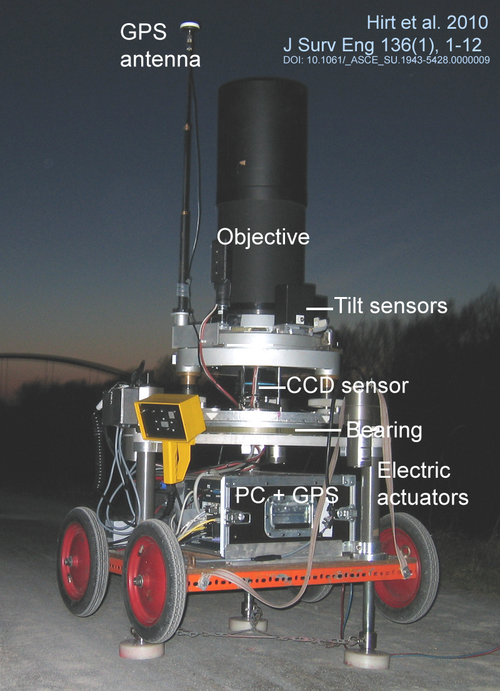
في البداية، كاميرا زينيث هي تلسكوب استروجودي يستعمل في المقام الأول للمسح المحلي لحقل جاذبية الأرض
في هذا الإطار، تم تصميم كاميرات زينيث كأدوات قابلة للنقل والمراقبة المباشرة للخط الرأسي (الإحداثيات الفلكية) والانحرافات الرأسية.
دقة وتطبيقات
وفي السياق ذاته، إذا كانت الإحداثيات الجيوديسية لكاميرا زينيث معروفة أو مُقاسة، مثلاً مع جهاز استقبال GPS، يتم الحصول على الانحرافات الرأسية نتيجة لقياس الكاميرا زينيث. توفر كاميرات زينيث إحداثيات فلكية وانحرافات رأسية دقيقة إلى نحو 0.1 ثانية من القوس.
وفي هذا الصدد، كاميرات زينيث مع أجهزة استشعار صورة CCD فعالة لجمع الانحرافات العامودية في قرابة 10 محطات ميدانية في الليلة الواحدة. وقد استعملت كاميرات زينيث لإجراء مسوحات محلية دقيقة لحقل جاذبية الأرض (الجيويد، شبه الجيويد).
قراءات إضافية
علاوةً على ذلك، Hirt., C; Bürki, B.; Somieski, A.; Seeber, G. Modern Determination of vertical deflections using digital zenith cameras. Journal Surveying Engineering 136(1), Feb 2010, 1-12. .(PDF).
- انظر كذلك
- مجسم أرضي
- الهيئة الدولية لدوران الأرض والنظم المرجعية
ومن جهة أخرى، Hirt, C.; Seeber, G. Accuracy analysis of vertical deflection data observed with the Hannover Digital Zenith Camera System TZK2-D. Journal of Geodesy 82(6): 347-356. . (PDF).
أداة
ومن جهة أخرى، يتم تركيب كاميرات زينيث بشكل عام على منصة قادرة على تشغيلها للسماح بالتقاط صور النجوم في اتجاهين للكاميرا (قياس الوجهين). لأن كاميرات زينيث عادة ما تكون مصممة على أنها أدوات ليست للتتبع وغير المسح الضوئي، أوقات التعرض قصيرة في ترتيب عدد قليل من 0.1 ث، مما يؤدي إلى صور نجمة دائرية إلى حد ما. وتُسجل عهود التعرض في الغالب عن طريق القدرة على التوقيت في أجهزة استقبال النظام العالمي لتحديد المواقع GPS- (وضع علامات الوقت).
إضافةً إلى ذلك، تجمع كاميرا زينيث بين العدسة البصرية (فتحة قياس 10-20 سم على وجه التقريب) مع مستشعر الصور الرقمية (CCD) من أجل تصوير النجوم بالقرب من الذروة. المستويات الإلكترونية (أجهزة استشعار الميل) بمثابة وسيلة للإشارة العدسة نحو الذروة.
معالجة البيانات
من جهة ثانية، اعتمادا على استشعار CCD - مزيج عدسة المستعملة، يتم التقاط عشرات إلى مئات من النجوم مع صورة واحدة ذروة الرقمية. يتم قياس مواقف النجوم المصورة عن طريق خوارزميات معالجة الصور الرقمية، مثل تحليل لحظة الصورة أو وظائف انتشار نقطة لتناسب الصور. وتستعمل كتالوجات النجوم، مثل Tycho-2 أو UCA C-3 كمرجع سماوي للحد من صور النجوم. يتم استيفاء نقطة الذروة في مجال النجوم المصورة، وتصحيحها لوقت التعرض والميل (صغير) لمحور التلسكوب لتحقيق اتجاه خط رأسي.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟