مرشح كالمان
المحتويات
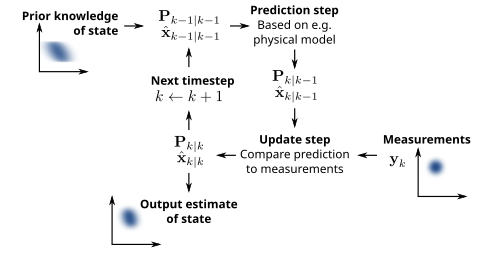
قبل الخوض في التفاصيل، مصفات أو مرشح أو فلتر كلمان Kalman Filter هو مرشح يستعمل عادة لحساب أو التنبؤ بحالات نظام ديناميكي ما اعتمادًا على نموذج أو قياسات مشوشة له
Xdot=AX+BU
إضافةً إلى ذلك، أي أنه عبارة على ملاحظ. سمي هذا المرشح باسم مخترعه الرياضياتي رودولف كالمان.أحيانا يسمى هذا المرشح كذلك بمرشح أو فلتر فينر.
مرشح كالمان بوسي المتصل واستعماله في التحكم بإرجاع الحالة
من جهة ثانية، ولكى تفهم مرشح كالمان فاننا ننصح ان تطلع اولا على تمثيل الحالة للأنظمة الديناميكية
إضافةً إلى ذلك، ولكن إذ استطعنا معرفة الحد الذي يستطيع المستشعر ان يقيسه فاننا نستطيع ان نكتشف ما إذا كانت القيمة المقاسة صحيحة ام عبارة عن تشويش
وفي هذا الصدد، نعلم انه للتحكم في شيء معين فلا بد من قياسه والمقارنة بينه وبين القيمة المطلوبة له ولكن تكمن المشكلة في أن المستشعرات دائما يوجد بها تشويش. وهذا يؤثر على القيمة المقاسة وبالتالى يؤثر سلبا في النهاية في التحكم في الشئ الذي أردنا التحكم فيه .
من جانب آخر، مرشح كالمان بوسي المتصل continous kalman bucy filter هو النسخة المتصلة لفلتر كالمان.
نحن نعرف المعادلا ت التالية
ومن ناحية أخرى، يقوم فلتر كالمان بحساب قيم حالة نظام ديناميكي ما بطريقة مثلى تجعل القيمة المنتظر لمربع الفارق بين التنبؤ والحالة الصحيحة هي الأصغر.
مرشح كالمان المتقطع
في هذا الإطار، مرشح كالمان المتقطع discrete kalman filter هي النسخة المتقطعة منه ولذلك النسخة أو الخوارزمية المنتشرة والمستعملة في الحواسيب.
ȳ=CX+DU+V
وفي السياق ذاته، لايجاد ŷ أو القيمة المتوقعة فانها ستعتمد على ȳ ,X,U بدون الدخول في التفاصيل الرياضية الآن يمكنك استخدام السيميولينك مباشره لعمل ذلك --- وخير طريقة للشرح هي المثال—لنطبق الشكل التالى
من جانب آخر، ولكن لماذا نجمع ال NOISE ولا نضربها مثلا في x أو u ---- لماذا الجمع ؟
من جانب آخر، ونستطيع ان نكتشف ان ȳ هي الكمية المقاسة ولكن مع وجود ال noise ---- v وان الكمية الحقيقية هي المفروض Y
وعلى صعيد آخر، الإجابة هي ان عند زمن معين وليكن T=To فان ȳ في النهاية ما هي الا y واضيف أو طرح منها كمية معينة هي v فلا حاجة للتعقيد أو ايجاد علاقة بين X، V وان مثلا ȳ=CXV+DU/V^2 أو ما شابه ----
-- كذلك تستطيع اكتشاف ما معنى W من الشرح السابق.
من جهة ثانية، KB filter ليس block جاهز في السيميولينك ولكنك تقوم ببناءه imbedded matlab file
Y=CX+DU
فتصبح كالتالى
من جانب آخر، ولكن هذه المعادلات يحدث عليها زيادات نتيجة وجود تشويش (noise) وكذلك ما لا نعلم بيقين ان الارقام المكتوبة في A, B هي ارقام السيستم الصحيحة—يعنى ربما كان هناك خطأ في هذه الارقام مثلا ال stability derivatives وinertia ممكن يكون هناك بعض ال uncertainity في الارقام هذه فممكن نعتبرها ك disturbance على السيستم لذلك نضيف ترميين في المعادلات لتكون اقرب للحقيقة
Xdot=AX+BU+W
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟