مسابقة الروبوتات الجوية الدولية
المحتويات
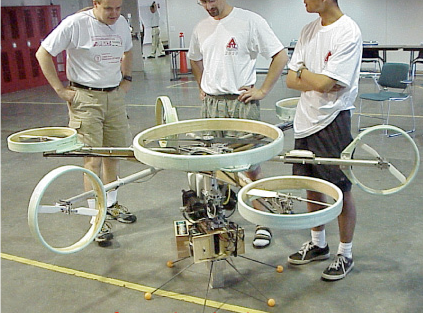
تعريفًا بالموضوع، مسابقة الروبوتات الجوية الدولية بدأت في عام 1991 في الحرم الجامعي لمعهد جورجيا التقني و تعتبر من أطول المنافسات الجامعية للروبوتات في العالم، منذ عام 1991 قامة فرق زملاء جامعيين بدعم من الصناعة والحكومة بعمل الروبوتات الطائرة (Flying Robots) في محاولة لأداء مهام تتطلب سلوكيات روبوتية لم تتم من قبل بواسطة آلات طائرة (Flying machines)، في عام 1990، فإن مصطلح «الروبوتات الجوية» و التي صيغت من قبل روبرت سي ميكلسون لوصف فئة جديدة من آلات الطيران الصغيرة الذكية للغاية، في سنوات النجاح المتتالية من المنافسة شهدت هذه الروبوتات الجوية نمو في قدراتها والتي كانت في البداية أقل في الحفاظ على أنفسهم في الهواء على عكس الإنسان الآلي الذي كان أكثر ثباتا (self-stable) وقدرة على التنقل الذاتي (self-navigating) والتفاعل مع بيئته خصوصا على أي كائنات (Objects) على الأرض . وتعرض الأقسام التالية جوانب أخرى من الموضوع.
كذلك، وكان الهدف الأساسي من المسابقة تقديم فن الروبوتات الجوية وتحريكها للأمام، هذه التحديات والمنافسات تم وضعها قبل مجتمع الكليات العالمي، من عام 1991 حتى عام 2009 تم تقديم ستة مهام، كل مهمة منهم تضمنة سلوك روبوت مستقل ذاتي التحكم بالكامل، وكان هذا السلوك غير مشمول في أي مكان في العالم وحتى أعقد روبوتات القوى العسكرية التي تنتمي إلى القوى العظمى .
نبذة تاريخية
من جهة ثانية، في أكتوبر 2013 تم اقتراح مهمة جديدة سابعة، وكما هو الحال مع المهمات السابقة تضمنة المهمة 7 روبوتات طيران مستقل وذاتي تماما، ولكن كانت هذه هي المهمة الأولى لـ IARC لإشراك تفاعل بين الكثير من الروبوتات الأرضية، وحتى المنافسة المتزامنة بين أثنين من الروبوتات المحلقة الطائرة ضد بعضهما البعض وضد عقارب الساعة للتأثير على السلوك ومسار عدد يصل إلى عشرة روبوتات أرضية ذاتية مستقلة، وهناك الكثير من الأمثلة على الروبوتات الطائرة وفوائدها التي تفوق الخيال.
المهمة الرابعة
ومن ناحية أخرى، تم البدء في المهمة الرابعة في سنة 2001 ، وشملت هذه المهمة للروبوتات الطائرة المستقلة تماما ثلاثة سيناريوهات تتطلب نفس السلوك .
المهمة الأولى
علاوةً على ذلك، المهمة الأولية سنة 1991 كانت لتحريك قرص معدني من جانب واحد من الساحة إلى الأخرى بواسطة روبوت محلق مستقل تماما وكان ينظر إليها كثيرون على أنها شبه مستحيلة، وظلت الفرق تحسن المدخلات في السنتين التاليتين حتى شهدة المنافسة إقلاع وطيران وهبوط بواسطة فريق من معهد جورجيا للتكنولوجيا .
ومن ناحية أخرى، بعد ثلاث سنوات لاحقة في عام 1995 قام فريق من جامعة ستانفورد بعمل روبوت محلق كان قادرا على الحصول على قرص واحد وتحريكه من جانب واحد من الساحة إلى أخرى في رحلة مستقلة تماما وكان هذا قبل نصف عقد من توقع بعض النقاد.
المهمة السادسة
ومن جهة أخرى، بدأت المهمة السادسة في عام 2010 امتدادا لموضوع المهمة الخامس لسلوك الروبوت الطائر داخليا (Indoor Flight)، وتطلبت المهمة السادسة سلوكيات أكثر تقدما عن ما هو ممكن أن يؤدى بواسطة أي روبوت جوي في تلك السنة (2010)، هذه المهمة التجسسية شملت سرقة ذاكرة بيانات فلاش من غرفة خاصة في المبنى، ولم يكن هناك معرفة مسبقة لخريطة الطابق وكان مطلوب كذلك وضع ذاكرة بيانات مماثلة لتجنب الكشف عن السرقة، في سنة 2010 تم عمل ندوة لنقاش مهمة رحلة الطيران الداخلية (Indoor Flight) في أثناء الذكرى السنوية العشرين للمسابقة، القواعد الرسمية للمهمة السادسة متوفرة في موقع المسابقة.
- انظر كذلك
- روبوتات الخدمة العسكرية
- روبوت
- ذكاء اصطناعي
المهمة الثانية
ومن ناحية أخرى، في المهمة الثانية تم تشديد المنافسة وجعلها ملخصة ومحصورة في البحث عن وتفريغ النفايات السامة ومعرفة وعمل خريطة للموقع المدفون به النفايات السامة عشوائيا وجزئيا وتحديد محتويات كل برميل من علامات الخطر الموجودة في مكان ما خارج كل برميل .
وعلى صعيد آخر، في سنة 1996 قام فريق من معهد ماساتشوست للتكنولوجيا وجامعة بوسطن بدعم من ، بإنشاء روبوت طائر صغير كامل ذاتي ومستقل التحكم يستطيع تكرارا تعيين موقع خمس براميل للنفايات السامة بشكل صحيح وتحديد محتويات اثنين منها من الجو بشكل صحيح . وبذلك تحقق 75 في المئة من المهمة على وجه التقريب، في السنة التالية كان هناك روبوت جوي تم تطويرها من قبل فريق من جامعة كارنيغي ميلون أكملت المهمة بالكامل.
المهمة الثالثة
في هذا الإطار، وقد بدأت المهمة الثالثة في عام 1998، وكانت المهمة للبحث والإنقاذ والتي تتطلب من الروبوتات المستقلة الإقلاع، والطيران إلى منطقة الكوارث والبحث عن الناجين والقتلى وسط إستمرار حرائق الغابات، وأنابيب المياه المكسورة، ووسط غيوم من الغاز السامة والأنقاض من المباني المدمرة .
تحديد مداخل صالحة في ذلك المبنى
- دخول المبنى بواسطة الروبوت الجوي أو جهاز استشعار تحمله سيارة فرعية
- إنجاز المهمة في غضون 15 دقيقة
- التحكم الذاتي الكامل لجميع جوانب المهمة
المهمة الخامسة
وعلى صعيد آخر، بدأت المهمة الخامسة من حيث أنتهة المهمة الرابعة من خلال إظهار سلوكيات الروبوت الجوية الضرورية للتفاوض السريع،
كان السيناريو الأول مهمة انقاذ الرهائن
كذلك، السيناريو الثاني يدور حول اكتشاف ضريح القديم من قبل علماء الآثار .
وفي هذا السياق، يشمل السيناريو الثالث انفجار في منشأة مفاعل نووي وإيقاف اثنين من ثلاثة مفاعلات .
- المهام الثلاثة تشمل نفس العناصر :
- الدخول السريع خلال مسار ثلاثة كيلوا مترات
- موقع مجمع مباني
- موقع مبنى خاص داخل مجمع
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟