ملاحة بالأقمار الاصطناعية
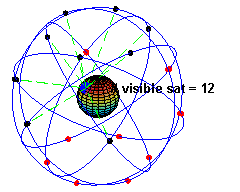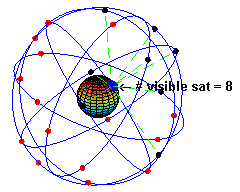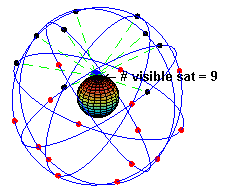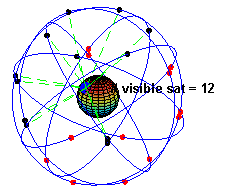
بدايةً، الملاحة بالأقمار الاصطناعية هو نظام يستعمل الأقمار الاصطناعية لتوفير معلومات عن الموقع الجغرافي. يسمح النظام لأجهزة استقبال إلكترونية صغيرة بتحديد موقعها (خط الطول، دائرة العرض، والارتفاع/الارتفاع الجغرافي) بدقة عالية باستخدام إشارات زمنية مرسلة من الأقمار الاصطناعية بواسطة الراديو. يمكن استخدام النظام للملاحة أو لتتبع موضع شيء ما مزود بجهاز استقبال (التتبع بواسطة الأقمار الاصطناعية). الإشارات تسمح كذلك للمستقبل الإلكتروني بحساب التوقيت المحلي بدقة عالية، مما يتيح مزامنة الوقت. تعمل أنظمة الملاحة بالأقمار الاصطناعية بشكل مستقل عن أي استقبال هاتفي أو إنترنت، رغم أن هذه التقنيات بإمكانها تحسين معلومات الموقع الجغرافي. وفيما يلي تفاصيل أوسع عن ذلك.
علاوةً على ذلك، يُطلق على نظام الملاحة عبر الأقمار الاصطناعية ذي التغطية العالمية اسم نظام الملاحة العالمي عبر الأقمار الاصطناعية (جي ان أس أس). اعتبارًا من أكتوبر 2018، فإنّ النظام العالمي لتحديد المواقع (جي بي أس) الخاص بالولايات المتحدة والنظام العالمي للملاحة الخاص بروسيا (غلوناس) هما أنظمة ملاحة عالمية عبر الأقمار الاصطناعية يعملان بشكلٍ كامل، ومن المُخطط بدء تشغيل بايدو للملاحة بالأقمار الاصطناعية الخاص بالصين (بي دي أس) ونظام غاليليو الخاص للاتحاد الأوروبي في عام 2020 بشكلٍ كامل. يُعتبر نظام الأقمار الاصطناعية الأوجي-الظاهري الخاص باليابان (كيو زد أس أس) نظامًا قائمًا على الأقمار الاصطناعية يهدف لتعزيز دقة نظام تحديد المواقع العالمي، من خلال نظام ملاحة عبر الأقمار الاصطناعية مستقل عن نظام تحديد المواقع العالمي إذ يُخطط البدء بتشغيله عام 2023. لدى الهند بالفعل نظام هندي إقليمي للملاحة بالأقمار الاصطناعية (آي آر أن أس أس) يُطلق عليه اسم نافيك، وهو نظام ملاحة إقليمي ذي تحكمٍ ذاتي بالأقمار الاصطناعية يوفر خدمات تحديد المواقع والتوقيت في الوقت الحقيقي بدقة، ومن المُخطط توسعته ليصبح عالميًا على المدى الطويل.
من جانب آخر، تتحقق التغطية العالمية لكل نظام عمومًا من خلال تشكيل كوكبةٍ من الأقمار الاصطناعية مكونة من 18 إلى 30 قمرًا تدور في المدار الأرضي المتوسط موزعة بين عدة مستوياتٍ مدارية. تختلف الأنظمة الفعلية، ولكنها تتمتع بميلٍ مداري يزيد عن 50 درجة وفترات مدارية تبلغ اثني عشر ساعة على وجه التقريب (على ارتفاع قرابة 20000 كيلومتر أو 12000 ميل).
تطبيقات
وفي السياق ذاته، كان الدافع الأصلي للملاحة الفضائية هو استخدامها في التطبيقات العسكرية. توفر الملاحة بالأقمار الاصطناعية دقةً في إيصال الأسلحة إلى الأهداف المطلوبة، مما يزيد بشكلٍ كبير من فتكها مع تقليل الإصابات غير المقصودة من الأسلحة غير الموجهة بشكلٍ صحيح. تسمح الملاحة بالأقمار الاصطناعية كذلك بتوجيه القوات وتحديد مواقعها بسهولة أكبر، مما يقلل من ضباب الحرب.
وعلى صعيد آخر، كما أنّ القدرة على توفير إشارات الملاحة عبر الأقمار الاصطناعية تعني القدرة على رفضها. يُحتمل أن يكون لدى مشغل نظام الملاحة بالأقمار الاصطناعية القدرة على تقليل أو إزالة خدمات الملاحة بالأقمار الاصطناعية فوق أي إقليم يرغب فيه.
ومن ناحية أخرى، الآن، تُستعمل أنظمة الأقمار الاصطناعية للملاحة العالمية، على غرار نظام غاليليو، لتحديد موقع المستعملين وموقع الأشخاص أو الأشياء الأخرى في أي لحظة معينة. يعد نطاق تطبيقات الأقمار الاصطناعية في المستقبل هائلًا، الذي يشمل القطاعين العام والخاص عبر الكثير من قطاعات السوق مثل العلوم، والنقل، والزراعة وما إلى ذلك.
نظرة تاريخية
من جهة ثانية، جرى استخدام الملاحة الراديوية الأرضية منذ فترة طويلة. استعملت أنظمة ديكا ولوران وجيي وأوميغا الملاحية أجهزة إرسال راديوية أرضية ذات موجاتٍ طويلة تبث نبضة راديوية من موقع «رئيسي» معروف، تليها نبضة مكررة من عدد من المحطات «المُستعبدة». أتاح التأخير بين استقبال الإشارة الرئيسية والمُستعبدة للمستقبِل استنتاج المسافة التي تفصله عن المحطات المُستعبدة، ما يعني تحديد موقعها.
ومن ناحية أخرى، يضع كل قياسٍ للمسافة، بغض النظر عن النظام المستعمل، جهاز الاستقبال على غلاف كروي على المسافة المقاسة من جهاز البث. عن طريق أخذ الكثير من هذه القياسات ثم البحث عن نقطة اجتماعها، يُحدّد الموقع. ومع ذلك، في حالة أجهزة الاستقبال سريعة الحركة، يتحرك موضع الإشارة أثناء تلقي الإشارات من عدة أقمار صناعية. فضلًا عن ذلك، فإنّ الإشارات الراديوية تبطئ قليلًا عندما تمر عبر الغلاف الأيوني للأرض، ويختلف هذا التباطؤ باختلاف الزاوية بين المستقبِل والقمر الاصطناعي، لأن ذلك يغير المسافة عبر الغلاف الأيوني. وبالتالي تُحاول الحسابات الأساسية العثور على أقصر خطٍ موجهٍ مماسي لأربعة أغلفةٍ كروية مفلطحة تتركز على أربعة أقمار صناعية. تقلل مُستقبلات الملاحة عبر الأقمار الاصطناعية من الأخطاء عن طريق استخدام مجموعات من الإشارات الصادرة عن عدة أقمارٍ صناعية وروابط متعددة، ثم استخدام تقنيات مثل ترشيح كالمان لدمج البيانات المُشوشة، والجزئية، والمتغيرة باستمرار في تقدير واحدٍ للموضع، والوقت، والسرعة.
ومن جهة أخرى، يُعتبر نظام ترانزيت أول نظام للملاحة عبر الأقمار الاصطناعية، وهو نظام أطلقه الجيش الأمريكي في الستينيات. استند نظام ترانزيت على تأثير دوبلر: تتحرك الأقمار الاصطناعية في مداراتٍ معروفة وتبث إشاراتها على شكل تردداتٍ لاسلكية معروفة. سيختلف التردد المستقبَل قليلًا عن تردد البث بسبب حركة القمر الاصطناعي بالنسبة للمُستقبِل. من خلال مراقبة هذا الانزياح في التردد خلال فترة زمنية قصيرة، يمكن للمستقبِل تحديد موقعه على أحد جانبي القمر الاصطناعي، ويمكن للعديد من هذه القياسات مجتمعة مع المعرفة الدقيقة لمدار القمر الاصطناعي تحديد موقع معين. تحدث أخطاءٌ في تحديد الموقع المداري للأقمار الاصطناعية نتيجة الاختلافات في مجال الجاذبية للأرض وانكسار أشعة الرادار، بالإضافة لعوامل أخرى. حُلّت هذه المشاكل من قبل فريق بقيادة هارولد أل. جوري من قسم بان آب للفضاء الجوي في فلوريدا بين عامي 1970 و1973. باستخدام استيعاب البيانات في الوقت الحقيقي والتقدير الذاتي، تم تضييق الأخطاء المنهجية والزائدة إلى مستوى يمكن التحكم فيه للسماح بالملاحة الدقيقة.
وفي هذا الصدد، تضمن جزء من بث القمر الاصطناعي المداري بياناته المدارية الدقيقة. من أجل ضمان الدقة، يرصد مرصد البحرية الأمريكية (يو أس أن أوه) باستمرار المدارات الدقيقة لهذه الأقمار الاصطناعية. في حالة انحرف مدار القمر الاصطناعي، سيقوم مرصد البحرية الأمريكية بإرسال المعلومات المحدثة إلى القمر الاصطناعي. سوف تحتوي عمليات البث اللاحقة من القمر الاصطناعي المحدث على أحدث تقويمٍ فلكي.
وفي هذا الصدد، تكون الأنظمة الحديثة أكثر مباشرةً في عملها. يبث القمر الاصطناعي إشارة تحتوي على البيانات المدارية (التي يمكن من خلالها حساب موضع القمر الاصطناعي) والوقت المحدد لإرسال الإشارة. تشمل البيانات المدارية تقويمًا فلكيًا تقريبيًا لجميع الأقمار الاصطناعية للمساعدة في العثور عليها. يُرسل التقويم الفلكي المداري في رسالة بيانات تُوضع على رمز يعمل كمرجعٍ للتوقيت. تستعمل الأقمار الاصطناعية ساعاتٍ ذرية للحفاظ على التزامن بين جميع الأقمار الاصطناعية في الكوكبة. يُقارن جهاز الاستقبال وقت البث المشفّر في إرسال ثلاثة (على مستوى سطح البحر) أو أربعة أقمار صناعية مختلفة، وبالتالي يمكن قياس زمن رحلة كل قمرٍ صناعي. يمكن إجراء الكثير من هذه القياسات في نفس الوقت للأقمار الاصطناعية المختلفة، مما يسمح بتحديد الموقع في الوقت الفعلي بشكلٍ مستمر باستخدام نسخة معدلة من التثليث المساحي.
الاستخدامات المدنية والعسكرية
وفي السياق ذاته، الدافع الرئيسي لاختراع أنظمة الملاحة بالأقمار الاصطناعية هو لاستخدامها في التطبيقات العسكرية.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟