نموذج الكاميرا ذات الثقب
المحتويات
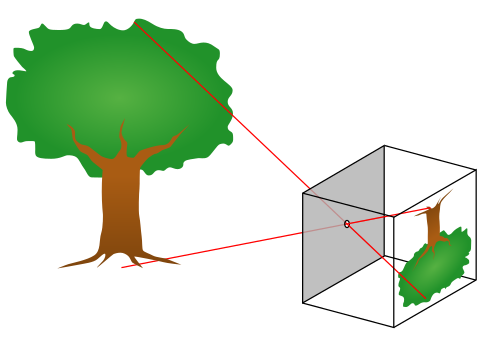
بدايةً، يصف نموذج الكاميرا ذات الثقب pinhole camera model العلاقة الرياضية بين إحداثيات نقطة في الفضاء ثلاثي الأبعاد وإسقاطها على مستوى الصورة للكاميرا ذات الثقب المثالي (ثقب صغير)، حيث يتم وصف فتحة الكاميرا كنقطة ولا تستخدام العدسات لتركيز الضوء. لا يتضمن النموذج ، مثلًا ، التشوهات الهندسية أو ضبابية الكائنات غير المركزة التي تسببها العدسات وفتحات العدسة ذات الحجم المحدود. كما أنه لا يأخذ في الاعتبار أن أغلب الكاميرات العملية لها إحداثيات صور منفصلة فقط. هذا يعني أنه لا يمكن استخدام نموذج الكاميرا ذات الثقب إلا كتقريب من الدرجة الأولى للتعيين من مشهد ثلاثي الأبعاد إلى صورة ثنائية الأبعاد . تعتمد صلاحيتها على جودة الكاميرا وينخفض تباين الصورة بشكل عام من مركز الصورة إلى الحواف مع زيادة تأثيرات تشوه العدسة. ونتناول فيما يلي مزيدًا من التفاصيل.
ومن ناحية أخرى، يمكن تعويض بعض التأثيرات التي لا يأخذها نموذج الكاميرا ذات الثقب في الاعتبار بتطبيق تحويلات إحداثيات مناسبة على إحداثيات الصورة ؛ التأثيرات الأخرى صغيرة بما يكفي لإهمالها في حالة استخدام كاميرا عالية الجودة. هذا يعني أنه غالبًا ما يمكن استخدام نموذج الكاميرا ذات الثقب كوصف معقول لكيفية تصوير الكاميرا لمشهد ثلاثي الأبعاد ، مثلًا في رؤية الكمبيوتر ورسومات الكمبيوتر .
الهندسة
إضافةً إلى ذلك، خط إسقاط النقطة P في الكاميرا. هذا هو الخط الأخضر الذي يمر بالنقطة P والنقطة O.
من جهة ثانية، يوجد كذلك نظام إحداثيات ثنائي الأبعاد في مستوى الصورة ، مع الأصل عند R مع المحورين Y1 و Y2 اللذين يتوازيان مع X1 و X2 ، على التوالي. فتكون إحداثيات النقطة Q بالنسبة إلى نظام الإحداثيات هذا هي .
وفي هذا الصدد، إسقاط النقطة P على مستوى الصورة ، يُشار إليه بالرمز Q. تُعطى هذه النقطة من خلال تقاطع الشعاع الساقط (الأخضر) مع مستوى الصورة. عمليا يمكننا أن نفترض أن > 0 مما يعني أن نقطة التقاطع محددة جيدًا.
وفي السياق ذاته، النقطة P تتواجد في مكان ما عند تنسيق المحاور بالنسبة إلى المحاور X1 و X2 و X3.
في هذا الإطار، النقطة R عند تقاطع المحور البصري ومستوى الصورة و يشار إليها بالنقطة الرئيسية أو مركز الصورة .
وفي هذا الصدد، نظام إحداثيات متعامد ثلاثي الأبعاد أصله عند النقطة O. فهذا هو المكان الذي توجد فيه فتحة الكاميرا . يشار إلى المحاور الثلاثة لنظام الإحداثيات بـ X1 و X2 و X3. يشير المحور X3 إلى اتجاه رؤية الكاميرا ويشار إليه بالمحور البصري أو المحور الرئيسي أو الشعاع الرئيسي . المستوى الذي يمتد بواسطة المحورين X1 و X2 هو الجانب الأمامي للكاميرا ، أو المستوى الرئيسي .
وعلى صعيد آخر، يوضح الشكل الهندسة المتعلقة برسم خرائط للكاميرا ذات الثقب. يحتوي الشكل على العناصر الأساسية التالية:
وعلى صعيد آخر، مستوى صورة هو المستوى الذي يتم فيه عرض الشكل ثلاثي الأبعاد من خلال فتحة الكاميرا. مستوى الصورة موازي للمحور X1 و X2 ويقع على مسافة من الأصل O في الاتجاه السلبي لمحور X3 ، حيث f هي البعد البؤري للكاميرا ذات الثقب. يعني التنفيذ العملي للكاميرا ذات الثقب أن مستوى الصورة موجود بحيث يتقاطع مع محور X3 عند الإحداثيات -f حيث f> 0 .
ومن ناحية أخرى، يُفترض أن تكون فتحة الكاميرا ذات الثقب ، ومن الثقب يجب أن تمر جميع الأشعة الساقطة صغيرة جدا فهي تـُعتبر نقطة. يشار إلى هذه النقطة في الفضاء ثلاثي الأبعاد في المنشورات العلمية بالمركز البصري (أو مركز العدسة ) .
الصورة ببعد تدويرها ومستوى الصورة التخيلية
وفي السياق ذاته، أن نقوم بتدوير نظام الإحداثيات في مستوى الصورة 180 درجة (في أي اتجاه). هذه هي الطريقة التي يمكن بها لأي تطبيق عملي للكاميرا ذات الثقب أن يحل المشكلة ؛ بالنسبة لكاميرا التصوير الفوتوغرافي ، نقوم بتدوير الصورة قبل النظر إليها ، وبالنسبة للكاميرا الرقمية ، نقرأ وحدات البكسل بالترتيب بحيث يتم تدويرها.
في هذا الإطار، أو نضع مستوى الصورة بحيث يتقاطع مع المحور X3 عند f بدلاً من -f ونعيد إجراء الحسابات السابقة. سيؤدي ذلك إلى إنشاء مستوى صورة افتراضي (أو أمامي) لا يمكن تنفيذه عمليًا ، ولكنه يوفر كاميرا نظرية قد يكون تحليلها أبسط من الكاميرا الحقيقية.
وفي هذا السياق، في كلتا الحالتين يُعطى التعيين الناتج من الإحداثيات ثلاثية الأبعاد إلى إحداثيات الصورة ثنائية الأبعاد من خلال التعبير أعلاه ، ولكن بدون علامة الناقص (-) ، وبالتالي نحصل على.
ومن جهة أخرى، الانتقال من الإحداثيات ثلاثية الأبعاد إلى الإحداثيات ثنائية الأبعاد الموصوفة للكاميرا ذات الثقب يجري بإسقاط منظور متبوعًا باستدارة 180 درجة في مستوى الصورة. هذا يتوافق مع كيفية عمل الكاميرا الحقيقية ذات الثقب ؛ فالصورة الناتجة تكون مقلوبة 180 درجة ويعتمد حجم الشيء المصور على المسافة التي بينه و بين النقطة المحورية ويعتمد حجم الصورة على المسافة f بين مستوى الصورة والنقطة البؤرية. ومن أجل إنتاج صورة غير مقلوبة فهناك احتمالان:
أو
من جهة ثانية، وهو تعبير يصف العلاقة بين الإحداثيات ثلاثية الأبعاد للنقطة P وإحداثيات صورتها عند النقطة Q في مستوى الصورة.
يمكن تلخيص هذا على أن :
بالإحداثيات المتجانسة
أنظر كذلك
كذلك، يمكن كذلك تمثيل الانتقال من إحداثيات ثلاثية الأبعاد للنقاط في الفضاء إلى إحداثيات صورة ثنائية الأبعاد في إحداثيات متجانسة . نعتبر تمثل نقطة ثلاثية الأبعاد في إحداثيات متجانسة (متجه رباعي الأبعاد) ، ونفترض أن تكون لصورة هذه النقطة في الكاميرا ذات الثقب (ناقل ثلاثي الأبعاد). نصل إلى العلاقة التالية :
في هذا الإطار، حيث هي مصفوفة الكاميرا 3x4 والعلامة يتني المساواة بين عناصر المساحات الإسقاطية . هذا يعني أن الجانبين الأيمن والأيسر متساويان في الضرب القياسي غير الصفري. نتيجة لهذه العلاقة هو أن يمكن رؤيتها كعنصر من عناصر الفضاء الإسقاطي ؛ مصفوفتي الكاميرا تكون متكافئتين إذا كانتا متساويتي الجدوى . هذا الوصف لرسم خرائط الكاميرا ذات الثقب ، كتحول خطي بدلاً من أن يكونا تعبيرين خطيين . هذا يجعل من الممكن تبسيط الكثير من اشتقاقات العلاقات بين إحداثيات ثلاثية الأبعاد وثنائية الأبعاد.
استئصال الكاميرا
ابن الهيثم
- الكاميرا ذات الثقب ، التطبيق العملي للنموذج الرياضي الموصوف في هذه المقالة.
- عدسة مستقيمة
- المراجع
معادلة العلاقة الخطية المتداخلة
ومن جهة أخرى، بعد الخروج ، الموقع المكافئ للثقب بالنسبة لمستوى الصورة في كاميرا حقيقية.
وفي السياق ذاته، بعد المدخل ، الموقع المكافئ للثقب بالنسبة لبعد الشخص الواقف أمام الكاميرا .
أو
يعطي تحقيق مماثل ببحث في الاتجاه السلبي لمحور X1 المعادلة:
الصيغة
كذلك، لاحقًا نريد أن نفهم كيف الإحداثيات من النقطة Q تعتمد على الإحداثيات من النقطة P. يمكن القيام بذلك بمساعدة الشكل التالي الذي يُظهر نفس المشهد مثل الشكل السابق ولكن الآن من أعلى ، بالنظر إلى الأسفل في الاتجاه السلبي لمحور X2.
وفي هذا الصدد، في هذا الشكل نرى مثلثين متشابهين وكلاهما يحتوي على أجزاء من الشعاع الساقط (أخضر) مثل الوتر . ضلع المثلث الأيسر هي و f و ضلع المثلث القائم و . بما أن المثلثين متشابهان ، فنجد أن :
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟