هوندا سلسلة بي
المحتويات
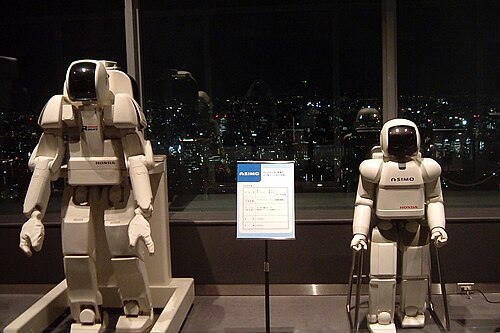
بدايةً، سلسلة بي هي مجموعة من الروبوتات البشرية النموذجية التي طورتها هوندا بين عامي 1993 و2000. سبقتها سلسلة إي من هوندا (التي لم يُكشف عن تطويرها للجمهور في ذلك الوقت)، وتلتها سلسلة أسيمو، التي كانت حينها الروبوتات البشرية الأكثر تطوراً في العالم. وصف هيرويوكي يوشينو، رئيس شركة هوندا موتور ومديرها التنفيذي في ذلك الوقت، برنامج هوندا للروبوتات البشرية بأنه يتماشى مع توجه الشركة نحو تعزيز التنقل البشري. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
الخصائص
كذلك، يمكن التحكم في أسيمو بواسطة جهاز تحكم محمول، بينما كان يتم التحكم في بي 3 من محطة عمل.
من جانب آخر، قرر مهندسو هوندا أن الروبوت يجب أن يكون سهل التشغيل وصغير الحجم، مما يمكنه من مساعدة الناس، مثلًا، التحدث وجهاً لوجه مع شخص يجلس على كرسي.
- بي 1 طور عام 1993
- بي 2 كُشف عنه عام 1996
- بي 3 كُشف عنه عام 1997
بي 4 طور عام 2000
وعلى صعيد آخر، ^ – طُوِّر الطراز بي 1 في سنة 1993، لكنه لم يُكشف عنه، وأبقت هوندا وجوده سراً حتى الإعلان عن الطراز بي 2 في سنة 1996.
ملاحظات:
كذلك، ^ – طُوِّر الطراز بي 4 في عام 2000، وكُشف عنه في الأصل تحت اسم نموذج بي 3 المطور. أُعلن عن النموذج باسم بي 4 في عام 2009.
التاريخ
وعلى صعيد آخر، في سنة 1993، بدأت هوندا في تطوير نماذج بروتوتايب (سلسلة بي)، حيث تم تركيب الأرجل على جذع مزود بأذرع قادرة على أداء مهام أساسية. ظهر الطراز بي 2، وهو ثاني نموذج أولي، في ديسمبر 1996، مستعملاً تقنيات لاسلكية مما جعله أول روبوت ثنائي الأرجل ذاتي التنظيم. بلغ وزن بي 2 463 رطلاً بطول ستة أقدام. في سبتمبر 1997، قُدّم بي 3 كأول روبوت بشري ثنائي الأرجل مستقل تماماً، بطول خمسة أقدام وأربع بوصات ووزن 287 رطلاً.
إضافةً إلى ذلك، بدأ العمل على تطوير روبوت بشري متطور في عام 1986، عندما أنشأت هوندا مركزاً بحثياً ركز على التقنيات الأساسية، بما في ذلك روبوتات الأشكال البشرية.
علاوةً على ذلك، كان على مهندسي هوندا البحث في كيفية مشي البشر، مستعملين الهيكل العظمي البشري كمرجع لإنشاء نسخة مطابقة له وجعلها تعمل مثل الكائن البشري. في سنة 1986، صُنع أول روبوت ثنائي الأرجل قادر على المشي، استعمله مهندسو هوندا لتأسيس تقنية مشي مستقرة، تشمل صعود الدرجات والأسطح المائلة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟