دلتا روبوت
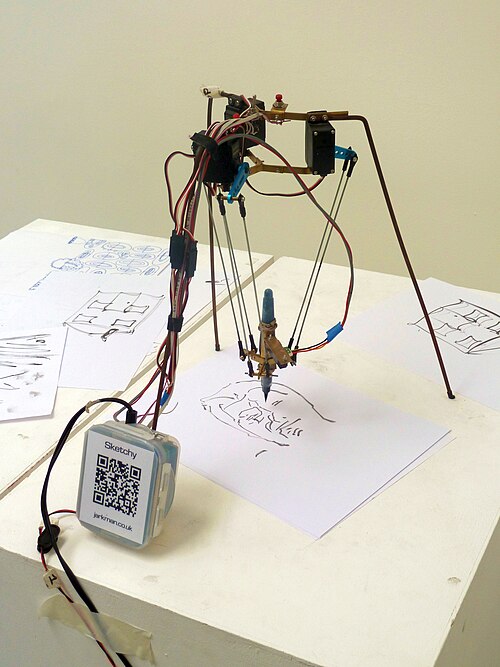
تعريفًا بالموضوع، الروبوت دلتا هو نوع من الروبوتات المتوازية يتكون من ثلاثة أذرع متصلة بمفاصل عالمية في القاعدة. تتمثل السمة التصميمية الرئيسية في استخدام متوازيات الأضلاع في الأذرع مما يحافظ على اتجاه أداة النهاية. في المقابل يمكن لمنصة ستيوارت تغيير اتجاه أداة النهاية الخاصة بها. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
كذلك، تُستعمل روبوتات دلتا على نطاق واسع في عمليات الانتقاء والتعبئة في المصانع نظرًا لسرعتها العالية حيث تصل سرعة بعضها إلى 300 عملية انتقاء في الدقيقة.
التطبيقات
وفي السياق ذاته، غالبًا ما تُدمج هذه الروبوتات مع أنظمة رؤية حاسوبية مما يُمكّنها من اكتشاف وتتبع العناصر المتحركة على سيور النقل وتوجيهها بطريقة صحيحة والتقاطها بسرعات عالية حتى في البيئات غير المنظمة. أصبحت الرؤية الآلية المُدمجة مع روبوتات دلتا الآن تكوينًا قياسيًا في تغليف المواد الغذائية وفرز البريد وتجميع الأجزاء الصغيرة.
من جانب آخر، استكشفت الروبوتات دلتا متناهية الصغر مثل مِلي دِلتا لتطبيقات طبية حيوية ومهام دقيقة. تستعمل هذه المنصات المصغرة محركات كهرضغطية أو مرنة لتوفير تحديد المواقع بدقة أقل من ملليمتر مع أوقات استجابة في نطاق أجزاء من الثانية.
وعلى صعيد آخر، في التطبيقات الطبية تكييف آليات دلتا لأنظمة تحديد المواقع الجراحية العصبية مثل جهاز سِرجِسْكوب. يستعمل هذا النظام بنية دلتا لحمل وإعادة وضع المجاهر الجراحية بدقة تصل إلى أقل من ملليمتر مما يوفر الاستقرار وسهولة التحكم اليدوي من قبل الجراحين.
من جانب آخر، في صناعة الإلكترونيات تُستعمل روبوتات دلتا لوضع المكونات بسرعة عالية على لوحات الدوائر المطبوعة وتوصيل الأسلاك وغيرها من عمليات التجميع الدقيقة. كتلتها المتحركة المنخفضة تجعلها مناسبة بصفة خاصة لبيئات الغرف النظيفة حيث يجب تقليل الاهتزازات أو اضطراب الهواء إلى أدنى حد.
وفي هذا الصدد، في مجال التصنيع الإضافي اعتمد حركية الروبوت دلتا في طابعات ثلاثية الأبعاد من نوع دلتا مما يوفر حركة أسرع تتناسب مع العمليات الجديدة. يسمح الربط المتوازي بحركات رأس أسرع وقصور ذاتي أقل مقارنةً بالطابعات الكارتيزية.
علاوةً على ذلك، تُستعمل روبوتات دلتا على نطاق واسع في الأتمتة الصناعية نظرًا لسرعتها العالية ودقتها ونسبة صلابتها إلى وزنها. ويُعدّ استخدامها الأكثر شيوعًا في مهام الالتقاط والوضع عالية السرعة حيث يجب نقل الأشياء من مكان إلى آخر بأقل تأخير ممكن. في صناعات التعبئة والتغليف تستطيع روبوتات دلتا فرز وتعبئة ومعالجة السلع الاستهلاكية الصغيرة مثل الحلويات والإلكترونيات ومستحضرات التجميل والمنتجات الصيدلانية محققةً معدلات إنتاجية تصل إلى 300 دورة في الدقيقة.
كذلك، استُخدمت روبوتات دلتا كذلك في الأجهزة اللمسية وأنظمة إدخال الواقع الافتراضي نظرًا لانخفاض قصورها الذاتي وقدرتها العالية على الحركة العكسية. توفر آليات دلتا صغيرة الحجم للمستعملين ردود فعل فورية للقوة في أجهزة الإدخال ثلاثية الأبعاد مما يتيح إجراء محاكاة عالية الدقة في سيناريوهات التدريب والتحكم عن بُعد.
التاريخ
ومن ناحية أخرى، اختراع روبوت دلتا (روبوت ذو ذراعين متوازيتين) في أوائل ثمانينيات القرن الماضي على يد فريق بحثي بقيادة البروفيسور ريموند كلافيل في المدرسة الفيدرالية للفنون التطبيقية في لوزان (إي بي إف إل سويسرا ). بعد زيارة لمصنع شوكولاتة رغب أحد أعضاء الفريق في تطوير روبوت لوضع قطع البرالين في عبواتها. كان الهدف من هذا النوع الجديد من الروبوتات هو التعامل مع الأجسام الخفيفة والصغيرة بسرعة فائقة وهو ما كان يمثل حاجة صناعية ملحة في ذلك الوقت.
ومن جهة أخرى، في عام 1987، اشترت شركة دِمورِكس السويسرية ترخيصًا لروبوت دلتا وبدأت في إنتاج روبوتات دلتا لصناعة التعبئة والتغليف.
وفي هذا السياق، في عام 2017 قام باحثون من مختبر الروبوتات الدقيقة بجامعة هارفارد بتصغيره باستخدام مشغلات كهرضغطية إلى 0.43 جرام لمدة 15مم × 15مم × 20ملم، قادر على تحريك 1.3g حمولة حول مساحة عمل تبلغ 7 مليمترات مكعبة بدقة 5 ميكرومترات تصل إلى 0.45 سرعات متر/ثانية مع 215 تسارعات م/ث² وأنماط متكررة عند 75هرتز.
إضافةً إلى ذلك، في عام 1991 قدم ريموند كلافيل أطروحته للدكتوراه بعنوان "تصور روبوت موازٍ سريع بأربع درجات من الحرية" وحصل على جائزة الروبوت الذهبي في سنة 1999 عن عمله وتطويره لروبوت دلتا.
من جانب آخر، وفي سنة 1999 كذلك بدأت شركة إيه بي بي للأتمتة المرنة ببيع روبوت دلتا الخاص بها مُلتقِط مرن. وبحلول نهاية عام 1999 كانت شركة أنظمة سيغباك تبيع كذلك روبوتات دلتا.
التصميم
إضافةً إلى ذلك، طور الكثير من الترتيبات "الخطية المثلثية" حيث تقوم المحركات بتشغيل مشغلات خطية بدلاً من تدوير ذراع. تتميز هذه الترتيبات الخطية المثلثية بنطاقات عمل أكبر بكثير من الترتيبات الدورانية المثلثية.
ومن جهة أخرى، روبوت دلتا بأربع درجات حرية: طوّرته شركة أديبت ويحتوي هذا الروبوت على أربعة متوازيات أضلاع متصلة مباشرة بالمنصة النهائية بدلاً من وجود ساق رابعة في منتصف أداة النهاية.
طورت نسخ أخرى من روبوت دلتا في الوقت الحالي:
من جهة ثانية، الروبوت دلتا هو روبوت متوازي أي أنه يتكون من سلاسل حركية متعددة تربط القاعدة بالمؤثر النهائي. ويمكن اعتبار هذا الروبوت تعميمًا مكانيًا لوصلة رباعية القضبان.
وفي السياق ذاته، يتمثل المفهوم الأساسي لروبوت دلتا في استخدام متوازيات الأضلاع التي تقيد حركة المنصة النهائية إلى حركة انتقالية بحتة أي حركة في الاتجاه إكس أو واي أو زي فقط دون دوران.
من جانب آخر، تُثبّت قاعدة الروبوت فوق مساحة العمل وتقع جميع المحركات عليها. تمتد من القاعدة ثلاثة أذرع مفصلية مركزية. تتصل نهايات هذه الأذرع بمنصة مثلثة صغيرة. يؤدي تحريك وصلات الإدخال إلى تحريك المنصة المثلثة على طول المحور إكس أو واي أو زي. يمكن التحريك باستخدام محركات خطية أو دورانية مع أو بدون تخفيضات (محرك مباشر).
من جهة ثانية، محرك دلتا ذو الدفع المباشر: روبوت دلتا بثلاث درجات حرية حيث يكون المحرك متصلاً مباشرة بالأذرع. يمكن أن تكون التسارعات عالية جدًا من 30 إلى 100 جرام.
وعلى صعيد آخر، يتمتع الإصدار الذي طوره ريموند كلافيل بأربع درجات حرية : ثلاث انتقالات ودوران واحد. في هذه الحالة يمتد ساق رابع من القاعدة إلى منتصف المنصة المثلثية مما يمنح أداة النهاية درجة حرية دورانية رابعة حول المحور الرأسي.
علاوةً على ذلك، تستعمل غالبية روبوتات دلتا محركات دوارة. وقد استُخدمت مؤخرًا محركات خطية رأسية (باستخدام تصميم دلتا خطي) لإنتاج تصميم جديد لطابعة ثلاثية الأبعاد. توفر هذه المحركات مزايا مقارنةً بالطابعات ثلاثية الأبعاد التقليدية القائمة على لولب القيادة إذ تتيح الوصول بطريقة أسرع إلى حجم بناء أكبر باستثمار مماثل في الأجهزة.
وفي هذا الصدد، مكعب دلتا: طور بواسطة مختبر إل إس آر أو التابع لجامعة إي بي إف إل وهو روبوت دلتا مصمم بتصميم متجانس ويحتوي على مفاصل مرنة. هذا الروبوت مناسب للتطبيقات فائقة الدقة.
ومن جهة أخرى، دلتا بست درجات حرية: طورته شركة فانوك ويحتوي هذا الروبوت على نظام حركي متسلسل بثلاث درجات حرية دورانية مثبتة على الطرف النهائي.
وعلى صعيد آخر، بوكِت دِلتا : طور بواسطة الشركة السويسرية أَسيرِل إس إيه وهو نسخة ثلاثية المحاور من روبوت دلتا كيفت لأنظمة تغذية الأجزاء المرنة وغيرها من التطبيقات عالية السرعة وعالية الدقة.
إضافةً إلى ذلك، بما أن جميع المحركات موجودة في القاعدة يمكن تصنيع الأذرع من مادة مركبة خفيفة. ونتيجة لذلك تتمتع الأجزاء المتحركة في الروبوت دلتا بقصور ذاتي منخفض مما يسمح بسرعات وتسارعات عالية جدًا. يؤدي ربط جميع الأذرع معًا بالمؤثر النهائي إلى زيادة صلابة الروبوت ولكنه يقلل من حجمه العامل.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟