روبوتية
المحتويات
- الشخصية
- تقنية نقطة اللحظة الصفرية
- الروبوتات الكروية
- الأنابيب النانوية المرنة
- مسابقات للأطفال الصغار
- مستويات الحكم الذاتي
- ديناميات سلبية
- الشهادة
- الروبوتات المبحرة باستخدام الأشرعة
- التفاعل بين الإنسان والروبوت
- آثار السلامة والصحة المهنية
- محركات بيزو
- الابحاث
- علم أصول الكلمات
- تخزين طاقة دولاب الموازنة
- الروبوتات المُوَازِنة ذات العجلتين
- الديناميكيات والكينماتيكا
- سلك العضلات
- الروبوتات الثعبانية الشكل
- توظيف
- المشي المطبق على الروبوتات
- المسابقات المفتوحة للجميع
- الجوانب الروبوتية
- مسابقات للطلاب الأكبر سنًا
- الرؤية
- صوت آلي
- روبوتات بست عجلات
- العضلات الهوائية
- اللمس
- هندسة الإلكترونيات الحيوية والمحاكاة الحيوية
- المستجيبات المستخدمة للأغراض العامة
- الروبوتات التعليمية المخصصة لإزالة الهيمنة التعليمية
- التَشغِيل
- سلسلة المشغلات المرنة
- مصدر الطاقة
- التعليم والتدريب
- القابض الميكانيكي
- الروبوتات المتعقبة
- الاستشعار
- التطبيقات
- المحركات الكهربائية
- التعرف على الكلام
- مسابقات الروبوتية
- روبوتات المُوَازِنة ذات العجلة الواحدة
- مستجيبات نهاية الشفط
- الذكاء الاجتماعي
- التفاعل والملاحة البيئية
- المشاعر الاصطناعية
- الروبوتات المتسلقة
- الروبوتات الطائرة
- المنابلة
- الحوسبة الكمية
- المشغلات الخطية
- معسكر الروبوتات الصيفي
- الروبوتات المتزلجة
- التاريخ
- أشكال أخرى
- التدريب الوظيفي
- مسابقات للمراهقين
- المراقبة
- البوليمرات الكهربية
- تعابير الوجه
- الروبوتات الدوارة
- برامج الروبوتات ما بعد المدرسة
- القفز
- مسابقات للأطفال من سن 9-14/16
- إيماءات
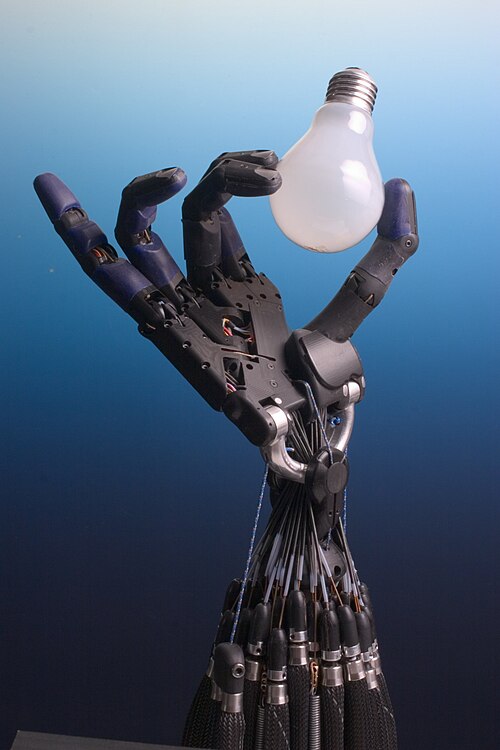
قبل الخوض في التفاصيل، الروبوتية أو الإنساليات أو علم الروبوتات ، هو مجال التخصصات المتعددة المتداخلة والذي يدمج علوم الحاسوب والهندسة التطبيقة. تتضمن الروبوتية تصميم وبناء وتشغيل واستخدام الروبوتات. إن الهدف من الروبوتية هو تصميم آلات يمكن أن تساعد البشر وتساندهم. تدمج الروبوتية مجالات الهندسة الميكانيكية والهندسة الكهربائية وهندسة المعلومات والميكاترونيك والإلكترونيات والهندسة الحيوية وهندسة الكمبيوتر وهندسة التحكم وهندسة البرمجيات وغيرها. وفيما يلي تفاصيل أوسع عن ذلك.
وفي السياق ذاته، تطور الروبوتية آلات يمكن أن تحل محل البشر نظام الروبوت يعتمد على الجنان وتكرر الأعمال البشرية. يمكن استخدام الروبوتات في الكثير من المواقف ولأغراض عديدة ولكن يتم استخدام العديد منها اليوم في البيئات الخطرة (بما في ذلك فحص المواد المشعة واكتشاف القنابل وإبطال مفعولها) وعمليات التصنيع أو حيث لا يستطيع البشر البقاء على قيد الحياة (مثلًا في الفضاء وتحت الماء وفي أماكن مرتفعة الحرارة وتنظيف واحتواء المواد الخطرة والإشعاع). يمكن أن تتخذ الروبوتات أي شكل ولكن بعضها مصنوع ليشبه البشر في المظهر. يقال أن هذا يساعد في قبول الروبوت في بعض السلوكيات التكرارية التي عادة ما يؤديها الناس. تحاول هذه الروبوتات محاكاة المشي أو النهوض أو الكلام أو الإدراك أو أي نشاط بشري آخر. إن الكثير من روبوتات اليوم مستوحاة من الطبيعة وتساهم في مجال الروبوتات المستوحاة من الكائنات الحية.
من جهة ثانية، تتطلب بعض الروبوتات إدخالات من قبل المستعمل لتعمل بينما تعمل الروبوتات الأخرى بشكل مستقل. يعود مفهوم إنشاء روبوتات يمكنها العمل بشكل مستقل إلى العصور الكلاسيكية لكن البحث في الوظائف والاستخدامات المحتملة للروبوتات لم ينمو بدرجة كبيرة حتى القرن العشرين. عبر التاريخ افترض الكثير من العلماء والمخترعين والمهندسين والفنيين أن الروبوتات ستتمكن يومًا ما من محاكاة السلوك البشري وإدارة المهام بطريقة شبيهة بالبشر. إن الروبوتات اليوم هي مجال سريع النمو خاصة مع استمرار التقدم التكنولوجي. تخدم عمليات البحث والتصميم وبناء الروبوتات الجديدة أغراضًا عملية متنوعة سواء منزلياً أو تجاريًا أو عسكريًا. تم تصميم الكثير من الروبوتات للقيام بوظائف خطرة على الناس مثل نزع فتيل القنابل والعثور على ناجين في أنقاض غير مستقرة واستكشاف الألغام وحطام السفن. تُستعمل الروبوتات كذلك في العلوم والتكنولوجيا والهندسة والرياضيات (بالإنكليزية: STEM) كأداة مساعدة في التدريس.
الشخصية
ومن جهة أخرى، إن الكثير من روبوتات الخيال العلمي لها شخصية وهو أمر قد يكون أو لا يكون مرغوبًا به في الروبوتات التجارية في المستقبل. ومع ذلك يحاول الباحثون إنشاء روبوتات تبدو وكأنها تتمتع بشخصية: أي أنها تستعمل الأصوات وتعابير الوجه ولغة الجسد لمحاولة نقل حالة داخلية قد تكون فرحًا أو حزنًا أو خوفًا. أحد الأمثلة التجارية هو بليو وهو روبوت ديناصور يمكن أن يُظهر الكثير من المشاعر الواضحة.
تقنية نقطة اللحظة الصفرية
ومن جهة أخرى، إن نقطة اللحظة الصفرية هي الخوارزمية المستعملة من قبل الروبوتات مثل روبوت أسيمو من هوندا. يحاول الكمبيوتر الموجود على متن الروبوت الحفاظ على إجمالي قوى القصور الذاتي (مزيج من جاذبية الأرض وتسارع وتباطؤ المشي)، في مقابل قوة رد الفعل الأرضية (قوة الأرض التي تدفع قدم الروبوت للخلف). بهذه الطريقة تلغي القوتان ولا تترك أي لحظة (القوة التي تجعل الروبوت يدور ويسقط). ومع ذلك فهذه ليست بالضبط الطريقة التي يمشي بها الإنسان والفرق واضح للمراقبين البشريين الذين أشار بعضهم إلى أن أسيمو يمشي كما لو كان بحاجة إلى مرحاض. إن خوارزمية المشي الخاصة بأسيمو ليست ثابتة ويتم استخدام بعض الموازنة الديناميكية (انظر أدناه). ومع ذلك لا يزال يتطلب هذا الروبوت سطحًا أملسًا للمشي عليه.
الروبوتات الكروية
إضافةً إلى ذلك، تم إجراء الكثير من المحاولات في الروبوتات الموجودة بالكامل داخل كرة كروية، إما عن طريق تدوير وزن داخل الكرة، أو عن طريق تدوير الأصداف الخارجية للكرة. وقد تمت الإشارة إلى هذه كذلك باسم روبوت الجسم المستدير أو الروبوت الكروي .
الأنابيب النانوية المرنة
وفي هذا الصدد، إن الأنابيب النانوية المرنة هي تقنية عضلات اصطناعية واعدة لكنها لا تزال في مرحلة مبكرة من التطوير التجريبي. يؤدي عدم وجود عيوب في الأنابيب النانوية الكربونية إلى تمكين هذه الخيوط من التشوه بشكل مرن بنسبة عدة درجات في المائة مع مستويات تخزين للطاقة ربما تصل إلى 10 جول / سم 3 للأنابيب النانوية المعدنية. يمكن استبدال العضلة ذات الرأسين البشرية بسلك قطره 8 مم من هذه المادة. مثل هذه «العضلات» المدمجة قد تسمح للروبوتات المستقبلية بالتغلب على البشر في الجري والقفز.
مسابقات للأطفال الصغار
إضافةً إلى ذلك، تقدم منظمة فيرست مسابقات فيرست ليغو ليغ جونيور. للأطفال الصغار. تهدف هذه المسابقة إلى إتاحة الفرصة للأطفال الصغار لبدء التعلم عن العلوم والتكنولوجيا. يقوم الأطفال في هذه المسابقة ببناء نماذج ليغو ولديهم خيار استخدام مجموعة الروبوتات ليغو وي دو .
مستويات الحكم الذاتي
كذلك، قد يمضي الروبوت المستقل في عمله بدون تدخل بشري لفترات طويلة من الزمن. لا تتطلب المستويات الأعلى من الاستقلالية بالضرورة قدرات معرفية أكثر تعقيدًا. مثلًا الروبوتات في مصانع التجميع مستقلة تمامًا ولكنها تعمل في نمط ثابت.
علاوةً على ذلك، استقلالية على مستوى المهمة: يحدد المشغل المهمة فقط ويدير الروبوت نفسه لإكمالها.
إضافةً إلى ذلك، إشرافي: يحدد الإنسان التحركات العامة أو التغييرات في الموضع وتقرر الآلة حركات محددة لمشغلاتها.
من جهة ثانية، التفاعل المباشر وهو يستعمل من أجل الأجهزة اللمسية أو الأجهزة التي يتم التحكم فيها عن بُعد ويتمتع الإنسان على وجه التقريب بتحكم كامل في حركة الروبوت.
وفي هذا الصدد، قد تحتوي أنظمة التحكم كذلك على مستويات مختلفة من الاستقلالية:
في هذا الإطار، يأخذ تصنيف آخر في الاعتبار التفاعل بين التحكم البشري وحركات الآلة:
علاوةً على ذلك، تعمل أوضاع مساعدة المشغل على توجيه المشغل لمهام متوسطة إلى عالية المستوى حيث يكتشف الروبوت تلقائيًا كيفية تحقيقها.
إضافةً إلى ذلك، التشغيل عن بعد: يتحكم الإنسان في كل حركة ويتم تحديد كل تغيير في مشغل الآلة بواسطة المشغل.
من جانب آخر، الحكم الذاتي الكامل: ستقوم الآلة بإنشاء وإكمال جميع مهامها دون تدخل بشري.
ديناميات سلبية
طرق الحركة الأخرى
ومن جهة أخرى، ربما تستعمل الطريقة الواعدة ديناميكيات سلبية حيث يتم استخدام زخم تأرجح الأطراف لتحقيق كفاءة أكبر. لقد ثبت أن الآليات البشرية غير المزودة بالطاقة يمكنها السير على منحدر لطيف باستخدام الجاذبية فقط لدفع نفسها. باستخدام هذه التقنية يحتاج الروبوت فقط إلى قدر صغير من قوة المحرك للمشي على طول سطح مستو أو أكثر قليلاً للسير صعودا إلى أعلى التل. إن هذه التقنية تقدم وعدا بجعل روبوتات المشي أكثر كفاءة بعشر مرات على الأقل من الروبوتات التي تستعمل تقنية نقطة اللحظة الصفرية مثل الروبوت أسيمو.
الشهادة
وفي هذا الصدد، إن تحالف معايير شهادات الروبوتية هو سلطة دولية لإصدار شهادات الروبوتية والتي تقوم بمنح الكثير من شهادات الروبوتية ذات الصلة بالصناعة والتعليم.
الروبوتات المبحرة باستخدام الأشرعة
في هذا الإطار، لقد تم تطوير روبوتات المراكب الشراعية من أجل إجراء قياسات على سطح المحيط. إن روبوت المراكب الشراعية النموذجي هو فايموس الذي تم بناؤه من قبل إفريمير وانستا - بريتاني . نظرًا لأن قوة الدفع البحري لروبوتات المراكب الشراعية تستعمل طاقة الريح فإن طاقة البطاريات تستعمل فقط للكمبيوتر وللاتصالات وللمشغلات (لضبط الدفة والشراع). إذا كان الروبوت مزودًا بألواح شمسية يمكن حينها للروبوت نظريًا التنقل إلى الأبد. إن المسابقتان الرئيسيتان لروبوتات المراكب الشراعية هما بطولة العالم للإبحار الآلي والتي تقام كل عام في أوروبا و بطولة الروبوت المبحر بالأشرعة .
التفاعل بين الإنسان والروبوت
ومن جهة أخرى، يجب أن تتقدم أحدث التقنيات في الذكاء الحسي للروبوتات من خلال عدة أوامر من حيث الحجم إذا أردنا أن تتجاوز الروبوتات التي تعمل في منازلنا مجرد تنظيف الأرضيات بالمكنسة الكهربائية. إذا كان للروبوتات أن تعمل بشكل فعال في المنازل والبيئات غير الصناعية الأخرى فإن الطريقة التي يتم توجيهها لأداء وظائفها وخاصة كيفية إخبارها بالتوقف ستكون ذات أهمية حاسمة. قد يكون لدى الأشخاص الذين يتفاعلون مع هذه الروبوتات تدريبًا ضئيلًا أو معدومًا في مجال الروبوتات وبالتالي يجب أن تكون أي واجهة لهذه الروبوتات بديهية للغاية. يفترض مؤلفو الخيال العلمي كذلك أن الروبوتات ستكون في النهاية قادرة على التواصل مع البشر من خلال الكلام والإيماءات وتعبيرات الوجه بدلاً من واجهة سطر الأوامر. على الرغم من أن الكلام سيكون الطريقة الأكثر طبيعية لتواصل الإنسان إلا أنه غير طبيعي بالنسبة للروبوت. من المحتمل أن يمر وقت طويل قبل أن تتفاعل الروبوتات بشكل طبيعي مثل روبوتات الخيال العلمي كما هو حال روبوت سي ثري بي أو أو روبوت البيانات في مسلسل ستار تريك، الجيل القادم الخياليين.
آثار السلامة والصحة المهنية
علاوةً على ذلك، يجب أن تكون أعظم فوائد الصحة والسلامة المهنية الناشئة عن الاستخدام الأوسع للروبوتات هي الاستعاضة عن الأشخاص الذين يعملون في بيئات غير صحية أو خطرة كما هو الحال في الفضاء أو الدفاع أو الأمن أو الصناعة النووية ولكن كذلك في اللوجستيات والصيانة والتفتيش تعد الروبوتات المستقلة مفيدة بشكل خاص في استبدال العمال البشريين الذين يؤدون مهام قذرة أو مملة أو غير آمنة وبالتالي تجنب تعرض العمال للعوامل والظروف الخطرة والحد من المخاطر الجسدية وغير المريحة من الناحية النفسية والاجتماعية. مثلًا تُستعمل الروبوتات بالفعل لأداء مهام متكررة ورتيبة أو للتعامل مع المواد المشعة أو للعمل في أجواء متفجرة. في المستقبل سيتم تنفيذ الكثير من المهام الأخرى شديدة التكرار أو الخطرة أو المملة بواسطة الروبوتات في مجموعة متنوعة من القطاعات مثل الزراعة أو البناء أو النقل أو الرعاية الصحية أو مكافحة الحرائق أو خدمات التنظيف.
ومن ناحية أخرى، على الرغم من هذه التطورات هناك مهارات معينة سيكون البشر أكثر ملاءمة لها من الآلات لبعض الوقت في المستقبل والسؤال هو كيفية تحقيق أفضل مزيج من المهارات البشرية والروبوتية. تشمل مزايا الروبوتات قدرتها على القيام بالوظائف الشاقة بدقة وإمكانية التكرار بينما تشمل مزايا البشر القدرة على الإبداع واتخاذ القرار والمرونة إلى جانب قدرة البشر على التكيف. لقد أدت هذه الحاجة إلى الجمع بين المهارات المثلى لكل من البشر والروبوتات إلى ظهور الروبوتات التعاونية حيث تتشارك مع البشر في مساحة عمل مشتركة بشكل أوثق وأدى هذا الأمر إلى تطوير مناهج ومعايير جديدة لضمان سلامة «اندماج الإنسان والروبوت». تقوم بعض الدول الأوروبية بتضمين الروبوتات في برامجها الوطنية وتحاول تعزيز التعاون الآمن والمرن بين الروبوتات والمشغلين لتحقيق إنتاجية أفضل. مثلًا ينظم المعهد الاتحادي الألماني للسلامة والصحة المهنية BAuA ورش عمل سنوية حول موضوع «التعاون بين الإنسان والروبوت».
وفي السياق ذاته، تسلط ورقة مناقشة أعدها الاتحاد الأوروبي والوكالة الأوروبية للسلامة والصحة في العمل الضوء على كيف أن انتشار الروبوتات يقدم فرصًا وتحديات للسلامة والصحة المهنية.
- انظر كذلك
- روبوت
- منظومة سينا الجراحية
- الذكاء الاصطناعي
- روبوت مستقل
- الروبوتية السحابية
- الروبوتية المعرفية
- الروبوتية التطورية
- الروبوتية الضبابية
- مسرد الروبوتات
- فهرس مقالات الروبوتات
- هندسة ميكاترونيكس
- نظام متعدد العوامل
- مخطط الروبوتات
- أخلاقيات الروبوتية
- حقوق الروبوت
- الفن الروبوتي
- الحوكمة الروبوتية
- الروبوتات اللينة
- روبوت معياري ذاتي التكوين
علاوةً على ذلك، في المستقبل سيتنوع التعاون بين الروبوتات والبشر حيث تزيد الروبوتات من استقلاليتها ويصل التعاون بين الإنسان والروبوت إلى أشكال جديدة تمامًا. يجب مراجعة الأساليب الحالية والمعايير التقنية التي تهدف إلى حماية الموظفين من مخاطر العمل مع الروبوتات التعاونية.
محركات بيزو
كذلك، إن البدائل الحديثة لمحركات التيار المستمر هي محركات كهرضغطية أو محرك بموجات فوق صوتية. تعمل هذه العناصر بحسب مبدأ مختلف تمامًا حيث إن عناصر كهرباء انضغاطية صغيرة، والتي تهتز عدة آلاف من المرات في الثانية، تتسبب في حركة خطية أو دورانية. هناك آليات عمل مختلفة حيث يستعمل أحد الأنواع اهتزاز عناصر كهرضغطية لتوجيه المحرك في دائرة أو خط مستقيم. هناك نوع آخر يستعمل العناصر الكهرضغطية لتسبب اهتزاز الجوزة أو لتقود برغي. إن مزايا هذه المحركات هي الدقة النانومترية والسرعة والقوة المتاحة مقارنة مع حجمها. هذه المحركات متوفرة بالفعل تجاريًا ويتم استخدامها في بعض الروبوتات.
الابحاث
وفي هذا السياق، إن أول ابتكار جديد في تصميم الروبوتات هو المصدر المفتوح لمشاريع الروبوت. لوصف مستوى تقدم الروبوت يمكن استخدام مصطلح «جيل الروبوتات». صاغ هذا المصطلح البروفيسور هانز مورافيك عالم الأبحاث الرئيسي في معهد الروبوتية فيجامعة كارنيجي ميلون في وصف التطور المستقبلي القريب لتكنولوجيا الروبوت. أن الجيل الأول من الروبوتات، الذي تنبأه مورافيك في سنة 1997، يجب أن يكون لديه قدرة فكرية يمكن مقارنتها بسحلية وتنبأ بإنه سيكون من الواجب أن تصبح متاحة بحلول عام 2010. نظرًا لأن الجيل الأول من الروبوت سيكون غير قادر على التعلم فأن مورافيك يتوقع أن يكون الجيل الثاني من الروبوتات أفضل من الأول وسيصبح متاحًا بحلول عام 2020 مع إمكانية مقارنة ذكائه بذكاء الفأر. يجب أن يتمتع الجيل الثالث من الروبوتات بذكاء مماثل لذكاء القرد. على الرغم من أن روبوتات الجيل الرابع الروبوتات ذات الذكاء البشري، حسب توقع الأستاذ مورافيك أن تصبح ممكنة في الواقع، إلا أنه لا يتوقع حدوث ذلك قبل قرابة عام 2040 أو 2050.
وعلى صعيد آخر، لا يركز الكثير من الأبحاث في مجال الروبوتية على مهام صناعية محددة بل يركز على التحقيقات في أنواع جديدة من الروبوتات والطرق البديلة حول كيفية التفكير في الروبوتات أو تصميمها والطرق الجديدة لتصنيعها. إن التحقيقات الأخرى مثل مشروع سايبر فلورا التابع لمعهد ماساتشوستس للتكنولوجيا تكاد تكون أكاديمية بالكامل.
في هذا الإطار، إن الابتكار الثاني في تصميم الروبوتات هو الروبوتات التطورية. هذه المنهجية تستعمل الحوسبة التطورية للمساعدة في تصميم الروبوتات وخاصة شكل الجسم أو المتحكمات في الحركة والسلوك. بطريقة مشابهة للتطور الطبيعي يُسمح لمجموعة ذات عدد كبير من الروبوتات بالمنافسة فيما بينها بطريقة ما أو يتم قياس قدرتها على أداء مهمة باستخدام وظيفة اللياقة. نتيجة لذلك تتم إزالة تلك الروبوتات ذات الأداء الأسوأ من بين مجموعة الروبوتات المتنافسة ومن ثم يتم استبدالها بمجموعة روبوتات جديدة تمتلك سلوكيات جديدة تعتمد على سلوكيات الروبوتات الفائزة. بمرور الوقت يتحسن عدد روبوتات المجموعة ويصل في النهاية إلى درجة قد يظهر فيها روبوت مرضٍ . يحدث هذا دون أي برمجة مباشرة للروبوتات من قبل الباحثين. يستعمل الباحثون هذه الطريقة لإنشاء روبوتات أفضل واستكشاف طبيعة التطور. نظرًا لأن العملية تتطلب غالبًا محاكاة أجيال عديدة من الروبوتات يمكن تشغيل هذه التقنية بالكامل أو في الغالب في محاكاة باستخدام حزمة برامج محاكاة الروبوت ومن ثم اختبارها على روبوتات حقيقية بمجرد أن تصبح الخوارزميات المتطورة جيدة بما فيه الكفاية. يوجد في الوقت الحالي نحو 10 ملايين روبوت صناعي يكدحون في جميع أنحاء العالم واليابان هي الدولة الأولى التي تتمتع بكثافة عالية في استخدام الروبوتات في صناعتها التحويلية.
علم أصول الكلمات
من جهة ثانية، بحسب قاموس أوكسفورد الإنجليزي ، استعمل إسحق عظيموف كلمة روبوتية لأول مرة في قصته القصيرة للخيال العلمي "الكذاب!" والتي نُشرت في مايو 1941 في مجلة الخيال العلمي التناظري والواقع. لم يكن عظيموف مدركًا أنه كان يصوغ المصطلح نظرًا لأن علم وتقنية الأجهزة الكهربائية هي عبارة عن إلكترونيات فقد افترض أن كلمة الروبوتية تشير بالفعل إلى علم وتقنية الروبوتات. في بعض أعمال عظيموف الأخرى ذكر أن أول استخدام لكلمة روبوتية كان في قصته القصيرة الركض حول (المنشورة في مجلة الخيال العلمي التناظري والواقع عدد مارس عام 1942) حيث قدم مفهومه للقوانين الثلاثة للروبوتات. ومع ذلك فإن المنشور الأصلي لقصته القصيرة للخيال العلمي "الكذاب!" يسبق نشر قصته القصيرة «الركض حول» بعشرة أشهر، لذلك يُشار إلى القصة الأولى عمومًا على أنها أصل الكلمة.
وفي السياق ذاته، تم اشتقاق كلمة روبوتية من كلمة روبوت التي قدمها للجمهور الكاتب التشيكي كارل تشابيك في مسرحيته روبوتات روسوم العالمية التي نُشرت عام 1920. تأتي كلمة روبوت من الكلمة السلافية روبوتا robota والتي تعني عبد / خادم. تبدأ المسرحية في مصنع يصنع أشخاصًا اصطناعيين يطلق عليهم اسم روبوتات وهي مخلوقات يمكن الخلط بينها وبين البشر - تشبه إلى حد بعيد الأفكار الحديثة لأجهزة أندرويد. إن كارل تشابيك نفسه لم يصوغ الكلمة. كتب رسالة قصيرة في إشارة إلى أصل الكلمة في قاموس أوكسفورد الإنجليزي حيث ذكر أن شقيقه جوزيف شابيك هو المنشئ الفعلي لهذه التسمية.
تخزين طاقة دولاب الموازنة
قمامة عضوية (عن طريق الهضم اللاهوائي)
نووي
الروبوتات المُوَازِنة ذات العجلتين
في هذا الإطار، تستعمل الروبوتات المُوَازِنة عمومًا المدوار (الجيروسكوب) لاكتشاف مقدار سقوط الروبوت ثم قيادة العجلات بشكل متناسب في نفس الاتجاه لموازنة السقوط وذلك بعملية تتكرر مئات المرات في الثانية بناءً على ديناميكيات الرقاص المعكوس. تم تصميم الكثير من روبوتات المُوَازِنة المختلفة. على الرغم من أن سيجواي لا يُنظر إليه عمومًا على أنه روبوت إلا أنه يمكن اعتباره أحد مكونات الروبوت عند استخدامه على هذا النحو حيث يشير سيجواي إلى منصة التنقل الروبوتية . إن مثال هذا الاستخدام كان روبونوت وكالة الفضاء الأمريكية ناسا التي تم تحميلها على سيجواي.
الديناميكيات والكينماتيكا
علاوةً على ذلك، في كل مجال من المجالات المذكورة أعلاه يسعى الباحثون جاهدين لتطوير مفاهيم واستراتيجيات جديدة وتحسين المفاهيم القائمة وتحسين التفاعل بين هذه المجالات. للقيام بذلك يجب تطوير وتنفيذ معايير الأداء «الأمثل» وطرق تحسين التصميم والبنية والتحكم في الروبوتات.
وفي هذا السياق، يمكن تقسيم دراسة الحركة إلى علم الحركة المجردة وعلم الديناميكيات المقيدة . يشير علم الحركة المجردة المباشرة أو الحركة إلى الأمام إلى حساب موضع المستجيب النهائي واتجاهه وسرعته وتسارعه عندما تكون قيم المفصل الموافقة معروفة. في المقابل يشير علم الحركة المجردة المعكوسة إلى الحالة المعاكسة التي يتم فيها حساب القيم المشتركة المطلوبة لقيم المستجيب النهائي كما هو الحال في تخطيط المسار. تتضمن بعض الجوانب الخاصة لعلم الحركة المجردة التعامل مع التكرار (الاحتمالات المختلفة لأداء نفس الحركة) وتجنب الاصطدام وتجنب التفرد. بمجرد حساب جميع المواضع والسرعات والتسارعات ذات الصلة باستخدام علم الحركة المجردة يتم حينها استخدام طرق من مجال علم الديناميكيات المقيدة لدراسة تأثير القوى على هذه الحركات. تشير الديناميكيات المباشرة إلى حساب التسارع في الروبوت بمجرد معرفة القوى المطبقة. يتم استخدام الديناميكيات المباشرة في محاكاة الكمبيوتر للروبوت. تشير الديناميكيات المعكوسة إلى حساب قوى المشغل اللازمة لإنشاء تسارع محدد للمستجيب النهائي. يمكن استخدام هذه المعلومات لتحسين خوارزميات التحكم في الروبوت.
سلك العضلات
من جهة ثانية، إن سلك العضلات والمعروف كذلك باسم سبيكة ذات ذاكرة للشكل مثل سلك نيتينول أو فليكسينول هو مادة تتقلص (أقل من 5 ٪) عند استخدام الكهرباء. لقد تم استخدامها لبعض تطبيقات الروبوت الصغيرة.
الروبوتات الثعبانية الشكل
وفي هذا الصدد، تم تطوير الكثير من روبوتات الثعابين بنجاح. إن هذه الروبوتات الثعبانية تستطيع تقليد الطريقة التي تتحرك بها الثعابين الحقيقية حيث يمكن لهذه الروبوتات التنقل في أماكن ضيقة للغاية مما يعني أنه قد يتم استخدامها يومًا ما للبحث عن الأشخاص المحاصرين في المباني المنهارة. يمكن لروبوت الثعبان الياباني إيه سي إم - أر خمسة التنقل على اليابسة وفي الماء.
توظيف
إضافةً إلى ذلك، تعتبر الروبوتات مكونًا أساسيًا في الكثير من بيئات التصنيع الحديثة. مع زيادة استخدام المصانع للروبوتات ينمو عدد الوظائف المتعلقة بالروبوتات وقد لوحظ أنها في ازدياد مستمر. أدى توظيف الروبوتات في الصناعات إلى زيادة وفورات الإنتاجية والكفاءة ويُنظر إليه عادةً على أنه استثمار طويل الأجل للمتبرعين. لقد أظهرت ورقة قدمها كل من مايكل أوزبورن و كارل بينيديكت فراي أن 47 في المائة من الوظائف في الولايات المتحدة معرضة لخطر الأتمتة «على مدى بعض السنوات غير المحددة». تم انتقاد هذه الادعاءات على أساس أن السياسة الاجتماعية وليس الذكاء الاصطناعي هي التي تسبب البطالة. في مقال نُشر عام 2016 في صحيفة الغارديان صرح ستيفن هوكينج بأن «أتمتة المصانع قد قضت بالفعل على الوظائف في التصنيع التقليدي ومن المرجح أن يؤدي صعود الذكاء الاصطناعي إلى توسيع نطاق تدمير هذه الوظائف في أعماق الطبقات الوسطى مع توفير الرعاية والإبداع فقط أو الأدوار الإشرافية المتبقية».
المشي المطبق على الروبوتات
من جانب آخر، إن المشي مشكلة صعبة الحل ديناميكيا. لقد تم صنع الكثير من الروبوتات التي يمكنها المشي بشكل موثوق على قدمين ومع ذلك لم يتم تصنيع أي منها حتى الآن بشكل تكون فيه قوية مثل الإنسان. كان هناك الكثير من الدراسات حول المشي المستوحى من الإنسان مثل مختبر أمبير الذي تم إنشاؤه في عام 2008 من قبل قسم الهندسة الميكانيكية في جامعة تكساس إيه آند إم. تم بناء الكثير من الروبوتات الأخرى التي تمشي على أكثر من قدمين نظرًا لأن بناء هذه الروبوتات أسهل بكثير. يمكن استخدام روبوتات المشي في التضاريس غير المستوية مما يوفر تنقلًا أفضل وكفاءة في استخدام الطاقة مقارنة بأساليب الحركة الأخرى. عادة يمكن للإنسان الآلي المشي جيدًا على قدمين على أرضيات مستوية ويمكنه أحيانًا صعود الدرج لكن لا يستطيع هذا الإنسان الآلي المشي فوق التضاريس الصخرية غير المستوية. بعض الطرق التي تم تجربتها هي:
المسابقات المفتوحة للجميع
ومن جهة أخرى، يقيم الاتحاد الدولي لكرة القدم الروبوتية مسابقات كأس العالم لكرة القدم الروبوتية . هناك مسابقات الروبوتات الطائرة ومسابقات كرة القدم الروبوتية وتحديات أخرى بما في ذلك رفع الأثقال الحديدية المصنوعة من المسامير والأقراص المدمجة.
ومن جهة أخرى، إن ألعاب روبو غيمز متاحة لأي شخص يرغب في المنافسة في أكثر من 50 فئة من مسابقات الروبوت.
الجوانب الروبوتية
كذلك، تحتوي جميع الروبوتات على مستوى معين من كود برمجة الكمبيوتر. إن البرنامج هو كيف يقرر الروبوت متى وكيف يفعل شيئًا ما. في مثال مسار كاتربيلر قد يكون للروبوت الذي يحتاج إلى التحرك عبر طريق موحل البناء الميكانيكي الصحيح ويتلقى المقدار الصحيح من الطاقة من بطاريته لكنه لن يذهب إلى أي مكان دون أن يأمره البرنامج بالتحرك. إن البرامج هي الجوهر الأساسي للروبوت ويمكن أن يكون للروبوتات بنية ميكانيكية وكهربائية ممتازة ولكن إذا كان برنامجها سيئ البناء فسيكون أدائها سيئًا للغاية (أو قد لا يعمل على الإطلاق). هناك ثلاثة أنواع مختلفة من البرامج الروبوتية: التحكم عن بعد والذكاء الاصطناعي والهجين. يحتوي الروبوت المزود ببرمجة للتحكم عن بعد على مجموعة أوامر موجودة مسبقًا لن يؤديها إلا إذا استقبل إشارة من مصدر تحكم وعادة ما يكون ذلك المصدر هو إنسان يمتلك جهاز تحكم عن بعد. ربما يكون من الأنسب النظر إلى الأجهزة التي يتم التحكم فيها بشكل أساسي بواسطة أوامر بشرية على أنها تندرج في مجال الأتمتة بدلاً من الروبوتات. تتفاعل الروبوتات التي تستعمل الذكاء الاصطناعي مع بيئتها من تلقاء نفسها بدون مصدر تحكم ويمكنها تحديد ردود الفعل على الأشياء والمشكلات التي تواجهها باستخدام البرمجة الموجودة مسبقًا. إن البرامج الروبوتية الهجينة هي شكل من أشكال البرمجة التي تدمج وظائف الذكاء الاصطناعي والتحكم عن بعد معا ضمنها.
كذلك، هناك أنواع عديدة من الروبوتات والتي يتم استخدامها في الكثير من البيئات المختلفة ولعدة استخدامات مختلفة. على الرغم من كونها شديدة التنوع في التطبيق والشكل إلا أنها تشترك جميعًا في ثلاثة جوانب تشابه أساسية عندما يتعلق الأمر ببنائها:
إضافةً إلى ذلك، تحتوي الروبوتات على مكونات كهربائية تعمل على تشغيل الماكينة والتحكم فيها. مثلًا سيحتاج الروبوت الذي يحتوي على مسارات كاتربيلر إلى نوع من القوة لتحريك أدوات التعقب. تأتي هذه الطاقة في شكل كهرباء والتي يجب أن تنتقل عبر سلك وتنشأ من بطارية وهي دائرة كهربائية أساسية. حتى الآلات التي تعمل بالبنزين والتي تستمد طاقتها بشكل أساسي من البنزين لا تزال بحاجة إلى تيار كهربائي لبدء عملية الاحتراق وهذا هو السبب في أن أغلب الآلات التي تعمل بالبنزين مثل السيارات تحتوي على بطاريات. يستعمل الجانب الكهربائي للروبوتات للحركة (من خلال المحركات) والاستشعار (حيث تُستعمل الإشارات الكهربائية لقياس أشياء مثل الحرارة والصوت والموضع وحالة الطاقة) والتشغيل (حيث تحتاج الروبوتات إلى مستوى معين من الطاقة الكهربائية التي يتم توفيرها لمحركاتها وأجهزة استشعارها ليتم تفعيل وتنفيذ العمليات الأساسية).
كذلك، جميع الروبوتات لديها نوع من البناء الميكانيكي أو إطار أو شكل أو شكل مصمم لتحقيق مهمة معينة. مثلًا إن روبوت مصمم لاختراق الأوساخ الثقيلة أو الطين يمكن أن يستعمل مسارات كاتربيلر. إن الجانب الميكانيكي هو في الغالب الحل المبتكر لإكمال المهمة المعينة والتعامل مع فيزياء البيئة المحيطة بها. إن الشكل يتبع الوظيفة.
مسابقات للطلاب الأكبر سنًا
من جانب آخر، تدير منظمة آيه يو في اس آي مسابقة الروبوتات الجوية الدولية ومسابقة الزوارق المسيرة بدون بحار ومسابقة الروبوتات الغواصة تحت الماء.
من جانب آخر، تشمل مسابقات كأس الروبوتات المتنوعة فرقًا من المراهقين وطلاب الجامعات. تركز هذه المسابقات على مسابقات كرة القدم باستخدام أنواع مختلفة من الروبوتات ومسابقات الرقص ومسابقات البحث والإنقاذ في المناطق الحضرية. يجب أن تكون جميع الروبوتات في هذه المسابقات مستقلة. تركز بعض هذه المسابقات على محاكاة الروبوتات.
وفي السياق ذاته، تجذب مسابقة المنافسة الأوربية الخاصة بطلاب الإيه يو في فرق الطلاب الجامعيين والخريجين. كما هو الحال في مسابقات منظمة آيه يو في اس آي يجب أن تكون الروبوتات مستقلة تمامًا أثناء مشاركتها في المنافسة.
وعلى صعيد آخر، إن مسابقة تحدي ميكروترانسات هو مسابقة للإبحار بقارب روبوتي عبر المحيط الأطلسي.
الرؤية
إضافةً إلى ذلك، تعتمد أنظمة رؤية الكمبيوتر على مستشعرات الصور التي تكتشف الإشعاع الكهرومغناطيسي الذي يكون عادةً في شكل ضوء مرئي أو ضوء الأشعة تحت الحمراء. تم تصميم المستشعرات باستخدام فيزياء الحالة الصلبة. يتم شرح العملية التي ينتشر بها الضوء وينعكس عن الأسطح باستخدام البصريات. تتطلب مستشعرات الصور المتطورة حتى ميكانيكا الكم لتوفير فهم كامل لعملية تكوين الصورة. يمكن كذلك تزويد الروبوتات بأجهزة استشعار متعددة للرؤية لتكون أكثر قدرة على حساب الإحساس بالعمق في البيئة. مثل عيون الإنسان، يجب أن تكون «عيون» الروبوتات كذلك قادرة على التركيز على مجال معين من الاهتمام، وكذلك التكيف مع الاختلافات في شدة الضوء.
من جانب آخر، يوجد حقل فرعي ضمن رؤية الكمبيوتر حيث تم تصميم الأنظمة الاصطناعية لتقليد معالجة وسلوك النظام البيولوجي على مستويات مختلفة من التعقيد. كذلك إن بعض الأساليب القائمة على التعلم التي تم تطويرها ضمن رؤية الكمبيوتر لها خلفيتها في علم الأحياء.
من جانب آخر، في أغلب تطبيقات رؤية الكمبيوتر العملية تكون أجهزة الكمبيوتر مبرمجة مسبقًا لحل مهمة معينة ولكن الأساليب القائمة على التعلم أصبحت الآن شائعة بشكل متزايد.
وفي هذا الصدد، الرؤية الحاسوبية هي علم وتكنولوجيا الآلات التي ترى. كتخصص علمي تهتم رؤية الكمبيوتر بالنظرية الكامنة وراء الأنظمة الاصطناعية التي تستخرج المعلومات من الصور. يمكن أن تتخذ بيانات الصورة عدة أشكال مثل تسلسلات الفيديو والمشاهدات من الكاميرات.
صوت آلي
وفي هذا الصدد، توجد عقبات أخرى عند السماح للروبوت باستخدام الصوت للتفاعل مع البشر. لأسباب اجتماعية يثبت الصوت الاصطناعي أنه دون المستوى الأمثل كوسيلة اتصال مما يجعل من الضروري تطوير المكون العاطفي للصوت الآلي من خلال تقنيات مختلفة. إن إحدى ميزات التفرع ثنائي الصوت تتمثل في الشعور الذي تمت برمجة الروبوت لعرضه ويمكن تحميله على الشريط الصوتي أو الوحدة الصوتية المبرمجة مسبقًا بالفعل على الوسائط الصوتية. أحد أقدم الأمثلة على ذلك هو روبوت تعليمي يُدعى ليتشيم تم تطويره عام 1974 بواسطة مايكل ج فريمان. تمكن ليتشيم من تحويل الذاكرة الرقمية إلى كلام شفهي بدائي على أقراص كمبيوتر مسجلة مسبقًا. لقد تمت برمجة ليتشيم لتعليم الطلاب في ذا برونكس في مدينة نيويورك.
روبوتات بست عجلات
من جهة ثانية، يمكن أن يؤدي استخدام ست عجلات بدلاً من أربع عجلات إلى منح قوة جر أو تماسك أفضل في التضاريس الخارجية مثل الأوساخ الصخرية أو العشب.
العضلات الهوائية
وفي السياق ذاته، إن العضلات الاصطناعية الهوائية والمعروفة كذلك باسم عضلات الهواء هي عبارة عن أنابيب خاصة تتمدد (عادةً تصل إلى 40٪) عندما يتم دفع الهواء داخلها. يتم استخدامها في بعض تطبيقات الروبوت.
اللمس
وفي هذا الصدد، طور علماء من عدة دول أوروبية وإسرائيل يدًا اصطناعية في سنة 2009 تسمى اليد الذكية والتي تعمل مثل اليد الحقيقية - مما يسمح للمرضى بالكتابة بها والكتابة باستخدام لوحة المفاتيح ولعب البيانو وأداء حركات أخرى رائعة. يحتوي الطرف الاصطناعي على مستشعرات تمكن المريض من الشعور بشعور حقيقي في أطراف أصابعه.
وفي السياق ذاته، تتلقى الأيدي الروبوتية والأيدي الصناعية الحالية معلومات لمسية أقل بكثير من اليد البشرية. طورت الأبحاث الحديثة مجموعة أجهزة استشعار تعمل باللمس تحاكي الخواص الميكانيكية ومستقبلات اللمس لأطراف الأصابع البشرية. يتم إنشاء مجموعة المستشعرات كنواة صلبة محاطة بسائل موصل يحتوي على جلد مرن. يتم تثبيت الأقطاب الكهربائية على سطح النواة الصلبة ويتم توصيلها بجهاز قياس المعاوقة داخل النواة. عندما يلامس الجلد الاصطناعي شيئًا ما يتشوه مسار السائل حول الأقطاب الكهربائية مما ينتج عنه تغييرات في المعاوقة تحدد القوى المستلمة من الجسم. يتوقع الباحثون أن إحدى الوظائف المهمة لأطراف الأصابع الاصطناعية هذه هي ضبط القبضة الآلية على الأشياء الممسوكة.
هندسة الإلكترونيات الحيوية والمحاكاة الحيوية
ومن جهة أخرى، إن هندسة الإلكترونيات الحيوية والمحاكاة الحيوية تطبق علم وظائف الأعضاء وطرق حركة الحيوانات على تصميم الروبوتات. مثلًا، كان تصميم روبوت الكانغرو الحيوي يعتمد على طريقة قفز الكنغر.
المستجيبات المستخدمة للأغراض العامة
الحركة
إضافةً إلى ذلك، بدأت بعض الروبوتات المتقدمة في استخدام أيدي شبه بشرية بالكامل مثل نظام يد الظل الآلية ومانوس و ويد شنك . إن هذه الأيدي الآلية تمتلك مناورات بارعة للغاية مع ما يصل إلى 20 درجة من الحرية الميكانيكية وامتلاكها لمئات من أجهزة الاستشعار اللمسية.
الروبوتات التعليمية المخصصة لإزالة الهيمنة التعليمية
علاوةً على ذلك، إن الروبوتات التعليمية المخصصة لإزالة الهيمنة التعليمية هي فرع من العلم التقني الخاص بإزالة الهيمنة التعليمية والذكاء الاصطناعي المخصص لإزالة الهيمنة التعليمية والتي يتم تطبيقها في أماكن مختلفة حول العالم. تتلخص هذه المنهجية في النظريات والممارسات التربوية مثل أصول تعليم المقهورين ومنهج مونتيسور. إن هذه المنهجية تهدف إلى تعلم الروبوتات من الثقافة المحلية للحفاظ على التعددية الثقافية وخلط المعرفة التكنولوجية.
التَشغِيل
من جانب آخر، إن المشغلات هي «عضلات» الإنسان الآلي وهي الأجزاء التي تحول الطاقة الكامنة إلى حركة. إن أكثر المشغلات شيوعًا هي المحركات الكهربائية التي تدور عجلة أو ترس والمحركات الخطية التي تتحكم في الروبوتات الصناعية في المصانع. هناك بعض التطورات الحديثة في أنواع بديلة من المشغلات التي تعمل بالكهرباء أو المواد الكيميائية أو الهواء المضغوط.
سلسلة المشغلات المرنة
وفي هذا الصدد، غالبًا ما يتم تنفيذ تصميم وحدة التحكم للمشغل المرن المتسلسل ضمن إطار العمل الخامل ديناميكيا وحراريا لأنه يضمن سلامة التفاعل مع البيئات غير المنظمة. على الرغم من متانة الاستقرار الملحوظة إلا أن هذا الإطار يعاني من قيود صارمة مفروضة على وحدة التحكم والتي قد تؤدي إلى مقايضة على حساب الأداء. تتم إحالة القارئ إلى الاستقصاء التالي الذي يلخص معماريات وحدة التحكم العامة الخاصة بالتشغيل المرن المتسلسل جنبًا إلى جنب مع شروط الخمول الكافية المقابلة. استخلصت إحدى الدراسات الحديثة شروط الخمول الضرورية والكافية لواحدة من أكثر معماريات التحكم في المعاوقة شيوعًا وهي بالإسم التشغيل المرن المتسلسل المزود بالسرعة السرعة . هذا العمل له أهمية خاصة لأنه يقود حدود الخمول غير المتحفظة ولأول مرة في مخطط التقييم البيئي الاستراتيجي مما يسمح باختيار أكبر لمكاسب التحكم.
ومن ناحية أخرى، يعتمد التشغيل المرن المتسلسل على فكرة إدخال مرونة مقصودة بين مشغل المحرك والحمل من أجل التحكم القوي في القوة. بسبب القصور الذاتي المنعكس المنخفض الناتج فإن التشغيل المرن المتسلسل يحسن السلامة عندما يتفاعل الروبوت مع البيئة (مثلًا البشر أو قطعة العمل) أو أثناء الاصطدامات. علاوة على ذلك فإنه يوفر كذلك كفاءة في استخدام الطاقة وامتصاص الصدمات (الترشيح الميكانيكي) مع تقليل التآكل المفرط لناقل الحركة والمكونات الميكانيكية الأخرى. تم استخدام هذا النهج بنجاح في الكثير من الروبوتات وخاصة روبوتات التصنيع المتقدمة والروبوتات الشبيهة بالإنسان التي تسير.
مصدر الطاقة
- هوائي (غازات مضغوطة)
- الطاقة الشمسية (باستخدام طاقة الشمس وتحويلها إلى طاقة كهربائية)
- المكونات الهيدروليكية (السوائل)
وفي هذا الصدد، في الوقت الحاضر يتم استخدام بطاريات (الرصاص الحمضية) كمصدر للطاقة. يمكن استخدام أنواع مختلفة من البطاريات كمصدر طاقة للروبوتات. وهي تتراوح بين بطاريات الرصاص الحمضية وهي آمنة ولها عمر افتراضي طويل نسبيًا ولكنها ثقيلة نوعًا ما مقارنة ببطاريات الفضة والكادميوم الأصغر حجمًا والتي تعد في الوقت الحالي أغلى بكثير. يحتاج تصميم روبوت يعمل بالبطارية إلى مراعاة عوامل مثل السلامة وعمر الدورة والوزن. يمكن كذلك استخدام المولدات التي غالبًا ما تكون نوعًا من محركات الاحتراق الداخلي. ومع ذلك غالبًا ما تكون هذه التصميمات معقدة ميكانيكيًا وتحتاج إلى وقود وتتطلب تبديدًا للحرارة وتكون ثقيلة نسبيًا. سيؤدي الكابل الذي يربط الروبوت بمصدر طاقة إلى إزالة مصدر الطاقة من الروبوت بالكامل. هذا له ميزة توفير الوزن والمساحة عن طريق نقل جميع مكونات توليد الطاقة والتخزين إلى مكان آخر. ومع ذلك، فإن هذا التصميم يأتي مع عيب وجود كابل متصل بالروبوت باستمرار والذي قد يكون من الصعب التعامل معه. أن مصادر الطاقة المحتملة يمكن أن تكون:
التعليم والتدريب
من جهة ثانية، يقوم مهندسو الروبوتات بتصميم الروبوتات وصيانتها وتطوير تطبيقات جديدة لها وإجراء البحوث لتوسيع إمكانات الروبوتات. أصبحت الروبوتات أداة تعليمية شائعة في بعض المدارس المتوسطة والثانوية ولا سيما في أجزاء من الولايات المتحدة الأمريكية وكذلك في الكثير من المعسكرات الصيفية للشباب مما زاد الاهتمام بالبرمجة والذكاء الاصطناعي والروبوتات بين الطلاب.
القابض الميكانيكي
في هذا الإطار، من أكثر أنواع المؤثرات النهائية شيوعًا «القابضون». في أبسط مظاهره يتكون من إصبعين فقط يمكن فتحهما وإغلاقهما لالتقاط مجموعة من الأشياء الصغيرة وتركها. يمكن مثلًا أن تصنع الأصابع من سلسلة يمر بها سلك معدني. تشمل الأيدي التي تشبه اليد البشرية وتعمل مثل نظام يد الظل الآلية ويد الروبوت. تشتمل الأيدي ذات المستوى المتوسط من التعقيد على يد دلفت . يمكن أن يأتي القابض الميكانيكي بأنواع مختلفة بما في ذلك قابض فكوك الاحتكاك وقابض الفكوك المحيطة. تستعمل فكوك الاحتكاك كل قوة القابض لتثبيت الكائن في مكانه باستخدام الاحتكاك في حين إن قابض الفكوك المحيطة تثبت الجسم الذي تقبض عليه في مكانه باستخدام احتكاك أقل.
الروبوتات المتعقبة
وفي السياق ذاته، توفر متعقبات الدبابات قوة جر أكبر من الروبوتات ذات الست عجلات. إن العجلات المتعقبة تتصرف كما لو أنها كانت مصنوعة من مئات العجلات لذلك فهي شائعة جدًا للروبوتات خارجية الاستخدام والروبوتات العسكرية حيث يجب أن يتحرك الروبوت على أرض وعرة للغاية. ومع ذلك يصعب استخدام الروبوتات المتعقبة في الأماكن الداخلية كما هو الحال مثلا على السجاد والأرضيات الملساء. من الأمثلة على الروبوتات المتعقبة الروبوت الحضري أوربي التابع لوكالة الفضاء الأمريكية ناسا.
الاستشعار
وفي هذا الصدد، تسمح المستشعرات للروبوتات بتلقي معلومات حول قياس معين للبيئة أو المكونات الداخلية. يعد هذا الأمر ضروريًا للروبوتات لأداء مهامها والعمل على أي تغييرات في البيئة لحساب الاستجابة المناسبة. يتم استخدام هذه المستشعرات لإنجاز أشكال مختلفة من القياسات لإعطاء الروبوتات تحذيرات حول السلامة أو الأعطال ولتوفير معلومات في الوقت الفعلي للمهمة التي تؤديها هذه الروبوتات.
التطبيقات
كذلك، روبوتات البناء. يمكن تقسيم روبوتات البناء إلى ثلاثة أنواع: الروبوتات التقليدية والذراع الآلية والهيكل الخارجي الآلي.
علاوةً على ذلك، أتمتة المطبخ. الأمثلة التجارية لأتمتة المطبخ هي فليبي (البرغر) وزومي بيزا (البيتزا) وكافيه إكس (القهوة) وماكر شاكر (الكوكتيلات) وفروبوت (الزبادي المجمد) وسالي (السلطات). الأمثلة المنزلية هي روتيماتيك (الخبز المسطح) وبوريس (تحميل في غسالة الأطباق).
الكوبوتات (وهي الروبوتات التعاونية).
تشمل التطبيقات الحالية والمحتملة:
وفي السياق ذاته، رياضة قتال الروبوت. وهي هواية أو حدث رياضي حيث يتقاتل روبوتان أو أكثر في ساحة لتعطيل بعضهما البعض. لقد تطور هذا الأمر من هواية في التسعينيات إلى الكثير من المسلسلات التلفزيونية في جميع أنحاء العالم.
ومن ناحية أخرى، نظرًا لأن المزيد والمزيد من الروبوتات يتم تصميمها لأداء مهام محددة فإن طريقة التصنيف هذه تصبح أكثر صلة. مثلًا تم تصميم الكثير من الروبوتات لأعمال التجميع والتي قد لا تكون قابلة للتكيف بسهولة مع التطبيقات الأخرى وبالتالي يطلق عليهم اسم «روبوتات التجميع». بالنسبة لعملية لحام التماس يوفر بعض الموردين أنظمة لحام كاملة مع الروبوت مثل معدات اللحام إلى جانب مرافق معالجة المواد الأخرى مثل الأقراص الدوارة وما إلى ذلك كوحدة متكاملة حيث يسمى هذا النظام الآلي المتكامل «روبوت اللحام» على الرغم من أن وحدة المنابلة المنفصلة يمكن تكييفها مع مجموعة متنوعة من المهام. تم تصميم بعض الروبوتات خصيصًا للتعامل مع الأحمال الثقيلة وتم تصنيفها على أنها «روبوتات الخدمة الشاقة».
الروبوتات العسكرية.
وفي هذا الصدد، الروبوتات الزراعية . يرتبط استخدام الروبوتات في الزراعة ارتباطًا وثيقًا بمفهوم الزراعة الدقيقة بمساعدة الذكاء الاصطناعي واستخدام الطائرات بدون طيار. أثبتت أبحاث أجريت بين عام 1996وعام 1998 كذلك أن الروبوتات يمكنها أداء مهمة الرعي.
علاوةً على ذلك، الروبوتات الطبية بأنواعها المختلفة (مثل نظام دافنشي الجراحي وهوسبي).
- تنظيف المناطق الملوثة مثل النفايات السامة أو المنشآت النووية.
- الروبوتات المنزلية.
- الروبوتات النانوية.
- روبوتية السرب.
- طائرات بدون طيار ذاتية القيادة.
- تعليم الخطوط في مجال الرياضة.
- المكونات
إضافةً إلى ذلك، الروبوتات الصناعية. تستعمل الروبوتات بشكل متزايد في التصنيع (منذ الستينيات). بحسب بيانات اتحاد الصناعات الروبوتية في الولايات المتحدة كانت صناعة السيارات في عام 2016 هي العميل الرئيسي للروبوتات الصناعية بنسبة 52٪ من إجمالي المبيعات. في صناعة السيارات يمكن أن تصل الروبوتات إلى أكثر من نصف «العمالة». حتى أن هناك مصانع «مطفأة الأنوار» مثل مصنع تصنيع لوحة مفاتيح آي بي إم في تكساس والذي كان آليًا بالكامل في وقت مبكر من عام 2003.
المحركات الكهربائية
وفي هذا الصدد، إن الغالبية العظمى من الروبوتات تستعمل محركات كهربائية وهي غالبًا ما تكون محرّكات التيّار المستمرّ الفرجونيّة وغير الفرجونيّة في الروبوتات المحمولة أو محركات التيار المتردد في الروبوتات الصناعية وآلات التحكم الرقمي باستخدام الحاسوب . غالبًا ما تكون هذه المحركات مفضلة في الأنظمة ذات الأعباء الأخف وحيث يكون الشكل السائد للحركة هو الدوران.
التعرف على الكلام
إضافةً إلى ذلك، يعد تفسير التدفق المستمر للأصوات القادمة من الإنسان في الوقت الفعلي مهمة صعبة لجهاز الكمبيوتر ويرجع ذلك في الغالب إلى التباين الكبير في الكلام. قد تبدو الكلمة نفسها التي يتحدث بها نفس الشخص مختلفة اعتمادًا على الصوتيات المحلية ومستوى جهارة الصوت والكلمة السابقة وما إذا كان المتحدث يعاني من نزلة برد أم لا ... إلخ. يصبح الأمر أكثر صعوبة عندما يكون للمتحدث لهجة مختلفة. ومع ذلك تم إحراز خطوات كبيرة في هذا المجال منذ أن صمم ديفيس وبيدولف وبالاشك أول «نظام إدخال صوتي» والذي تعرف على «عشرة أرقام يتحدث بها مستعمل واحد بدقة 100٪» في عام 1952. في الوقت الحالي يمكن لأفضل الأنظمة التعرف على الكلام الطبيعي المستمر حتى عند سرعة كلام تصل إلى 160 كلمة في الدقيقة وبدقة تصل إلى 95٪. بمساعدة الذكاء الاصطناعي يمكن للآلات في الوقت الحاضر استخدام أصوات الناس للتعرف على مشاعرهم مثل الرضا أو الغضب.
مسابقات الروبوتية
من جانب آخر، هناك الكثير من المسابقات حول العالم الخاصة بالروبوتية. يستهدف منهج سيبيرش الطلاب من جميع الأعمار. هذه قائمة قصيرة من أمثلة المنافسة. للحصول على قائمة كاملة راجع مسابقة الروبوت.
روبوتات المُوَازِنة ذات العجلة الواحدة
علاوةً على ذلك، إن روبوت المُوَازِنة ذو العجلة الواحدة هو امتداد لروبوت المُوَازِنة ذو العجلتين بحيث يمكنه التحرك في أي اتجاه ثنائي الأبعاد باستخدام كرة مستديرة كعجلته الوحيدة. تم مؤخرا تصميم عدة روبوتات مُوَازِنة ذات عجلات واحدة مثل روبوت بالبوت الخاص بجامعة كارنيجي ميلون والذي يمتلك الطول والعرض التقريبي لشخص عادي وكذلك روبوت بول آي بي الخاص بجامعة توهوكو غاكوين. نظرًا لشكلها الطويل الرفيع والقدرة على المناورة في الأماكن الضيقة فإن روبوتات المُوَازِنة ذات العجلة الواحدة لديها القدرة على العمل بشكل أفضل من الروبوتات الأخرى في البيئات التي يوجد بها أشخاص.
مستجيبات نهاية الشفط
كذلك، إن الشفط هو نوع مستعمل إلى حدّ كبير من قبل المستجيبات النهائية في الصناعة ويرجع ذلك جزئيًا إلى أن المطاوعة الطبيعية لمستجيبات نهاية الشفط الناعم يمكن أن تتيح للروبوت أن يكون أكثر قوة في إطار الإدراك الآلي غير الكامل. كمثال: لنضع في الاعتبار حالة نظام رؤية روبوت يقدّر موضع زجاجة ماء لكن هذا الروبوت لديه خطأ في التقدير يبلغ سنتيمترًا واحدًا. في هذه الحالة قد يسبب هذا الأمر في ثقب القابض الميكانيكي الصلب لزجاجة الماء، لكن في المقابل فإن مستجيب نهاية الشفط الناعم قد ينحني للشفط قليلاً ويتوافق مع شكل سطح زجاجة الماء مانعا ثقبها.
كذلك، إن مستجيبات نهاية الشفط والتي يتم تزويدها بالطاقة بواسطة مولدات الضغط السلبي هي أجهزة قابضة بسيطة جدا تستطيع حمل حمولات كبيرة جدا في حال كان سطح الإمساك ناعما بما فيه الكفاية لضمان الشفط.
وفي هذا السياق، إن روبوتات اللقط والوضع للمكونات الإلكترونية والأشياء الكبيرة مثل الزجاج الأمامي للسيارة غالبًا ما تستعمل مستجيبات نهاية ضغط سلبي بسيطة للغاية.
الذكاء الاجتماعي
ومن جهة أخرى، يبحث مختبر الآلات الذكية الاجتماعية التابع لمعهد جورجيا للتكنولوجيا عن مفاهيم جديدة لتفاعل التدريس الموجه مع الروبوتات. الهدف من المشاريع هو روبوت اجتماعي يتعلم المهام والأهداف من المظاهرات البشرية دون معرفة مسبقة بالمفاهيم عالية المستوى. تستند هذه المفاهيم الجديدة إلى بيانات مستشعر مستمر منخفض المستوى من خلال التعلم غير الخاضع للإشراف ويتم تعلم أهداف المهام لاحقًا باستخدام نهج بيسين . يمكن استخدام هذه المفاهيم لنقل المعرفة إلى المهام المستقبلية، مما يؤدي إلى تعلم أسرع لتلك المهام. تم عرض النتائج من خلال الروبوت كوري الذي يمكنه غرف ونقل بعض المعكرونة من وعاء إلى طبق ومن ثم سكب الصلصة فوق المعكرونة.
التفاعل والملاحة البيئية
علاوةً على ذلك، على الرغم من أن نسبة كبيرة من الروبوتات قيد التشغيل اليوم إما يتحكم فيها الإنسان أو تعمل في بيئة ثابتة إلا أن هناك اهتمامًا متزايدًا بالروبوتات التي يمكنها العمل بشكل مستقل في بيئة ديناميكية. تتطلب هذه الروبوتات مزيجًا من أجهزة وبرامج الملاحة لاجتياز بيئتها. على وجه الخصوص يمكن للأحداث غير المتوقعة (مثل الأشخاص والعوائق الأخرى غير الثابتة) أن تسبب مشاكل أو تصادمات. إن بعض الروبوتات المتقدمة للغاية مثل روبوت أسيمو وروبوت مينو تمتلك بشكل خاص أجهزة وبرامج ملاحة جيدة. كما أن السيارات ذاتية التحكم والمركبة الذكية بدون سائق من تصميم ارنست ديكمان والمدخلات في سباق التحدي الكبير داربا قادرة على استشعار البيئة جيدًا واتخاذ قرارات ملاحية بناءً على هذه المعلومات الواردة إليها عن طريق سرب من الروبوتات المستقلة. تستعمل أغلب هذه الروبوتات جهاز ملاحة باستخدام نظام التموضع العالمي GPS مع نقاط مسار جنبًا إلى جنب مع الرادار حيث يتم دمجها أحيانًا مع بيانات حسية أخرى مثل الليدار (نظام قياس المسافات باستخدام الليزر) وكاميرات الفيديو وأنظمة التوجيه بالقصور الذاتي لتحسين التنقل بين نقاط الطريق.
المشاعر الاصطناعية
كذلك، يمكن كذلك إنشاء المشاعر الاصطناعية والتي تتكون من سلسلة من تعابير الوجه و/ أو الإيماءات. كما يتضح من فيلم فاينل فانتسي: ذا سبيريتس ويذين، فإن برمجة هذه المشاعر الاصطناعية معقدة وتتطلب قدرًا كبيرًا من الملاحظة البشرية. لتبسيط هذه البرمجة في الفيلم، تم إنشاء إعدادات مسبقة مع برنامج خاص. أدى هذا إلى تقليل الوقت اللازم لتصوير الفيلم. يمكن نقل هذه الإعدادات المسبقة لاستخدامها في الروبوتات الواقعية.
الروبوتات المتسلقة
وفي هذا الصدد، تم حساب أنه عند الحركة المائية المتمثلة بالسباحة يمكن لبعض الأسماك أن تحقق كفاءة دفع بحري تتجاوز 90٪. علاوة على ذلك يمكن لهذه الأسماك تحقق تتسارعا في حركتها وتناور بشكل أفضل بكثير من أي قارب أو غواصة تم صنعها من قبل الإنسان حتى الآن، وإن هذه الأسماك تنتج ضوضاء أقل واضطراب مياه أقل لذلك يرغب الكثير من الباحثين الذين يدرسون الروبوتات المتخصصة للعمل تحت الماء في نسخ هذا النوع من الحركة. ومن الأمثلة البارزة السمكة الروبوتية جي 9 التي تم تطويرها من قبل قسم علوم الكمبيوتر في جامعة إسيكس. مثال آخر هو سمكة التونة الروبوتية التي بناها معهد الروبوتات الميدانية لتحليل حركة الأسماك ونمذجتها رياضيًا. إن روبوت البطريق المائي الذي صممه وصنعه فيستو الألماني هو شكل مبسط يحاكي طريقة الدفع بواسطة «الزعانف» الأمامية لطيور البطريق. لقد قام فيستو كذلك ببناء روبوت الحبار المائي وروبوت قنديل البحر المائي اللذين يحاكيان حركة حبار مانتا وقنديل البحر على التوالي.
الروبوتات السابحة (السمكية)
كذلك، ذكرت صحيفة « تشاينا تكنولوجي ديلي» في 15 نوفمبر عام 2008 أن الدكتور لي هيو يونغ ومجموعته البحثية لشركة نيو كونسبت إيركرافت (تشوهاى) المحدودة قد طوروا بنجاح روبوت أبو بريص إلكتروني يدعى «سبيدي فريلاندر». بحسب الدكتور يونغ يمكن لروبوت أبو بريص التسلق سريعًا لأعلى ولأسفل مجموعة متنوعة من جدران المباني والتنقل عبر الشقوق الأرضية والجدارية والمشي مقلوبًا على السقف. كما إن بنجاح روبوت أبو بريص الإلكتروني كان قادرًا على التكيف مع أسطح الزجاج الأملس والجدران الخشنة واللزجة والمغبرة فضلًا عن أنواع مختلفة من المواد المعدنية. إن روبوت أبو بريص الإلكتروني يمكنه كذلك تحديد العقبات والالتفاف عليها تلقائيًا بنجاح. كانت مرونة وسرعة روبوت أبو بريص الإلكتروني مماثلة لتلك الخاصة بحيوان أبو بريص الطبيعي. إن الطريقة الثالثة هي محاكاة وتقليد حركة ثعبان يتسلق عمودًا.
علاوةً على ذلك، تم استخدام عدة أساليب مختلفة لتطوير الروبوتات التي لديها القدرة على تسلق الأسطح الشاقولية. إن الأسلوب الأول المستعمل هو تقليد ومحاكاة حركات المتسلق البشري على جدار يحتوي على نتوءات؛ حيث يعمل الروبوت على تعديل مركز الكتلة الخاص به وتحريك كل طرف بدوره لكسب قوة الرفع المطلوبة للتسلق. مثال على ذلك هو الروبوت كابوتشين الذي قام بتصنيعه الدكتور روكسيانغ تزانغ في جامعة ستانفورد في كاليفورنيا. إن الطريقة الثانية تستعمل طريقة حيوان أبو بريص في تسلقه للجدران الشاقولية حيث نجد أن وسادات أصابع الأقدام لديه متحورة ومتخصصة لتمكنه من تسلق الجدران والتي يمكن أن تعمل على الأسطح الملساء مثل الزجاج الشاقولي. إن الأمثلة على هذا الأسلوب تتضمن الروبوت وولبوت والروبوت ستيكيبوت .
وفي هذا الصدد، في سنة 2014 تم تطوير روبوت آي سبلاش - اثنان من قبل طالب الدكتوراه ريتشارد جيمس كلافام والبروفيسور هوشينغ هيو في جامعة إسيكس. إن روبوت آي سبلاش اثنان كان أول سمكة روبوتية قادرة على التفوق في الأداء على الأسماك الكارنجية الشكل الحقيقية من حيث متوسط السرعة القصوى (تقاس بأطوال الجسم / ثانية) والتحمل وهي المدة التي يتم فيها الحفاظ على السرعة القصوى. لقد حققت هذه السمكة الروبوتية سرعات سباحة وصلت إلى 11.6 مرة طول جسمها / الثانية (وهذه يعني 3.7 متر / ثانية). كان الروبوت السمكي آي سبلاش - واحد الذي تم الكشف عنه في عام 2014 هو أول منصة روبوتية تطبق حركة سباحة كارنجية الشكل باستخدام كامل طول الجسم والتي وُجد أنها تزيد سرعة السباحة بنسبة 27٪ مقارنة مع النهج التقليدي للحركة موجية الشكل المقيدة خلفيا.
الروبوتات الطائرة
علاوةً على ذلك، إن طائرة الركاب الحديثة هي في الأساس روبوت طائر مع وجود شخصين لإدارتها. يمكن للطيار الآلي التحكم في الطائرة لكل مرحلة من مراحل الرحلة بما في ذلك الإقلاع والطيران العادي وحتى الهبوط. هناك الروبوتات الطائرة الأخرى غير مأهولة بالسكان والتي تُعرف باسم الطائرة بدون طيار . إن الطائرات يمكن أن تكون أصغر وأخف وزنًا بدون وجود طيار بشري على متنها ويمكنها أن تطير إلى منطقة خطرة لتنفيذ مهام المراقبة العسكرية. يمكن لبعض هذه الطائرات بدون طيار إطلاق النار على أهداف تحت القيادة. يتم كذلك تطوير الطائرات بدون طيار التي يمكنها إطلاق النار على الأهداف تلقائيًا دون الحاجة إلى أمر من الإنسان. تشمل الروبوتات الطائرة الأخرى صواريخ كروز الجوالة وإنتوموبتر وروبوت طائرة الهليكوبتر الصغيرة من إبسون. تمتلك الروبوتات مثل حمامة الهواء وشعاع الهواء وهلام الهواء أجسامًا أخف من الهواء حيث يتم دفع هذه الروبوتات بواسطة الدواسات وتوجيهها بواسطة السونار.
المنابلة
من جهة ثانية، قدم مات ماسون تعريفًا للمنابلة الآلية على النحو التالي: «تشير المنابلة إلى تحكم الوكيل في بيئته من خلال الاتصال الانتقائي».
علاوةً على ذلك، تحتاج الروبوتات إلى التعامل مع الأشياء أو التقاط أو تعديل أو تدمير أو أي تأثير آخر. وبالتالي يُشار إلى النهاية الوظيفية لذراع الروبوت التي تهدف إلى إحداث التأثير (سواء كانت يد أو أداة) على أنها مؤثرات نهائية بينما يُشار إلى «الذراع» على أنها منابل. تحتوي أغلب أذرع الروبوت على مؤثرات نهائية قابلة للاستبدال كل منها يسمح لها بأداء مجموعة صغيرة من المهام. يحتوي البعض على منابل ثابت لا يمكن استبداله بينما يمتلك البعض منابلا واحدًا للأغراض العامة جدًا مثل اليد الشبيهة باليد البشرية مثلًا.
الحوسبة الكمية
إضافةً إلى ذلك، كان هناك بعض الأبحاث حول ما إذا كان يمكن تشغيل خوارزميات الروبوتات بسرعة أكبر على أجهزة الكمبيوتر الكمومية مما يمكن تشغيلها على أجهزة الكمبيوتر الرقمية. تمت الإشارة إلى هذه المنطقة باسم الروبوتات الكمومية.
المشغلات الخطية
كذلك، تتحرك أنواع مختلفة من المشغلات الخطية للداخل والخارج بدلاً من الدوران وغالبًا ما يكون لها تغيرات أسرع في الاتجاه خاصة عندما تكون هناك حاجة إلى قوى كبيرة جدًا مثل الروبوتات الصناعية. يتم تشغيلها عادةً عن طريق الهواء المضغوط والمؤكسد (مشغل هوائي) أو زيت (مشغل هيدروليكي) كما يمكن كذلك تشغيل هذه المشغلات الخطية بالكهرباء التي تتكون عادةً من محرك ومسمار رئيسي. نوع آخر شائع هو المشغل الخطي الميكانيكي الذي يتم تشغيله يدويًا مثل الرف والترس على السيارة.
معسكر الروبوتات الصيفي
إضافةً إلى ذلك، تتضمن الكثير من برامج المعسكرات الصيفية الوطنية الروبوتية كجزء من مناهجها الدراسية الأساسية. علاوةً على ذلك يتم تقديم برامج الروبوتية الصيفية للشباب في كثير من الأحيان من قبل المتاحف والمؤسسات الشهيرة.
الروبوتات المتزلجة
في هذا الإطار، تم تطوير عدد قليل من روبوتات التزلج أحدها عبارة عن جهاز متعدد الأوضاع للمشي والتزلج. يمتلك هذا الروبوت أربعة أرجل مع عجلات غير مزودة بمحركات والتي يمكن أن تتحرك أو تتدحرج. يمكن لروبوت آخر هو بلين استخدام لوح تزلج مصغر أو حذاء تزلج والقيام بالتزلج عبر سطح المكتب.
التاريخ
في هذا الإطار، في سنة 1948 صاغ نوربرت فينر مبادئ علم التحكم الآلي، وهو أساس الروبوتات العملية.
وفي هذا السياق، ظهرت الروبوتات المستقلة بالكامل فقط في النصف الثاني من القرن العشرين. تم تركيب أول روبوت يعمل رقميًا وقابل للبرمجة وهو يونيميت في سنة 1961 من أجل استخدامه في رفع القطع المعدنية الساخنة من آلة صب القوالب وتكديسها. تنتشر الروبوتات التجارية والصناعية على نطاق واسع اليوم وتستعمل لأداء وظائف أرخص وأكثر دقة وموثوقية من البشر. يتم توظيفهم كذلك في بعض الوظائف التي تكون قذرة جدًا أو خطيرة أو مملة بحيث لا تكون مناسبة للإنسان. تُستعمل الروبوتات على نطاق واسع في التصنيع والتجميع والتعبئة والتغليف والتعدين والنقل واستكشاف الأرض والفضاء والجراحة والأسلحة والبحوث المختبرية والسلامة والإنتاج الضخم للسلع الاستهلاكية والصناعية.
أشكال أخرى
ومن جهة أخرى، تستعمل الأشكال الشائعة الأخرى للاستشعار في الروبوتات الليدار والرادار والسونار. يقيس الليدار المسافة إلى الهدف عن طريق إضاءة الهدف بضوء الليزر وقياس الضوء المنعكس بجهاز استشعار. يستعمل الرادار موجات الراديو لتحديد نطاق أو زاوية أو سرعة الأجسام. يستعمل السونار انتشارًا صوتيًا للتنقل أو الاتصال أو اكتشاف الأشياء الموجودة على سطح الماء أو تحته.
التدريب الوظيفي
وفي هذا السياق، تقدم جامعات مثل معهد ورسستر للفنون التطبيقية درجات البكالوريوس والماجستير والدكتوراه في مجال الروبوتات. تقدم المعاهد المهنية تدريبًا على الروبوتات يستهدف إعداد المتدربين لشغل الوظائف في مجال الروبوتية.
مسابقات للمراهقين
وعلى صعيد آخر، إن مسابقة منظمة فيرست للمنافسة الروبوتية تركز على التصميم الميكانيكي حيث يتم لعب لعبة معينة كل عام حيث يكون قد تم تصميم الروبوتات خصيصًا للعبة ذلك العام. في لعبة المباراة يتحرك الروبوت بشكل مستقل خلال أول 15 ثانية من اللعبة (على الرغم من أن بعض السنوات مثل Deep Space لعام 2019 تم تغير هذه القاعدة) ومن ثم يتم تشغيله يدويًا لبقية المباراة.
من جانب آخر، تم تصميم مسابقة منظمة فيرست للتحدي التقني للطلاب المتوسطين لتكون مسابقة انتقالية من مسابقة منظمة فيرست لدوري الليغو إلى مسابقة منظمة فيرست للمنافسة الروبوتية.
المراقبة
وفي هذا الصدد، أن طور المعالجة يمكن أن يأخذ نطاقا واسعا فيما يتعلق من ناحية التعقيد. على المستوى التفاعلي قد يترجم معلومات المستشعر الخام مباشرة إلى أوامر المشغل. إن اندماج المستشعر يمكن أن يستعمل أولا لتقدير المعلمات ذات الأهمية (مثلًا موضع قابض الروبوت) من بين بيانات المستشعر الصاخبة. من هذه التقديرات يمكن أن يتم استنتاج مهمة فورية (مثل تحريك القابض في اتجاه معين). إن تقنيات من نظرية التحكم وضبط الأنظمة الحركية سوف تحول هذه المهمة إلى أوامر تقود المشغلات.
ومن جهة أخرى، يجب التحكم في الهيكل الميكانيكي للروبوت لأداء المهام. يتضمن التحكم في الروبوت ثلاث مراحل متميزة: الإدراك والمعالجة والعمل (النماذج الروبوتية). تعطي المستشعرات معلومات حول البيئة أو الروبوت نفسه (مثل موضع مفاصلها أو المستجيب النهائي لها). تتم معالجة هذه المعلومات لاحقًا لتخزينها أو نقلها ولحساب الإشارات المناسبة للمشغلات (المحركات) التي تحرك الجسم الميكانيكي.
وعلى صعيد آخر، في نطاقات زمنية أطول أو بمهام أكثر تعقيدًا قد يحتاج الروبوت إلى البناء والتفكير باستخدام نموذج «معرفي». تحاول النماذج المعرفية تمثيل الروبوت والعالم وكيفية تفاعلها. يمكن استخدام التعرف على الأنماط ورؤية الكمبيوتر لتتبع الأشياء. يمكن استخدام تقنيات رسم الخرائط لبناء خرائط للعالم. أخيرًا يمكن استخدام تخطيط الحركة وتقنيات الذكاء الاصطناعي الأخرى لمعرفة كيفية التصرف. مثلًا قد يكتشف المخطط كيفية إنجاز مهمة ما دون الاصطدام بالعقبات والسقوط وما إلى ذلك.
البوليمرات الكهربية
من جهة ثانية، إن البوليمرات الكهربية عبارة عن مادة بلاستيكية يمكن أن تنكمش بدرجة كبيرة عند التعرض للكهرباء (تصل إلى 380٪ من إجهاد التنشيط) وقد تم استخدامها في عضلات الوجه وأذرع الإنسان الآلي ولتمكين الروبوتات الجديدة من الطفو أوالطيران أو السباحة أو المشي.
تعابير الوجه
في هذا الإطار، يمكن أن توفر تعابير الوجه ردود فعل سريعة على تقدم الحوار بين شخصين وقريبًا قد تكون هناك إمكانية على فعل نفس الأمر بين الإنسان والروبوتات. تم إنشاء الوجوه الروبوتية بواسطة روبوتية ديفيد هانسون باستخدام بوليمرها المرن المسمى فروبير مما يسمح بالقيام بعدد كبير من تعابير الوجه بسبب مرونة طلاء الوجه المطاطي والمحركات الموجودة تحت السطح (الآليات المنظمة ). تم بناء الطلاء والآليات المنظمة على جمجمة معدنية. يجب أن يعرف الروبوت كيفية الاقتراب من الإنسان من خلال التحكم في تعابير الوجه ولغة الجسد. سواء كان الشخص سعيدًا أو خائفًا أو مجنون المظهر فإن ذلك يؤثر على نوع التفاعل المتوقع من الروبوت. وبالمثل يمكن للروبوتات مثل لروبوت كيسمتوالإضافة الأحدث روبوت نكسي إنتاج مجموعة من تعابير الوجه مما يسمح لها بإجراء تفاعلات اجتماعية متبادلة هادفة مع البشر.
الروبوتات الدوارة
من جهة ثانية، للتبسيط تحتوي أغلب الروبوتات المتنقلة على أربع عجلات أو عدد من المسارات المستمرة. حاول بعض الباحثين إنشاء روبوتات ذات عجلات أكثر تعقيدًا بعجلة واحدة أو عجلتين فقط. يمكن أن يكون لهذه الميزات مزايا معينة مثل زيادة الكفاءة وتقليل الأجزاء، فضلاً عن السماح للإنسان الآلي بالتنقل في الأماكن الضيقة التي لن يتمكن الروبوت رباعي العجلات من القيام بها.
برامج الروبوتات ما بعد المدرسة
ومن جهة أخرى، بدأت شركة ليغو غروب برنامجًا للأطفال لتعلم الروبوتية والتحمس لها في سن مبكرة.
ومن جهة أخرى، بدأت الكثير من المدارس في جميع أنحاء البلاد في إضافة برامج الروبوتات إلى مناهج ما بعد المدرسة. تتضمن بعض البرامج الرئيسية لروبوتات ما بعد المدرسة مسابقة الروبوتات الأولى ومسابقة كرة البوتبول ومسابقة أفضل روبوتية . غالبًا ما تشتمل مسابقات الروبوتية على جوانب الأعمال والتسويق إلى جانب الهندسة والتصميم.
القفز
التوازن الديناميكي (السقوط المتحكم فيه)
علاوةً على ذلك، هناك طريقة أكثر تقدمًا للروبوت تمكنه من المشي وهي استخدام خوارزمية موازنة ديناميكية والتي من المحتمل أن تكون أكثر قوة من تقنية نقطة اللحظة الصفرية حيث تراقب باستمرار حركة الروبوت وتضع القدمين من أجل الحفاظ على الاستقرار. تم توضيح هذه التقنية مؤخرًا بواسطة الروبوت ديكسترالخاص بشركة أني بوت وهو مستقر جدًا حتى أنه يمكنه القفز. مثال آخر هو روبوت تي يو ديلفت فلايم .
كذلك، نجحت الكثير من الروبوتات التي تم بناؤها في الثمانينيات من قبل مارك رايبرت في مختبر الساق بمعهد ماساتشوستس للتكنولوجيا في إظهار مشي ديناميكي للغاية. في البداية يمكن للإنسان الآلي بساق واحدة وقدم صغيرة جدًا أن يظل مستقيماً بمجرد القفز. إن الحركة هي نفسها التي يتحرك بها شخص على عصا البوجو. عندما يسقط الروبوت على أحد الجانبين، فإنه يقفز قليلاً في هذا الاتجاه، لكي يمسك نفسه. سرعان ما تم تعميم الخوارزمية على قدمين وأربع أرجل. تم عرض روبوت ذو قدمين وهو يعمل وحتى يقوم بشقلبات. تم عرض روبوت رباعي الأرجل كذلك يمكنه القيام بهرولة الخبب والجري والمشي بخطوات والمشي المقيد. للحصول على قائمة كاملة بهذه الروبوتات راجع صفحة " MIT Leg Lab Robots".
مسابقات للأطفال من سن 9-14/16
إضافةً إلى ذلك، واحدة من أهم المسابقات هي مسابقة منظمة فيرست لدوري الليغو . فكرة هذه المسابقة المحددة هي أن يبدأ الأطفال في تطوير المعرفة والدخول في الروبوتات أثناء اللعب باستخدام الليغو منذ أن يبلغوا التاسعة من العمر. ترتبط هذه المسابقة بالأدوات الوطنية. يستعمل الأطفال ليغو منيدستورمز أر سي إكس لحل التحديات الروبوتية المستقلة في هذه المسابقة.
إيماءات
من جهة ثانية، يمكن للمرء أن يتخيل في المستقبل أن يشرح للطاهي الآلي كيفية صنع المعجنات أو يسأل عن الاتجاهات ضابط الشرطة الروبوتي. في كلتا الحالتين فإن عمل إيماءات اليد من شأنه أن يساعد في الأوصاف اللفظية. في الحالة الأولى يتعرف الروبوت على الإيماءات التي يقوم بها الإنسان وربما يكررها للتأكيد. في الحالة الثانية يمكن أن يقوم ضابط الشرطة الروبوتي باستخدام إيماءات اليد للإشارة «الذهاب إلى أسفل الطريق، ثم الانعطاف يمينًا». من المحتمل أن تشكل الإيماءات جزءًا من التفاعل بين البشر والروبوتات. تم تطوير الكثير من الأنظمة العظيمة للتعرف على إيماءات اليد البشرية.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟