روبوت حشري
المحتويات
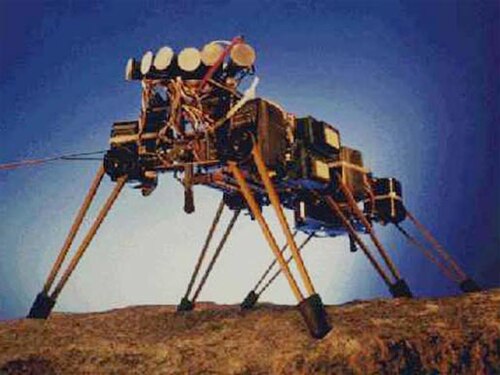
قبل الخوض في التفاصيل، الروبوت الحشري هو روبوت صغير الحجم عادةً، يتميز ببعض الخصائص الشبيهة بالحشرات. تشمل هذه الخصائص طرق الحركة (بما في ذلك الطيران)، وطرق الملاحة، والذكاء الاصطناعي المستوحى من نماذج الحشرات. وقد ساهم تطور الحشرات في حل الكثير من المشكلات التي تواجه مصممي الروبوتات المصغرة. ولذلك، يلجأ الباحثون بطبيعة الحال إلى الحشرات بحثًا عن الإلهام والحلول. ونتناول فيما يلي مزيدًا من التفاصيل.
الحركة
الذكاء الاصطناعي
علاوةً على ذلك، تستطيع أسراب الروبوتات حلّ مشاكل لا يمكن حلّها باستخدام موارد المعالجة المحدودة لروبوت واحد. وهي مفيدة بشكل خاص في مهام الاستكشاف، حيث يمكن استخدامها لإيجاد أقصر طريق إلى الوجهة المطلوبة، وقد اقتُرح استخدامها للبحث عن مصادر الغاز في البيئات الخطرة. ومن المقترحات الأخرى استخدام روبوتات تتجمع ذاتيًا لتشكيل بنية تسمح للسرب بعبور فجوة ما، على غرار النمل.
ومن جهة أخرى، سبق ذكر أنماط المشي المستقلة عن الجهاز العصبي المركزي لدى الصراصير. وقد تحقق إنجازٌ كبير في مجال الروبوتات الحشرية الطائرة بتطبيق المبادئ نفسها على الأجنحة. لم تنجح محاولات التحكم في زاوية هجوم الأجنحة باستخدام معالج مركزي، لعدم إمكانية تحقيق نسبة رفع إلى وزن أكبر من الواحد. أدى إزالة المعالج والسماح للأجنحة بالدوران بشكل سلبي بالتردد الطبيعي للنظام الميكانيكي إلى تقليل الوزن بشكل كافٍ لتمكين الطيران الحشري المتحكم به لأول مرة في عام 2008 باستخدام روبوت يشبه الذبابة. مع ذلك، كان الروبوت يُغذى بالطاقة خارجيًا عبر سلك تغذية، بدلًا من الطيران الحر تمامًا.
وفي هذا الصدد، لا تملك الحشرات موارد تُذكر لتطوير ذكائها بالمعنى البشري لقدرة معالجة الدماغ. يتفاوت عدد الخلايا العصبية في الحشرات باختلاف أنواعها، من مليون إلى عشرة آلاف خلية فقط. في المقابل، يمتلك الإنسان 86 مليار خلية عصبية. علاوة على ذلك، تستهلك الأدمغة الكبيرة كميات هائلة من الطاقة. لذا، يتعين على الحشرات إيجاد طرق أخرى لتطوير ذكائها، مثل تجسيد الذكاء في مكونات مادية، أو وصلات محلية بين المستشعرات والمحركات، أو ذكاء الأسراب. في وقت من الأوقات، كان يُؤمل أن تتجنب الروبوتات الحاجة إلى مثل هذه الحلول نظرًا للزيادة السريعة في قدرة معالجة الحواسيب وتناقص حجمها بحسب قانون مور. مع ذلك، يبدو أن هذه العملية تقترب من نهايتها، وتبدو حلول الحشرات أكثر جاذبية.
ملاحة
ومن ناحية أخرى، بدأ استخدام ذكاء الحشرات في توجيه الروبوتات منذ عام 1986، لكن المهندسين لم يتبنوا هذه التقنية في البداية. كان يُعتقد أن افتقار الحشرات إلى القشرة البصرية، وبالتالي عدم قدرتها على إجراء عمليات معالجة بصرية متقدمة وتكوين الصور، يجعل الروبوتات التي تعتمد على هذه التقنية غير ناجحة. يرى فرانشيسكيني أن امتلاك القشرة البصرية ليس ضروريًا لمهمة التوجيه، بل سيكون عبئًا إضافيًا على الروبوتات الحشرية (إذ سيُشكل كل من الوزن ووقت المعالجة مشكلة). ويشير فرانشيسكيني إلى أن الكثير من الأنظمة البصرية لدى البشر لا تمر عبر القشرة البصرية كذلك. فليس من الضروري دائمًا تكوين الصور وتحديد الأشياء.
- انظر كذلك
- التحكم بالروبوت
- تنقل الروبوتات
- ذبابة ميكانيكية طائرة
من جانب آخر، تتميز الحشرات الطائرة بدقة بصرية مكانية ضعيفة، وتتطلب استجابة سريعة، كما أنها تفتقر إلى قدرة معالجة عصبية متقدمة. ونظرًا لمحدودية المساحة والوزن، تواجه الروبوتات الشبيهة بالحشرات الطائرة مجموعة مشابهة من المشاكل. في سنة 2003، بحث فرانشيسكيني وزملاؤه إمكانية استخدام حلول مستوحاة من الحشرات لحل مشاكل الملاحة في الروبوتات. وقد صمم فرانشيسكيني روبوتًا بحثيًا مستوحى من علم وظائف الأعصاب في الذبابة. لم يكن هذا الروبوت طائرًا بالمعنى الحرفي، بل كان مركبة ذات عجلات. كان الهدف من البحث هو إثبات أن التحكم البسيط في المستشعرات والمحركات باستخدام الكشف البصري عن الحركة فقط قادر على تحديد مسار معين.
المشي
وفي هذا السياق، يُعدّ بناء روبوت قادر على المشي على سطح مستوٍ في المختبر مهمةً سهلة نسبيًا. يمكن لروبوت سداسي الأرجل، مزود بأوتاد بسيطة متصلة ميكانيكيًا، أن يحقق هذه المهمة. مع ذلك، قد يكون الروبوت ذو العجلات أبسط، ولكنه قد يعجز تمامًا عن حلّ مشكلة عبور التضاريس الوعرة ذات العوائق غير المتوقعة، وهي مشكلة أكثر تعقيدًا. يتطلب ذلك مفاصل مفصلية في الأرجل، كما هو الحال في الحشرات الحقيقية، مع تحكم حسيّ حركي يُحاكي الجهاز العصبيّ للحشرات الحقيقية. لا يكفي مجرد دورة إيقاعية بسيطة للأرجل. يجب التحكم في الأرجل والمفاصل بشكل فردي وجماعي، بحسب المعلومات الواردة من مستشعرات موضع الأطراف والحمل.
وفي هذا الصدد، تتغير مشية الحشرات بتغير السرعة المطلوبة. وقد أظهرت الأبحاث أن أنماط المشي هذه يمكن توليدها محليًا في الكثير من الحشرات حتى عند فصلها تمامًا عن الجهاز العصبي المركزي. في بعض الحشرات، كالصراصير مثلاً، تتغير مشية الحشرة الجارية جزئيًا لأن جهازها العصبي لا يستجيب بالسرعة الكافية. فيُغير الصرصور الجاري مشيته إلى الدفع بأرجله الثلاثة على جانب واحد معًا. وتكون الحركة الجانبية المميزة للحيوان عند تردد الرنين البيوميكانيكي الذي يحدده وزن الحشرة وصلابة زنبرك أرجلها مجتمعة. لا يحتاج هذا النمط إلى أي مدخلات من وحدة تحكم خارجية، وهو فعال ومستقر. يُدرك الباحثون مزايا خصائص الحشرات الحقيقية، ولكن حتى عام 2004، نادرًا ما اجتمعت هذه الخصائص في روبوت.
ومن جهة أخرى، استُلهمت حركة الروبوتات في كثير من الأحيان من فسيولوجيا الحشرات. وتتخذ هذه الروبوتات عادةً شكل سداسي الأرجل. وقد أصبح البحث متعدد التخصصات، لا يقتصر على مهندسي الروبوتات فحسب، بل يشمل كذلك علماء الأحياء، وخاصة علماء الأعصاب. يستفيد المهندسون من هذه العلاقة من خلال اكتساب فهم أفضل لوظائف الحشرات التي استعملوها في تصميم نماذج روبوتاتهم. في المقابل، يحصل علماء الأحياء على منصة يمكنهم من خلالها اختبار نظرياتهم حول التحكم الحركي للحشرات.
الطيران
وعلى صعيد آخر، بالنسبة للطائرات الصغيرة جدًا، يصبح الطيران بأجنحة ثابتة غير عملي نظرًا لانخفاض نسبة الرفع إلى السحب بسرعة مع ازدياد الحجم. أما طيران الحشرات، فهو دائمًا طيران أجنحة متحركة، مما يُشير إلى إمكانية تطوير روبوتات شبيهة بالحشرات. مثلًا، طوّر ما وزملاؤه روبوتًا طائرًا مربوطًا بأجنحة خافقة مصنوعة من مادة كهرضغطية. اختار ما تصميم الروبوت أثناء الطيران لأنه، بحسب بحثهم، يُعدّ الطائر أكثر الكائنات الحية رشاقة، وبالتالي الأصعب محاكاةً كروبوت.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟