سلسلة حركية
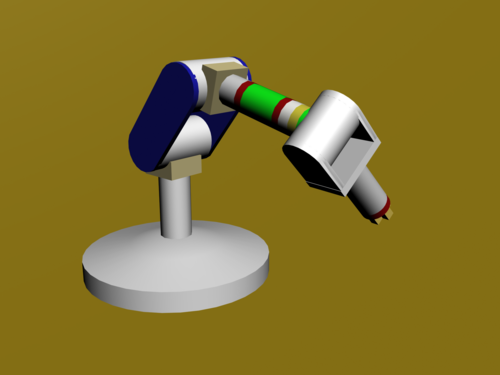
في البداية، في هندسة الميكانيك، السلسلة الحركية هي تركيبة أجسام صلبة تتصل ببعضها بواسطة مفاصل تنتج حركة مقيدة (أو موجهة) تشكل النموذج الرياضي للمنظومة الميكانيكية. كما في الاستخدام المعتاد للكلمة سلسلة، تتقيد الوصلات الميكانيكية أو الأجسام الصلبة عن طريق ارتباطها بالوصلات الميكانيكية الأخرى. مثال على ذلك السلسلة المفتوحة البسيطة المتكونة من وصلات متصلة ببعضها على التسلسل، كالسلسلة العادية (الجنزير)، وهي النموذج الحركي للآلية الروبوتية التقليدية. يُصطلح على تسمية النماذج الرياضية للروابط أو المفاصل بين وصلتين ميكانيكيتين ب الازدواجات الحركية. الازدواجات الحركية تشكل نماذج للمفاصل الدورانية (المفصلية) والانزلاقية الأساسية في علم الروبوتيك، والتي تدعى عادةً الازدواجات الدنيا (أو السفلى)، إلى جانب مفاصل التماس السطحي الشائعة في الكامات والمسننات، والتي تدعى الازدواجات العليا (أو العلوية)، هذه المفاصل تصنف عادة على أنها قيود غير مغلقة إغلاقًا تامًّا (قيود هولونومية). المخطط الحركي هو رسم توضيحي للمنظومة الميكانيكية يظهر السلسلة الحركية. وفيما يلي تفاصيل أوسع عن ذلك.
وفي السياق ذاته، يشمل الاستخدام الحديث لمصطلح السلاسل الحركية التعبير عن مطاوعة الوصلات في الميكانيزمات (التركيبات الآلية) المرنة والأنظمة الصغرية (الميكروية) الإلكتروميكانيكية، ومطاوعة الأسلاك (الكابلات) في الروبوتات السلكية وأنظمة الانضغاط العائم (أنظمة الوثوقية الإجهادية)، بالإضافة للاصطلاح الخاص بمفاصل الثني في الميكانيزمات عالية الدقة.
شرح
وفي السياق ذاته، يدعى جسمان أو أكثر مجموعان في الفراغ نظامَ جسمٍ صلب. يمكننا تقييد حركة هذه الأجسام الصلبة المستقلة بقيود حركية. القيود الحركية هي قيود بي الأجسام الصلبة ينتج عنها انخفاض في عدد درجات طلاقة نظام الجسم الصلب.
تشكيل السلاسل الحركية
وفي السياق ذاته، قد يكون أكثر تشكيل حركي مطور هو التركيبات رباعية القضبان (تعرف اختصارًا باسم التركيبات الرباعية)، ويعرف هذا التشكيل باسم نظرية بورميستر.
عُمم هذا العمل لتشكيل الميكانيزمات الكروية والفراغية.
إضافةً إلى ذلك، يمكن استخدام معادلات تقييد سلسلة حركية بطريقة عكسية لتحديد أبعاد الوصلات من مواصفة الحركة الطلوبة للمنظومة. يسمى هذا اصطلاحًا التشكيل الحركي.
وفي هذا الصدد، غالبًا ما يعتبر فيرديناند فرويدنشتاين أبا علم الحركة الحديث نظرًا لإسهاماته في التشكيل الحركي للوصلات المرفقية والذي بدأ منذ خمسينيات القرن العشرين. غدا استخدامه للكمبيوتر المطور حديثاً آنذاك في حل معادلة فرويدنشتاين النموذج الأولي لأنظمة التصميم بمساعدة الحاسوب.
دراسة السلاسل الحركية
وفي هذا الصدد، تربط معادلات القيود لسلسلة حركية بين نطاق الحركة المسموح بها عند كل مفصل وأبعاد الوصلات في السلسلة الحركية، وتشكل معادلات جبرية تُحلّ لتحديد وضع السلسلة المرتبط بقيم محددة لبارامترات الدخل، والتي تدعى درجات الطلاقة.
وفي هذا السياق، تُدرس سلاسل حركية بدرجات متنوعة من التعقيد من خلال حساب معادلات الحركة للسلاسل المتتابعة التي تشكل حلقات ضمن السلسلة الحركية. تدعى هذه المعادلات عادةً معادلات الحلقة.
في هذا الإطار، شكلها الهندسي: كيف تتصل المفاصل المتجاورة ببعضها البعض فراغيًّا؟
وفي هذا الصدد، طوبولوجيا السلسلة (خواص التشابه الهندسي): سلسلة متتابعة أو محرك ميكانيكي متوازٍ أو بنية شجرية أو رسم بياني ما.
وفي هذا السياق، تحدَّد درجة تعقيد السلسلة (فيما يخص حساب مسألة الحركة المباشرة والعكسية) من خلال العوامل التالية:
كذلك، حيث [T] هو التحويل الذي يصف موقع الوصلة الطرفية — لاحظ أن السلسلة تتضمن الوصلة «الصفرية» المكونة من الإطار المرجعي الأرضي الذي يتصل بها (الإحداثيات الثابتة). تدعى هذه المعادلات معادلات الحركة الأمامية للسلسلة المتتابعة (مسألة الحركة المباشرة).
إضافةً إلى ذلك، يُحصل على معادلات قيود سلسلة حركية من خلال مصفوفات التحويلات الصلبة [Z] لتمييز الحركة النسبية المسموح بها عند كل مفصل وفصل التحويلات الصلبة [X] لتعريف أبعاد كل وصلة. في حالة السلسلة المفتوحة المتتابعة، النتيجة هي سلسلة تحويلات صلبة متتابعة تبادل بين تحويلات الوصلات والمفاصل من قاعدة السلسلة وحتى الوصلة الطرفية، والتي تحسب للوضعية النهائية المحددة للوصلة الطرفية. لسلسلة مكونة من n وصلة موصولة على التتابع المعادلات الحركية:
معادلة الحركية
علاوةً على ذلك، درجات الطلاقة، أو حركية (قابلية حركة) سلسلة حركية هي عدد البارامترات (العوامل) المحددة لوضع السلسلة. تمتلك منظومة مؤلفة من n جسمًا صلبًا يتحرك في الفراغ 6n درجات طلاقة تقاس بالنسبة لمجموعة إحداثيات ثابتة. عند عد الأجسام تعتبر مجموعة الإحداثيات أحدها (الوصلة الثابتة)، بحيث لا تتعلق الطلاقة بالوصلة التي تشكل مجموعة الإحداثيات الثابتة. هذا يعني أن درجة طلاقة هذه المنظومة هي M = 6(N − 1) حيث N = n + 1 عدد الأجسام المتحركة مضافًا إليه الجسم الثابت (الوصلة الثابتة).
ومن جهة أخرى، النتيجة هي أن درجة طلاقة سلسلة حركية تتكون من n وصلة ثابتة و j مفصلًا كلًّا بدرجة طلاقة fi, i = 1, ..., j تعطى بالعلاقة:
من جهة ثانية، تشكل المفاصل بين الأجسام قيودًا. بشكل خاص، تشكل كل من المفاصل الانزلاقية والدورانية (المفصلية) خمس قيود وبالتالي تزيل 5 درجات طلاقة. من المناسب تعريف عدد القيود c التي يفرضها مفصل على درجة طلاقة المفصل f، حيث c = 6 − f. في حالة الازدواج الانزلاقي أو الدوراني، اللذان هما مفاصل بدرجة طلاقة واحدة، فإن f = 1 وبالتالي c = 6 − 1 = 5.
تذكر أن N تتضمن الوصلة الثابتة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟