طيار آلي
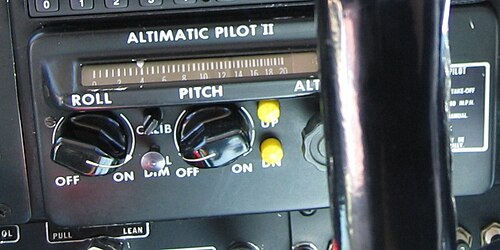
على سبيل التعريف، الطيار أو المرشد الآلي هو تجمع لأنظمة الميكانيكية والهيدروليكية والكهربائية وتستعمل لإرشاد المركبة وتوجيهها بدون الحاجة لمساعدة بشرية. الاعتقاد السائد بأن الطيران الآلي يستعمل خصيصا للطائرات، ولكنه يستعمل بالإضافة لذلك بالسفن والطراريد ومركبات الفضاء وحتى الصواريخ الموجهة فهي تستعمله تحت مسمى معدات التوجيه الذاتي (self-steering gear) . وفيما يلي تفاصيل أوسع عن ذلك.
النسخ الأولى من الطيار الآلي
علاوةً على ذلك، في أوائل العشرينات أصبحت ناقلة نفط (J.A Moffet) أول سفينة تستعمل نظام الطيار أو المرشد الآلي.
وفي هذا السياق، بالمراحل الأولى من الطيران، كان يتطلب من الطيار لطيران آمن الانتباه التام والمتواصل للطائرة خلال الرحلة. لكن عندما ازدادت المسافات واستغرق زمن الرحلة فترة زمنية أطول وربما ساعات، فإن الانتباه التام خلال الرحلة الطويلة سيؤدي إلى حالات اجهاد خطيرة. لذلك فقد صُمم الطيار الآلي ليأخذ بزمام بعض المهمات من الطيار.
وفي هذا الصدد، يكون الطيار الآلي مرتبط بجيروسكوب مؤشر الإتجاه ومؤشر الوضع ليتم التحكم هيدروليكيا بالروافع Elevators والدفة Rudder (الجنيح ليس مرتبطا بذلك لأن الاعتماد عليه لإنتاج مايلزم من ثبات الميلان). وتجعل بذلك الطائرة تطير باستقامة ومستوى ثابت باتجاه البوصلة بدون الحاجة لانتباه الطيار، مما يخفف العبء عليه إلى حدّ كبير.
كذلك، أول طيار آلي كان عام 1912 خلال مجموعة سبيري (Sperry Corporation). واستعمله لورنس سبيري عام 1914 حيث أثبت مصداقية الاختراع وذلك بالطيران بدون استخدام يديه وأمام جميع الحضور الذين أتوا لمشاهدة ذلك.
أنظمة الطيران الآلي الحديثة
ومن جهة أخرى، ليست جميع طائرات الركاب تستعمل نظام الطيار الآلي. فالطائرات (خاصة الطيران العام) القديمة والصغيرة لا تزال تستعمل الطيران اليدوي، وهناك طائرات الركاب ذات المقاعد الأقل من 20 كرسي لايوجد بها نظام طيار آلي حيث أن الرحلة تكون قصيرة وبها طياران. لكن الطائرات ذات المقاعد الأكثر من 20 راكب فتركيب نظام الطيار الآلي يكون إجباري من قبل هيئات الطيران الدولية. يوجد هناك 3 مستويات للتحكم بالطيار الآلي لتلك الطائرات الصغيرة. طيار آلي ذو محور مفرد، فيتحكم بمحور الالتفاف فقط (Roll). أما الطيار الآلي ذو محورين، فيتحكم بالطائرة بالانحدار (Pitch) كما الالتفاف. وقد تستقبل مدخلات من أجهزة الملاحة الراديوية (radio navigation systems) لإعطاءها إرشاد الطيران الآلي من لحظة اقلاعها وحتى ماقبل الهبوط بقليل: وقدرتها تكمن في ما بين هذين النقيضين. الطيار الآلي ذو ثلاثة محاور، بحيث يكون مضافا إليها محور الانعراج (Yaw) وهو غير مطلوب أحيانا عند بعض الطائرات الصغيرة.
مراجع
وفي هذا الصدد، أنظمة الطيران الآلي الحديثة تستعمل برامج كمبيوتر للتحكم بالطائرة. تلك البرمجيات تقرأ إحداثيات الطائرة ومنها يتم التحكم بنظام أسطح التوجيه (Flight Control System) لتوجيه الطائرة. مثل هذا النظام إلى جانب الروابط التقليدية فإن الطيار الآلي يستعمل إمكانيات الدفع التي تتحكم بصمام الوقود لإنتاج السرعة الجوية المطلوبة، وتحرك الوقود ما بين الخزانات لمعادلة الطائرة للحصول على أفضل وضع للطائرة بالجو. إلى جانب أن الطيار الآلي يهتم بالأوضاع الخطرة، ويستطيع الطيران بشكل عام وباستهلاك وقود أقل من الطيار البشري.
في هذا الإطار، الطيار الآلي بالطائرات الحديثة المعقدة تكون ذات 3 محاور وتقسم الرحلة إلى المدرج taxi، الإقلاع take-off، الصعود ascent، المستوى الطيران level النزول descent الوصول approach ومراحل الهبوط landing phases. الطيار الآلي سيعمل بجميع تلك المراحل أتوماتيكيا ماعدا مرحلة المدرج (taxi). الهبوط الآلي على المدرج والتحكم بالطائرة بالخروج من المدرج وهو ما يسمى (CAT IIIb) الهبوط الآلي يكون متوفر بالعديد من مدارج المطارات الرئيسية (وليس بجميع المطارات) خاصة تلك المطارات التي تتأثر بالأحوال الجوية المعاكسة كالضباب. الهبوط، خروج الطائرة من المدرج وتحكم المرور إلى موقع الوقوف لتنزيل الركاب يسمى ب (CAT IIIc). وهي لا تستعمل بالوقت الحالي إلا في القلة القليلة من المطارات وإن لايحبذ استخدامها لكثرة الاحتياطات. بعض أنظمة الطيران الآلي يدرج بها نظام تجنب الاصطدام الآلي ويسمى نظام تجنب التصادم الجوي (Traffic Collision Avoidance System (TCAS. يعتبر الطيار الآلي جزأ لا يتجزأ من نظام نظام التحكم بالطيران (Flight Management System).
علاوةً على ذلك، الطائرات الحديثة الضخمة يستطيع الطيار الآلي قراءة موقع ووضعية الطائرة من خلال نظام يسمى التوجيه بالعطالة (inertial guidance system). تلك أنظمة التوجيه بالعطالة تراكم الأخطاء خلال الوقت. وستدمج أنظمة تقليل الخطأ وذلك بدورانها مرة بالدقيقة مما يبدد الخطأ باتجاهات مختلفة ولا يكون لها أي خطأ أو صفر خطأ. الخطأ بالجيروسكوب يسمى انجراف (Drift) وذلك من خلال خصائص فيزيائية موجودة بالنظام من اختلال بالليزر أو خطأ ميكانيكي وقد تفسد المعلومات عن الموقع. وإن حصل اختلاف بالقراءات سوف يقوم منظم الإشارة الرقمية (digital signal processing) بحلحلة الاختلاف، وبواسطة مصفى كالمن (Kalman filter) للأبعاد الست. وتلك الأبعاد هي الانحدار (PITCH) والانعراج (YAW) والالتفاف (ROLL) والارتفاع وخطوط الطول والعرض. قد تحتاج الطائرة إلى عامل أداء عند طيرانها على بعض الخطوط. لذلك فكمية الخطأ أو عامل الأداء يجب أن يخضع للمراقبة خلال تلك الرحلة. فكلما طالت الرحلة كلما تكدست الأخطاء داخل النظام، لذلك فهناك أنظمة راديوية مساعدة كنظام (DME) وال(نظام التموضع العالمي) والتي تعدل من موقع الطائرة خلال الرحلة.
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟