مرحل واق
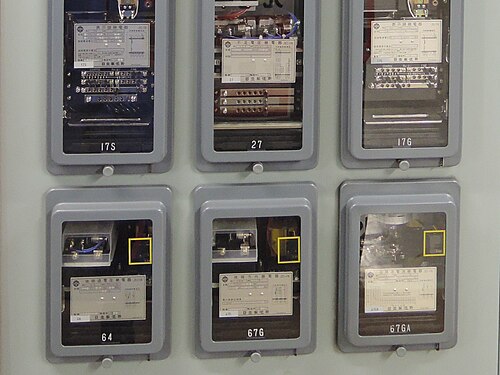
في البداية، في الهندسة الكهربائية، المرحِّل الواقي هو جهاز مرحِّل مصمم ليطلق قاطع التيار عند اكتشاف خطأ ما. كانت أولى المرحلات الواقية أجهزة كهرومغناطيسية، ترحّل بواسطة ملفات تعمل على الأجزاء المتحركة لتتيح الكشف عن حالات العمل غير الطبيعية، مثل التيار الزائد، وفرط الفولطية، وتدفق القدرة العكسي، وفرط التردد، ونقص التردد. ونتناول فيما يلي مزيدًا من التفاصيل.
وعلى صعيد آخر، تُعد النظرية الخاصة بهذه المرحلات الواقية وتطبيقها جزءًا هامًا من تعليم مهندس الطاقة المتخصص بهندسة الوقاية الكهربائية. تتطلب الحاجة إلى العمل السريع لوقاية الدارات والأجهزة مرحلاتٍ واقيةً تستجيب وتطلق القاطع خلال بضعة أجزاء من الألف من الثانية. في بعض الحالات، يُحدد زمن إزالة الخطأ هذا ضمن تشريعات أو قواعد تشغيل. يُستعمل برنامج اختبار أو صيانة لتحديد أداء أنظمة الوقاية وجاهزيتها.
وفي السياق ذاته، بناءً على التطبيق النهائي والتشريعات المطبّقة، تتحكم عدة معايير في زمن استجابة المرحل للظروف الخاطئة التي قد تحدث، ومن الأمثلة على هذه المعايير: إيه إن إس آي سي 37.90، وَآي إي سي 255-4، وَآي إي سي 60255-3، وآي إيه سي.
ومن جهة أخرى، تحاكي المرحّلات الواقية الرقمية المعتمدة على المعالجات الدقيقة في الوقت الحالي الأجهزة الأصلية، فضلًا عن توفير أنواع من الوقاية والإشراف غير العمليين في المرحلات الكهروميكانيكية. توفر المرحلات الكهروميكانيكية إشارة أولية فقط لمكان الخطأ وأصله. في الكثير من الحالات، يؤدي مرحل واحد من المرحلات المعتمدة على المعالجات الدقيقة عملًا يتطلب جهازين كهروميكانيكيين أو أكثر. بجمع عدة وظائف في حالة واحدة، يحفظ المرحل الرقمي كذلك تكلفة رأس المال والصيانة أكثر من المرحلات الكهروميكانيكية. ولكن، نظرًا إلى عمرها الطويل جدًا، ما يزال عشرات الآلاف من هؤلاء «الحراس الصامتين» يحمون خطوط نقل البيانات والأجهزة الكهربائية في جميع أنحاء العالم. تتمتع خطوط النقل الهامة والمولدات بحجيرات (خزانات) خاصة بالوقاية، محتوية على الكثير من الأجهزة الكهروميكانيكية الفردية، ومزودة بمرحل أو اثنين من المرحلات المعتمدة على المعالجات الدقيقة.
الرقمي
- انظر كذلك
- مرحل
- مرحل وقاية رقمي
وعلى صعيد آخر، تعود بدايات المرحلات الواقية الرقمية إلى أواخر ستينيات القرن العشرين. اختُبر نظام وقاية رقمي تجريبي في المخبر والسوق في بدايات سبعينيات القرن العشرين. على عكس المرحلات المذكورة أعلاه، تحوي المرحلات الواقية الرقمية على قسمين رئيسيين: المكونات المادية والبرمجيات. قُدّمت أولى المرحلات الواقية الرقمية المتوافرة تجاريًا إلى صناعة الطاقة في سنة 1984 من قبل مخابر شويتزر الهندسية (إس إي إل) التي يقع مقرها في بولمان، واشنطن. على الرغم من تطورات الخوارزميات المعقدة لتنفيذ وظائف الوقاية، سُوّقت المرحلات المعتمدة على المعالجات الدقيقة في تسعينيات القرن الماضي ولم تُدمج معها. قد ينجز مرحلٌ واقٍ رقمي معتمد على المعالج الدقيق وظيفةَ عدة أدوات كهروميكانيكية منفصلة. تحوّل هذه المرحلات الجهد الكهربائي والتيارات إلى شكل رقمي وتعالج القياسات الناتجة عير معالج دقيق. قد يحاكي المرحل الرقمي وظائف عدة مرحلات كهروميكانيكية منفصلة في جهاز واحد، مبسطًا تصميم الوقاية وصيانتها. يستطيع كل مرحل رقمي إجراء روتينيات الفحص الذاتي لتأكيد جهوزيته وتقديم إنذار في حال اكتشاف خطأ ما. قد توفر المرحلات الرقمية كذلك وظائف مثل واجهة الاتصال (سكادا)، ومراقبة مدخول التماس، والقياس، والتحليل الموجي، وغيرها من الوظائف المفيدة. تستطيع المرحلات الرقمية مثلًا أن تخزن عدة مجموعات من معايير الوقاية، ما يسمح بتغير سلوك المرحل في أثناء صيانة المعدات المرفقة. قد توفر المرحلات الرقمية كذلك استراتيجيات وقاية مستحيلٌ تنفيذها باستخدام المرحلات الكهروميكانيكية. ينطبق هذا الأمر بالتحديد على دارات الجهد العالي، أو متعددة المحطات، أو في خطوط تسلسلية، أو معادلة للمقاومات الموازية. علاوةً على ذلك، فإنها توفر فوائد كالفحص الذاتي والاتصال بأجهزة الإشراف التحكمي.
مبادئ التشغيل
من جهة ثانية، تساعد وصلات التماس خفيفة الوزن المرحلات الحساسة التي تعمل بسرعة، لكن الوصلات الصغيرة لا تستطيع تحمل التيارات الثقيلة أو كبحها. في أغلب الأحيان، سيحرّض مرحل القياس مرحلات الاحتياط التلفونية.
ومن ناحية أخرى، تعمل المرحلات الواقية الكهروميكانيكية إما عبر الانجذاب المغناطيسي أو عبر الحث المغناطيسي. على عكس المرحلات الكهروميكانيكية التي تعمل بمفتاح كهربائي وذات عتبات الجهد الكهربائي وأزمان التشغيل الثابتة وسيئة التحديد، تتمتع المرحلات الواقية بخصائص تشغيل تيار وزمن (أو معايير تشغيل أخرى) متينة وقابلة للتحديد والتعديل. قد تستعمل مرحلات الوقاية مصفوفات من أقراص التحريض، وقطبًا مشقوقًا، ومغانط، وملفات تشغيل وكبح، ومشغلات ذات ملفات حلزونية، ووصلات تماس المرحلات التلفونية، وشبكات إزاحة الطور.
وفي هذا الصدد، يمكن تصنيف المرحلات الواقية كذلك بناءً على نوع القياس الذي تجريه. قد يستجيب المرحل الواقي لحجم الكمية مثل الجهد الكهربائي أو التيار. يمكن للمرحل الحثي أن يستجيب لنتاج كميتين في الملفات ثنائية المجال، ما قد يمثّل الطاقة في دارة مثلًا.«ليس من العملي صنع مرحل يطور عزمًا مساويًا لحاصل كميتي تيار متناوب. ومع ذلك، فإن هذا الأمر ليس هامًا، إذ إن الشرط الهام الوحيد للمرحل هو إعداداته، ويمكن ضبط الإعدادات لتتوافق مع نسبةٍ ما بغض النظر عن قيم المكونات على نطاق واسع».يمكن أن تُستعمل عدة ملفات تشغيل لتزويد المرحل «بالانحراف»، ما يسمح بالتحكم بحساسية الاستجابة في دارة بواسطة دارة أخرى. يمكن إنتاج توليفات متنوعة من «عزم التشغيل» و«عزم الكبح» في الملف.
في هذا الإطار، باستخدام مغناطيس دائم في دائرة مغناطيسية، يمكن جعل المرحل يستجيب لتيار في اتجاه ما بشكل مختلف عن استجابته في الاتجاه الآخر. تُستعمل هذه المرحلات المستقطبة في دارات التيار المستمر لاكتشاف التيار العكسي ضمن المولد مثلًا. يمكن جعل هذه المرحلات ثنائية الاستقرار، ما يحافظ على إغلاق وصلة التماس دون تيار الملف ويتطلب إعادة ضبط التيار العكسي. في دارات التيار المتناوب، يوسَّع هذا المبدأ عبر لفة مستقطبة موصولة بمصدر جهد كهربائي مرجعي.
أنواعه حسب التركيب
كذلك، عند تركيب عدد كبير من المرحلات الكهروميكانيكية، سيكون من الصعب تحديد الأداة التي بدأت الإشارة الكابحة للدارة. تُعد هذه المعلومة هامة لموظفي التشغيل لتحديد السبب الأرجح للخطأ ومنع حدوثه مجددًا. قد تُجهَّز المرحلات بوحدة «هدف» أو «علم»، تُطلَق حين يعمل المرحل، لتعرض إشارة ملونة مميزة حين ينتهي المرحل من الكبح.
حراري
إضافةً إلى ذلك، تستعمل عدادات «الملف المتحرك» حلقة من لفائف الأسلاك ضمن مغناطيس ثابت بطريقة مشابهة للجلفانومتر (المقياس الغلفاني) ولكن باستخدام ذراع تماس عوضًا عن المؤشر. يمكن صنع هذه العدادات لتكون ذات حساسية عالية جدًا. يعلق نوع آخر من الملفات المتحركة الملف الأصلي برباطين موصلين، ما يسمح بالتنقل الطويل للملف.
كذلك، تملك مرحلات «الدرع» ذراعًا محوريًا يتمركز على مفصلة أو محور ذي حد سكين يحمل وصلة تماس متحركة. قد تعمل هذه المرحلات اعتمادًا على التيار المستمر أو المتناوب، ولكن بالنسبة للتيار المتناوب، يُستعمل ملف حجب على القطب للحفاظ على قوة التماس عبر دائرة التيار المتناوب. نظرًا إلى أن الفجوة الهوائية بين الملف الثابت والدرع المتحرك تصبح أصغر حين يعمل المرحل، يصبح التيار اللازم للحفاظ على إغلاق المرحل أصغر بكثير من التيار اللازم عند بدء تشغيله. «نسبة الرجوع» أو «التفاوت» هي قياس مقدار التيار الواجب إنقاصه لإعادة ضبط المرحل.
في هذا الإطار، تشمل إحدى تطبيقات مبدأ الانجذاب المشغل الغطاس أو الحلزوني. يُعد المرحل السهمي كذلك أحد الأمثلة على مبدأ الانجذاب.
الكهروميكانيكي
- يمكن تصنيف المرحلات الكهروميكانيكية لعدة أنواع مختلفة كالتالي:
- درع منجذب
- حثي
- ميكانيكي
- ملف متحرك
- تشغيل حركي
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟