ويبوتس
المحتويات
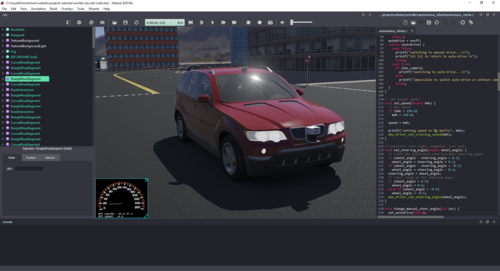
قبل الخوض في التفاصيل، ويبوتس هو برنامج محاكاة روبوت ثلاثي الأبعاد مجاني ومفتوح المصدر يستعمل في الصناعة والتعليم والبحث. وتعرض الأقسام التالية جوانب أخرى من الموضوع.
كذلك، بدأ مشروع ويبوتس في عام 1996 حيث طُوّر في البداية على يد الدكتور أوليفييه ميشيل في المعهد الفدرالي السويسري للتكنولوجيا ( إي بي إف أل) في لوزان سويسرا ثم تولّت شركة سايبر بوتيكس ليمتد. تطويره منذ عام 1998 كبرنامج مرخص احتكاري. ومنذ ديسمبر 2018 يُتاح المشروع بموجب ترخيص أباتشي 2 المجاني والمفتوح المصدر.
ومن ناحية أخرى، يُتيح برنامج ويبوتس إمكانية التقاط لقطات شاشة وتسجيل عمليات المحاكاة. تُخزَّن عوالم ويبوتس في ملفات *.دبليو بي تي متعددة المنصات والتي تعتمد صيغتها على لغة في آر إم إل. كما يُمكن استيراد وتصدير عوالم وكائنات ويبوتس بصيغة في آر إم إل. يستطيع المستعملون التفاعل مع المحاكاة الجارية بتحريك الروبوتات والكائنات الأخرى باستخدام الفأرة. ويمكن لبرنامج ويبوتس كذلك بثّ المحاكاة على متصفحات الويب باستخدام ويب جي إل.
وفي هذا الصدد، يتضمن برنامج ويبوتس مجموعة كبيرة من نماذج الروبوتات والمستشعرات والمحركات والأجسام القابلة للتعديل بحرية. علاوةً على ذلك يُمكن إنشاء نماذج جديدة من الصفر أو استيرادها من برامج التصميم بمساعدة الحاسوب ثلاثية الأبعاد (سي إيه دي). عند تصميم نموذج الروبوت يُحدد المستعمل الخصائص الرسومية والفيزيائية للأجسام. تشمل الخصائص الرسومية الشكل والأبعاد والموقع والاتجاه والألوان والملمس. أما الخصائص الفيزيائية فتشمل الكتلة ومعامل الاحتكاك فضلًا عن ثوابت الزنبرك والتخميد. يتضمن البرنامج كذلك محاكاة بسيطة لديناميكيات الموائع.
وفي السياق ذاته، يتضمن ويبوتس مجموعة من أجهزة الاستشعار والمحركات التي تستعمل بشكل متكرر في التجارب الروبوتية مثل أجهزة الليدار والرادار وأجهزة استشعار التقارب وأجهزة استشعار الضوء وأجهزة استشعار اللمس ونظام تحديد المواقع العالمي (جي بي إس) ومقاييس التسارع والكاميرات وأجهزة الإرسال والاستقبال والمحركات المؤازرة (الدورانية والخطية) وأجهزة استشعار الموضع والقوة ومصابيح أل إي دي وأجهزة الإمساك وأجهزة الجيروسكوب والبوصلة ووحدة القياس بالقصور الذاتي (آي إم يو) وما إلى ذلك.
وفي السياق ذاته، يمكن كتابة برامج التحكم في الروبوت خارج ويبوتس بلغات سي و سي++ وبايثون وآر أو إس وجافا وماتلاب باستخدام واجهة برمجة تطبيقات بسيطة.
وعلى صعيد آخر، يستعمل برنامج ويبوتس نسخة معدلة من محرك أو دي إي(محرك الديناميكيات المفتوحة) لاكتشاف التصادمات ومحاكاة ديناميكيات الأجسام الصلبة. تتيح مكتبة أو دي إي محاكاة الخصائص الفيزيائية للأجسام بدقة مثل السرعة والقصور الذاتي والاحتكاك.
كوالا شركة فريق كي
ماجلان
ليغو مايندستورمز (نموذج آر سي إكس روفر)
واجهة الويب
وفي هذا السياق، منذ 18 أغسطس 2017 يُتيح موقع robotbenchmark.net الوصول المجاني إلى سلسلة من معايير أداء الروبوتات القائمة على محاكاة ويبوتس عبر واجهة الويب الخاصة بـ ويبوتس. تعمل نسخ ويبوتس على الحوسبة السحابية وتُعرض الصور ثلاثية الأبعاد في متصفح المستعمل. من خلال هذه الواجهة يُمكن للمستعملين برمجة الروبوتات بلغة بايثون وتعلم التحكم بها خطوة بخطوة.
نماذج الروبوتات المضمنة
- تتوفر قائمة كاملة ومحدثة في دليل مستعمل ويبوتس.
- ايبو إي آر إس7 و إي آر إس210 شركة سوني
- بيولويد (كلب) روبوتيس
- بو-بوت
- داروين-أو بي روبوتيس
- قرص إلكتروني
- هيميسون
- هواب-2 شركة فوجيتسو المحدودة
- آي-كَب اتحاد روبوت كوب
- آي روبوت كريت آي روبوت
// get handle and initialize the motors
- WbDeviceTag left_motor = wb_robot_get_device("left_motor");
- WbDeviceTag right_motor = wb_robot_get_device("right_motor");
- wb_motor_set_position(left_motor, INFINITY);
- wb_motor_set_position(right_motor, INFINITY);
- wb_motor_set_velocity(left_motor, 0.0);
- wb_motor_set_velocity(right_motor, 0.0);
- // control loop
- while (1) {
- // read sensors
- double v = wb_distance_sensor_get_value(ds);
- // if obstacle detected
- if (v > 512) {
- // turn around
- wb_motor_set_velocity(left_motor, -600);
- wb_motor_set_velocity(right_motor, 600);
- }
- else {
- // go straight
- wb_motor_set_velocity(left_motor, 600);
- wb_motor_set_velocity(right_motor, 600);
- }
- // run a simulation step
- wb_robot_step(TIME_STEP);
- }
- wb_robot_cleanup;
- return 0;
- }
- مجالات التطبيق الرئيسية
- النماذج الأولية السريعة للروبوتات ذات العجلات والأرجل
كاتانا آي بي آر نيورونيكس إيه جي
روبوتات خيبيرا المتنقلة 1 و2 و3 شركة فريق كي
كيه إتش آر-2 إتش في وكيه إتش آر-3 إتش في كوندو
بحث حول حركة الروبوت
- ذكاء السرب (محاكاة الروبوتات المتعددة)
- الحياة الاصطناعية والروبوتات التطورية
- محاكاة السلوك التكيفي
- الروبوتات المعيارية ذاتية إعادة التكوين
- بيئة تجريبية لرؤية الحاسوب
- مسابقات تعليم وبرمجة الروبوتات
مثال على برمجة وحدة التحكم
- #include
- #include
- #define TIME_STEP 64
- int main {
- // initialize Webots
- wb_robot_init;
- // get handle and enable distance sensor
- WbDeviceTag ds = wb_robot_get_device("ds");
- wb_distance_sensor_enable(ds, TIME_STEP);
وفي هذا السياق، هذا مثال بسيط لبرمجة وحدة تحكم بلغة سي/سي++ باستخدام ويبوتس: سلوك بسيط لتجنب الاصطدام. في البداية يتحرك الروبوت للأمام ثم عندما يكتشف عائقًا يدور حول نفسه لفترة ثم يستأنف الحركة للأمام.#include
ناو في2 وفي3 الروبوتات الديبران
- شركة موبايل روبوتس وبايونير 2 وبايونير 3-دي إكس وبايونير 3-إيه تي
- بوما 560 يونيميت
- الكشاف 2
- شريمب 3 بلوبوتيكس إس إيه
- المساح إس آر في-1 شركة المساحين
- يوبوت كوكا
- دعم الترجمة المتقاطعة والتحكم عن بعد
- قرص إلكتروني
- داروين-أو بي وروبوتيس أو بي 2
- مكتب التدقيق الوطني
- ثيميو الثاني
- انظر كذلك
- نظام التشغيل ROS
- قرص إلكتروني
- المراجع
- الروابط الخارجية
📝 هل في هذه المقالة خطأ؟
إذا وجدت معلومة تحتاج تصحيحاً أو إضافة، أو أردت حذف المقالة، أرسل لنا طلباً وسنراجعه.
ما رأيك في هذه المقالة؟